
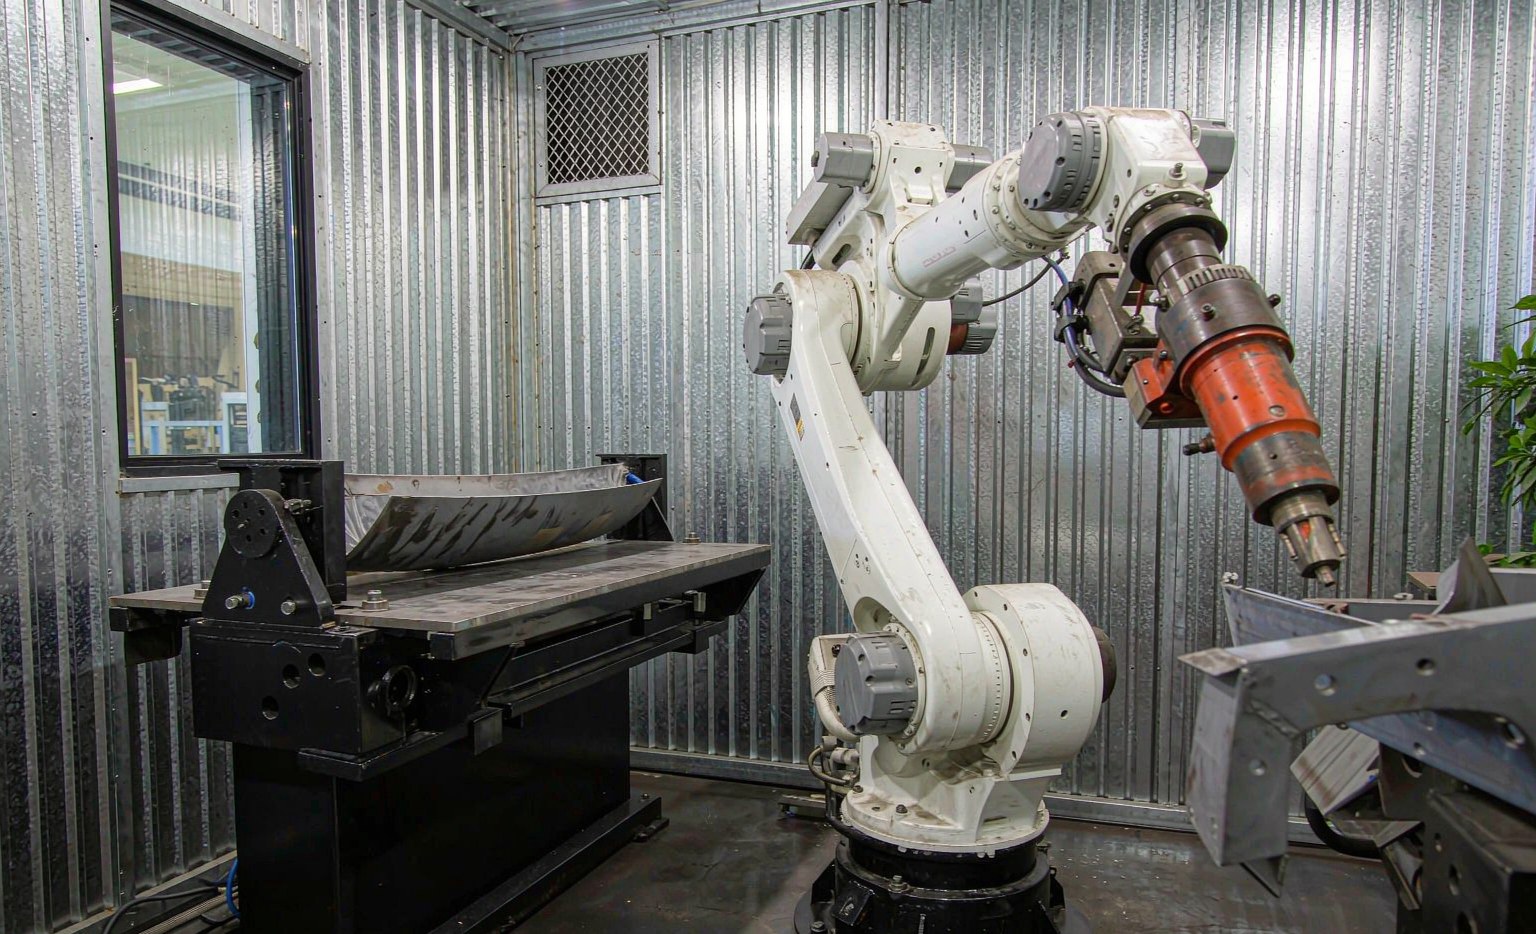
로보틱 용접 셀: 구성 요소 및 범위 설정 방법
로봇 용접 셀은 토치를 갖춘 로봇 그 이상입니다. 이는 로봇, 포지셔너, 고정장치 및 안전 장치가 함께 사양을 정의해야 하는 통합 시스템이며, 그렇지 않으면 처리량과 품질이 떨어집니다. 로봇만 스코핑하는 구매자는 나머지를 과소 평가하게 되며, 나중에 셀이 병목 현상을 일으키는 이유를 궁금해합니다. 이 기사는 셀의 출력을 결정하는 구성 요소를 분석합니다.
유지해야 하는 정신 모델은 단순합니다: 셀은 가장 느린 사이클 단계가 완료될 때마다 하나의 부품이 생산됩니다. 포지셔너나 고정체가 가장 느린 단계인 경우, 로봇만 개선하면 사양 시트는 높아지지만 현장에서는 아무것도 변하지 않을 수 있습니다.
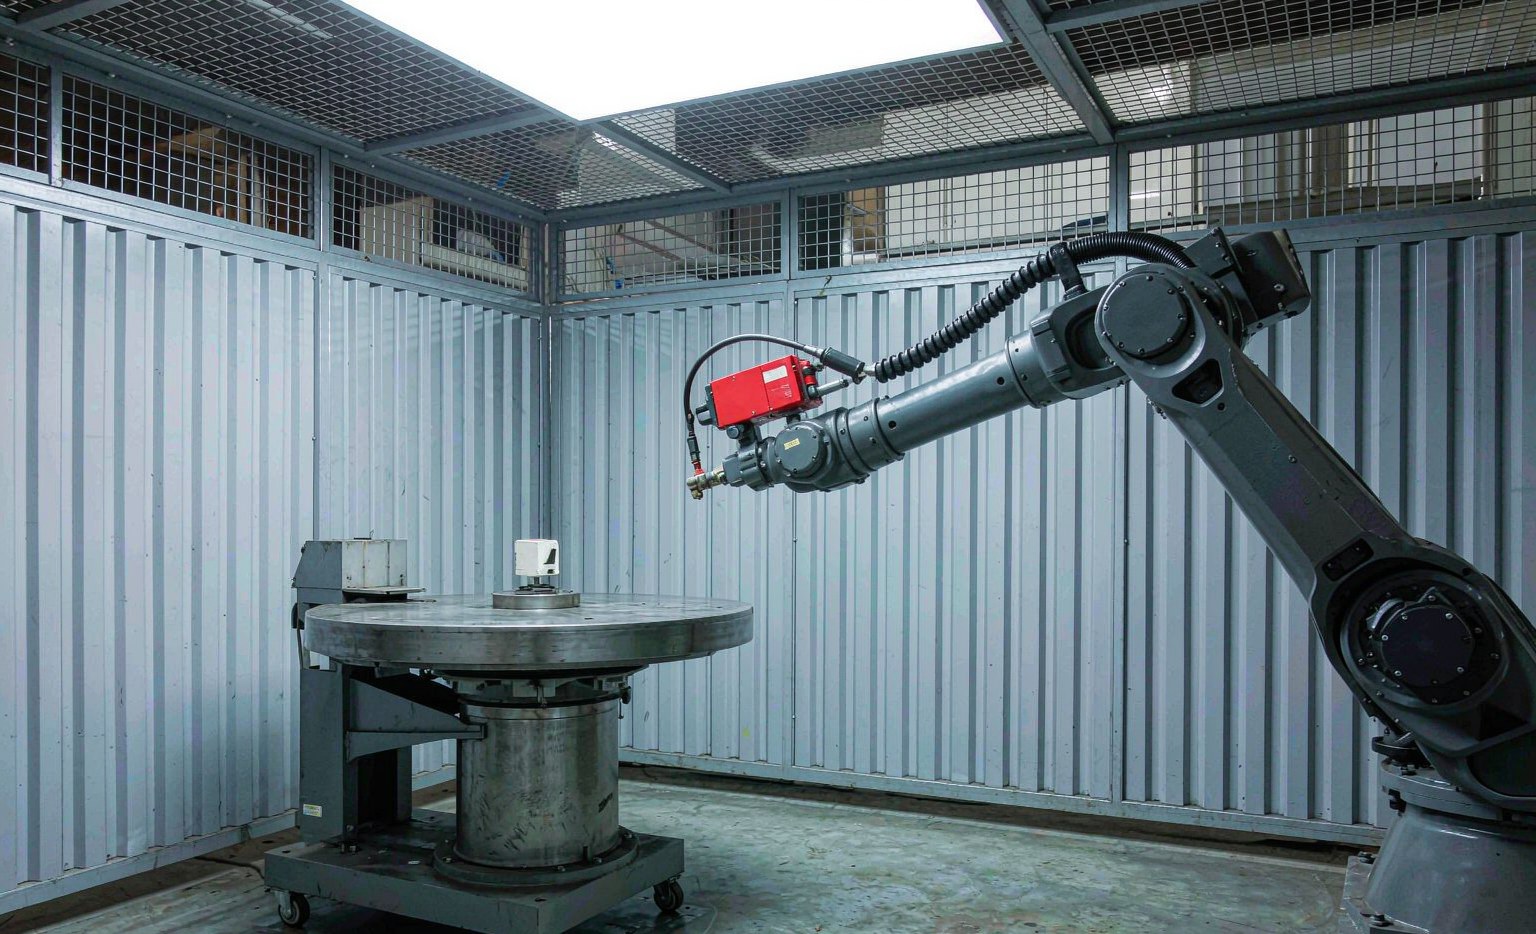
핵심 구성 요소
| 구성 요소 | 역할 |
|---|---|
| 로봇 (6축) | 용접 경로に沿토치 또는 레이저 광학 부품을 위치시킵니다 |
| 전원 | 접합부 에너지를 전달하는 아크(MIG/TIG) 또는 레이저 원천 |
| 포지셔너 / 턴테이블 | 용접이 로봇의 최적 영역에 있도록 부품을 방향정합니다 |
| 고정장치 / 툴링 | 부품을 반복 가능하게 고정합니다; 여기의 정확도가 용접 정확도의 상한을 결정합니다 |
| 컨트롤러 (PLC) | 로봇, 전원 및 포지셔너 시퀀스를 총괄 조정합니다 |
| 안전 | 펜스, 라이트 커튼, 인터록, 연무 제거 |
로봇 크기 설정: 적재 중량과 도달 거리
적재 중량은 토치, 케이블 패키지 및 모든 팔 통과 서비스와 여유분을 포함해야 합니다 — 한계에서 작동하여 속도를 잃는 것보다 약간 과대 규격화가 더 안전합니다.
| 특성 | 일반적 사양 | 왜 중요한가 |
|---|---|---|
| 급료 지불용 경상 | 6 ~ 20 kg | 여유분을 둔 토치 + 케이블 + 서비스 |
| 도달하다 | 4 – 2.0 m | 하나의 셀에 맞는 부품 크기 |
| 반복 | ±0.05 ~ 0.1 mm | 달성 가능한 용접 위치의 상한 |
로봇보다 포지셔너가 중요한 이유
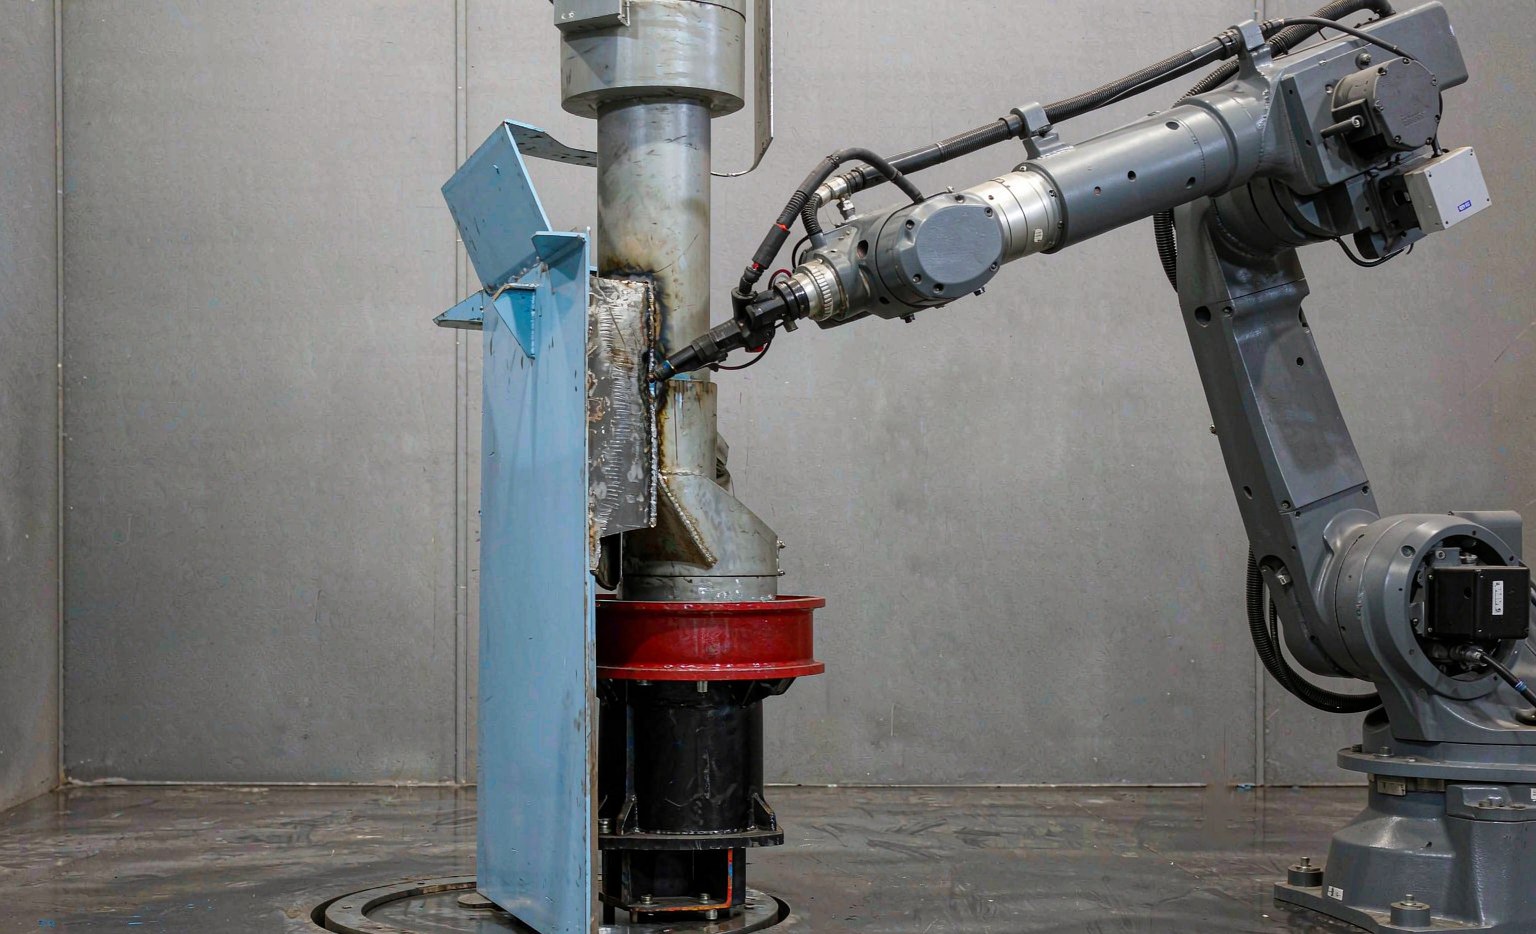
평면 또는 수평 자세에서 용접하는 것이 천장 또는 수직 자세보다 빠르고 깔끔한 이유는 중력이 용접 풀 형성에 도움을 주며 스플래터가 관리되기 때문입니다. 우리 이중축 U형 포지셔너 본체를 하향 자세로 유지하는 것은 더 빠른 로봇보다 사이클 타임과 품질을 더 향상시킵니다.
포지셔너를 과소 사양하면 팔이 아무리 빨라도 셀은 병목에 봉착합니다 — 부품은 올바른 각도로 충분히 자주 제시될 수 없으며, 로봇은 모든 사이클의 시작에서 대기 상태가 됩니다.
고정장치가 상한선을 결정합니다
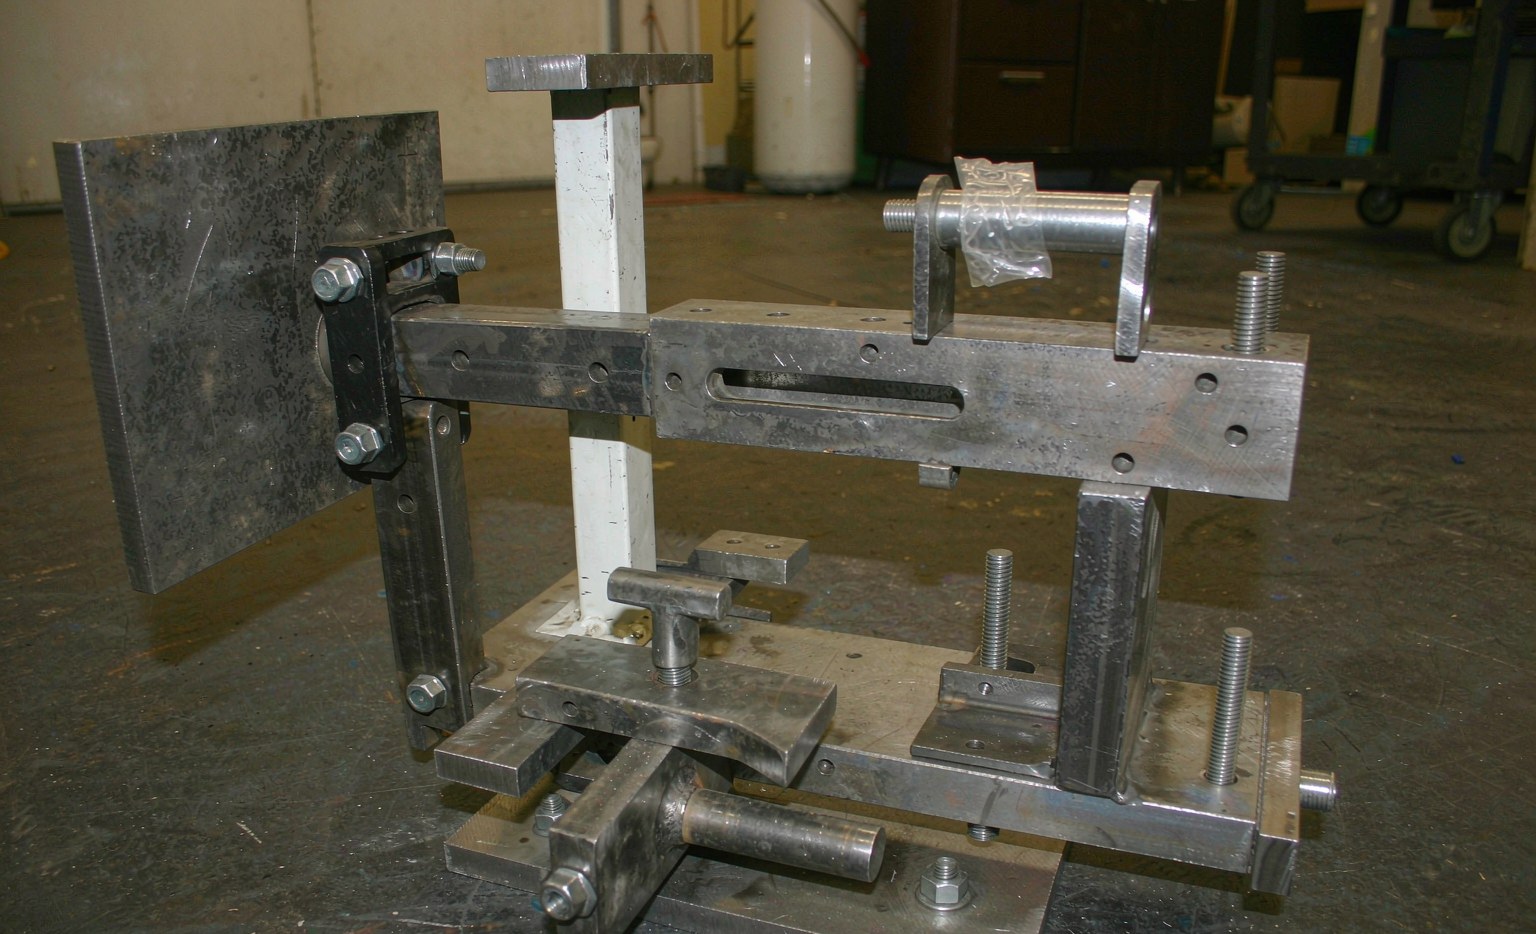
대략 0.1mm 이내의 반복 가능한 위치 결정은 로봇이 모든 사이클에서 동일한 교시된 경로를 실행할 수 있게 합니다. 부드럽거나 변위하는 고정장치는 더 느리고 안전한 경로와 더 많은 재작업을 강요합니다.
로봇 속도 추격보다 고정장치에 투자하세요: 강성 있고 잘 위치 결정된 부품은 교시된 경로를 한계까지 밀어붙일 수 있게 합니다. PLC가 로봇과 함께 시퀀싱하는 유압 또는 공기압 클램핑은 부하/하중이 사이클 시간을 잠식하는 것을 방지합니다.
안전 및 추출
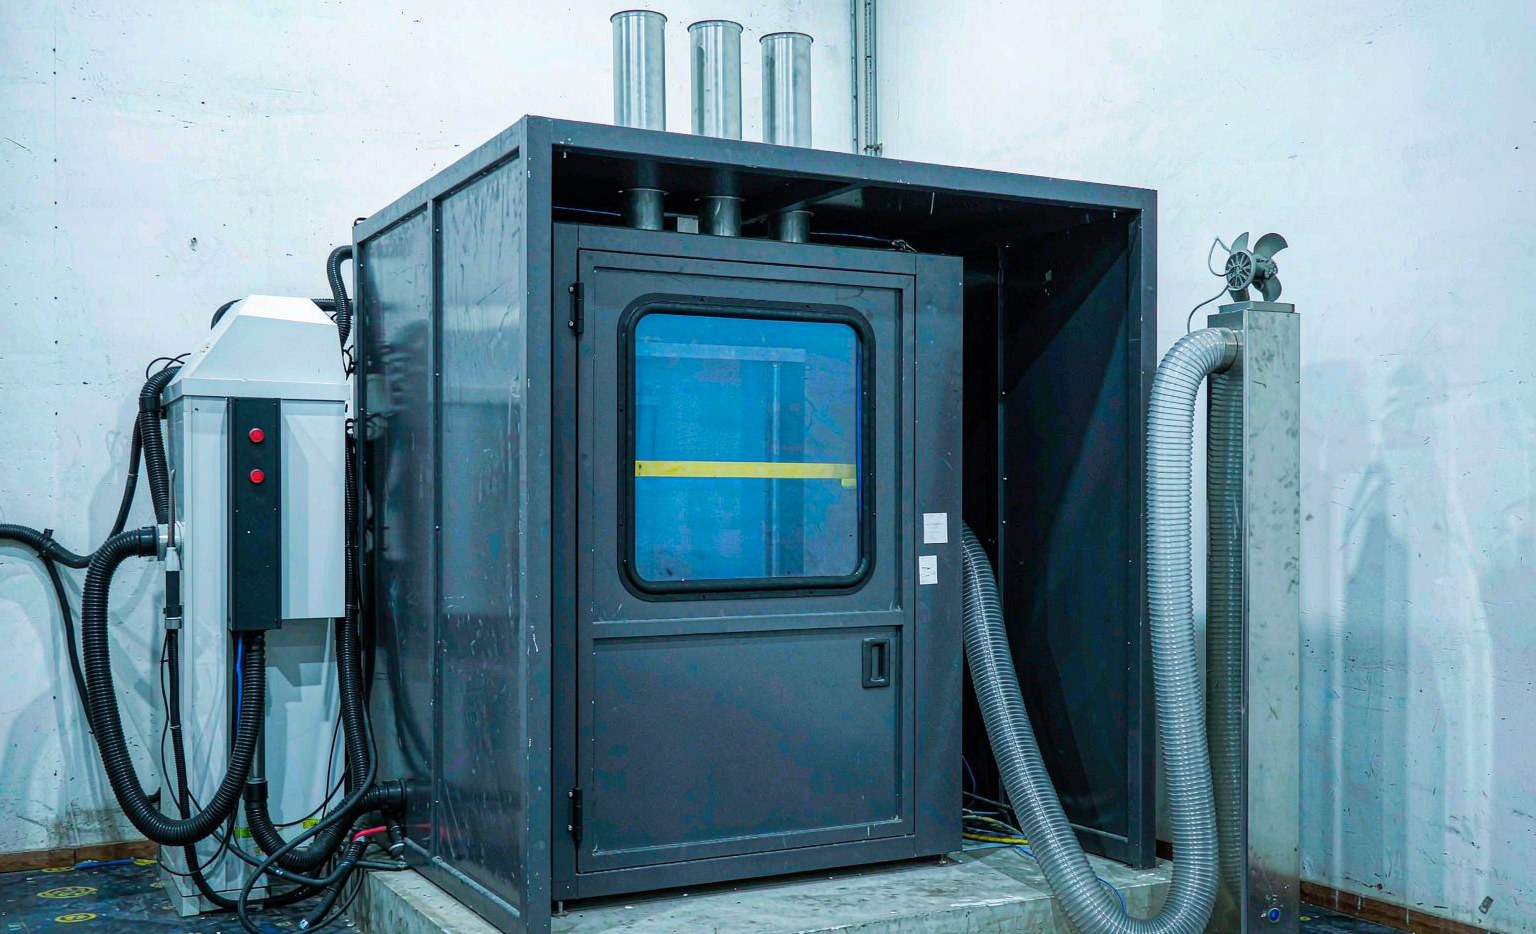
레이저 및 아크 셀에는 구비된 캐빈(인터록 포함), 적재 지점의 라이트 커튼, 공정 규모에 맞는 연무 또는 플룸 추출 장치가 필요합니다. 추출 장비를 생략하면 나중에 센서 오염과 재작업을 통해 처리량 손실을 초래하며, 이는 선택이 아닌 컴플라이언스(규제 준수) 문제입니다.
레이저 셀의 경우, 캐빈은 편의성이 아니라 안전 요구사항으로서 빔을 포함하게 되며, 인터록은 움직임뿐만 아니라 원천도 중단해야 합니다.
처리량은 가장 느린 요소에 의해 결정됩니다
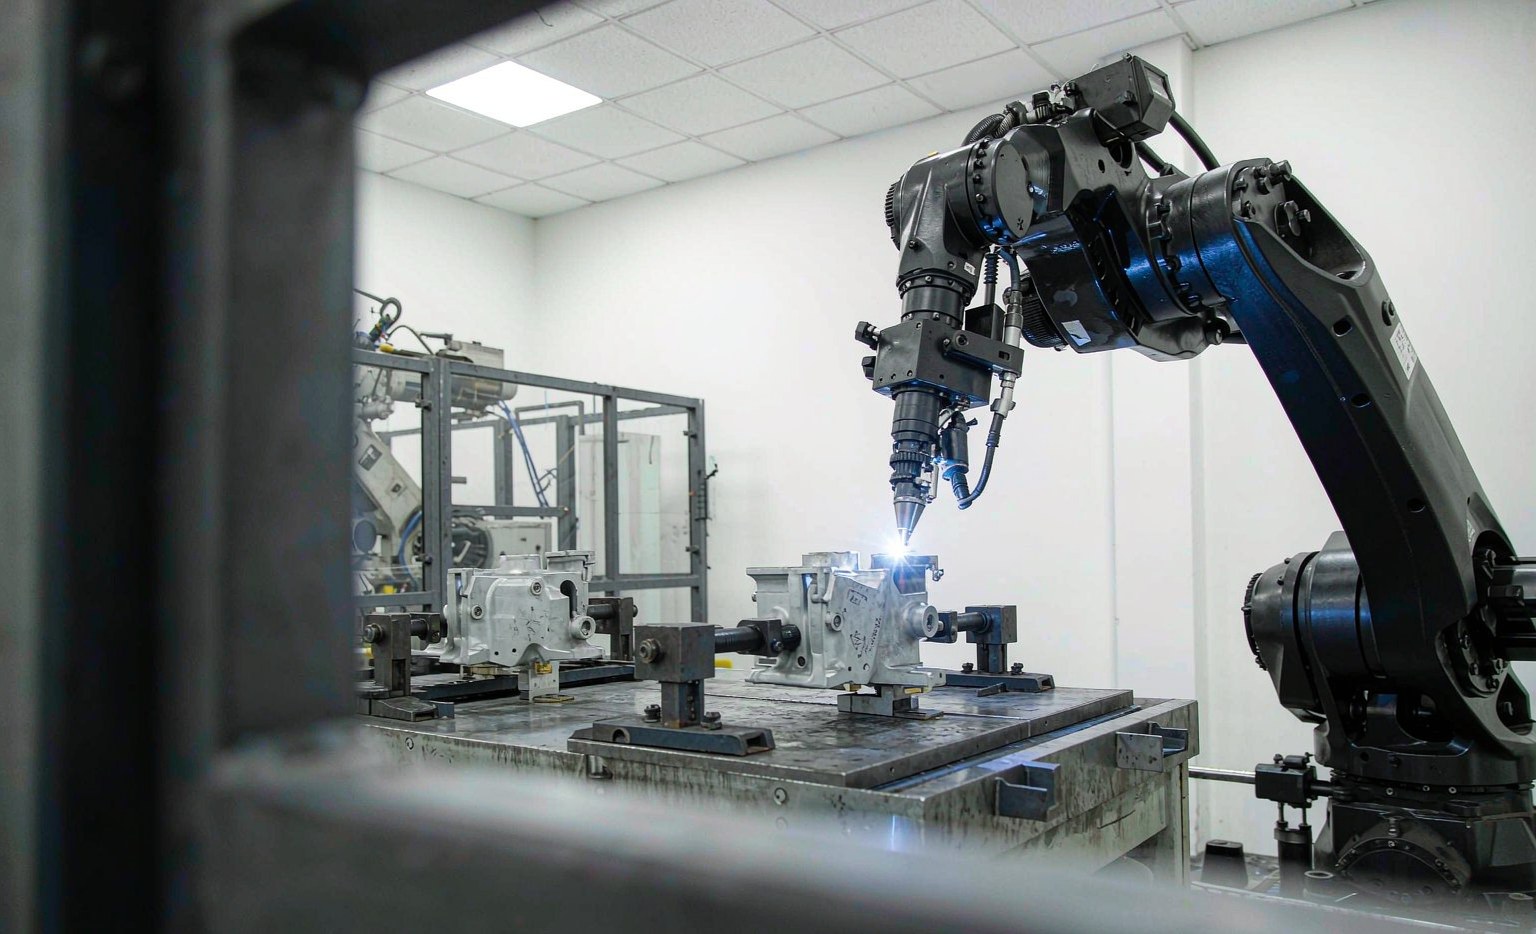
셀의 출력은 가장 느린 다음 항목에 의해 결정됩니다: 로봇 경로 시간, 포지셔너 인덱싱 시간, 픽스처 클램프/언클램프, 그리고 부품 적재/하역. 이 요소들을 균형 있게 맞추는 것 — 보통 로봇이 대기하지 않도록 두 번째 포지셔너 또는 적재 스테이션을 추가함으로써 — 에서 실질적인 수익이 발생하며, 소폭의 로봇 속도 향상에서 나오는 것이 아닙니다.
셀을 계획할 때는 각 요소의 시간을 측정하고 나머지 요소를 가장 긴 요소에 맞춰 크기 조절한 후, 우선 그 가장 긴 요소를 개선해야 합니다.纸上에서 균형 잡힌 셀만이 바닥(현장)에서 명판 처리량에 도달할 수 있는 유일한 셀입니다.
자주 묻는 질문
레이저용 인클로저 셀이 필요한가요? 네 — 빔을 포함하기 위해 인터록된 인클로저가 필요하며, 아크 셀도 유사하게 가드링이 필요합니다.
하나의 포지셔너가 두 대의 로봇을 서비스할 수 있나요? 거의 없습니다. 인덱싱 시간이 일반적으로 병목이 됩니다. 하나의 로봇보다 두 개의 포지셔너를 사용하는 것이 일반적인 해결책입니다.
회수 기간에 영향을 미치는 요인은 무엇인가요? 볼륨과 수동 재작업 비용입니다. 중간 정도의 볼륨 미만에서는 잘 픽스처링된 수동 벤치가 여전히 이길 수 있습니다.
로봇 리치를 어떻게 선택하나요? 가장 큰 부품에 포지셔너 스윕을 더한 값으로 크기를 설정하고, 평균 부품은 기준으로 하지 마십시오.
연무 배기가 정말로 필요한가요? 네 — 작업자 안전과 용접 장애를 유발하는 센서 오염을 방지하기 위해 필요합니다.
가장 흔한 범위 설정 실수는 무엇입니까? 포지셔너나 피처가 실제 병목임에도 불구하고 더 빠른 로봇을 구매하는 것.
셀 레이아웃 옵션
두 가지 일반적인 레이아웃은 단일 로봇, 단일 포지셔너 셀과, 작업자가 한쪽을 로딩하는 동안 로봇이 다른 쪽을 용접하는 두 스테이션 셀입니다. 두 스테이션 레이아웃은 로딩 시간이 용접 시간 뒤에 숨겨지기 때문에 실제 생산량을 높이는 경우가 많습니다. 이것이 대량 작업을 주류로 만드는 이유입니다. 턠테이블은 제3축으로 작용하여 재포지셔닝 없이 부품의 모든 측면에 도달할 수 있도록 합니다.
커미셔닝 및 램프
생산 전에 테치 프로그래밍, 피처 조준 및 용접 적합성 쿠폰에 필요한 시간을 확보하십시오. 처음 생산된 부품은 침투를 확인하기 위해 단면과 파괴 시험으로 점검해야 하며, 그 후 teach된 경로는 고정됩니다. 올바르게 램프된 셀은 생산 속도를 유지하지만, 서둘러 생산으로 전환한 셀은 몇 주 안에 생산 속도가 떨어집니다.
가이드 인덱스: 관련 읽을거리
- 자동화 아크 용접: 정밀 금속 가공을 위한 전략적 구현
- 인라인 용접 솔루션: 자동화된 정밀 레이저 용접을 위한 선택
- 금속 굽힘 자동화: 프레스 브레이크 로봇을 위한 단계별 통합 가이드
- Bending and Forming Robots: Cell Design, Capabilities and ROI for Metal Fabricators → 금속 가공업체를 위한 벤딩 및 성형 로봇: 셀 설계, 기능 및 ROI
- 다축 CNC 레이저 용접 작업대: 기술 선택 가이드
- 자동화 생산 라인 시스템: 기술 구현 및 ROI 최적화
이 가이드에서 언급된 머신: 확인하기 물 냉각 핸드헬드 파이버 레이저 용접 머신 및 MIG 용접 코봇 셀 구성에 대해 다음을 참조하거나 전체 제품 라인을 확인하세요.