
레이저 용접 로봇: 로봇 레이저 용접 원리, 속도, 정밀도 및 선택 방법 (2026)
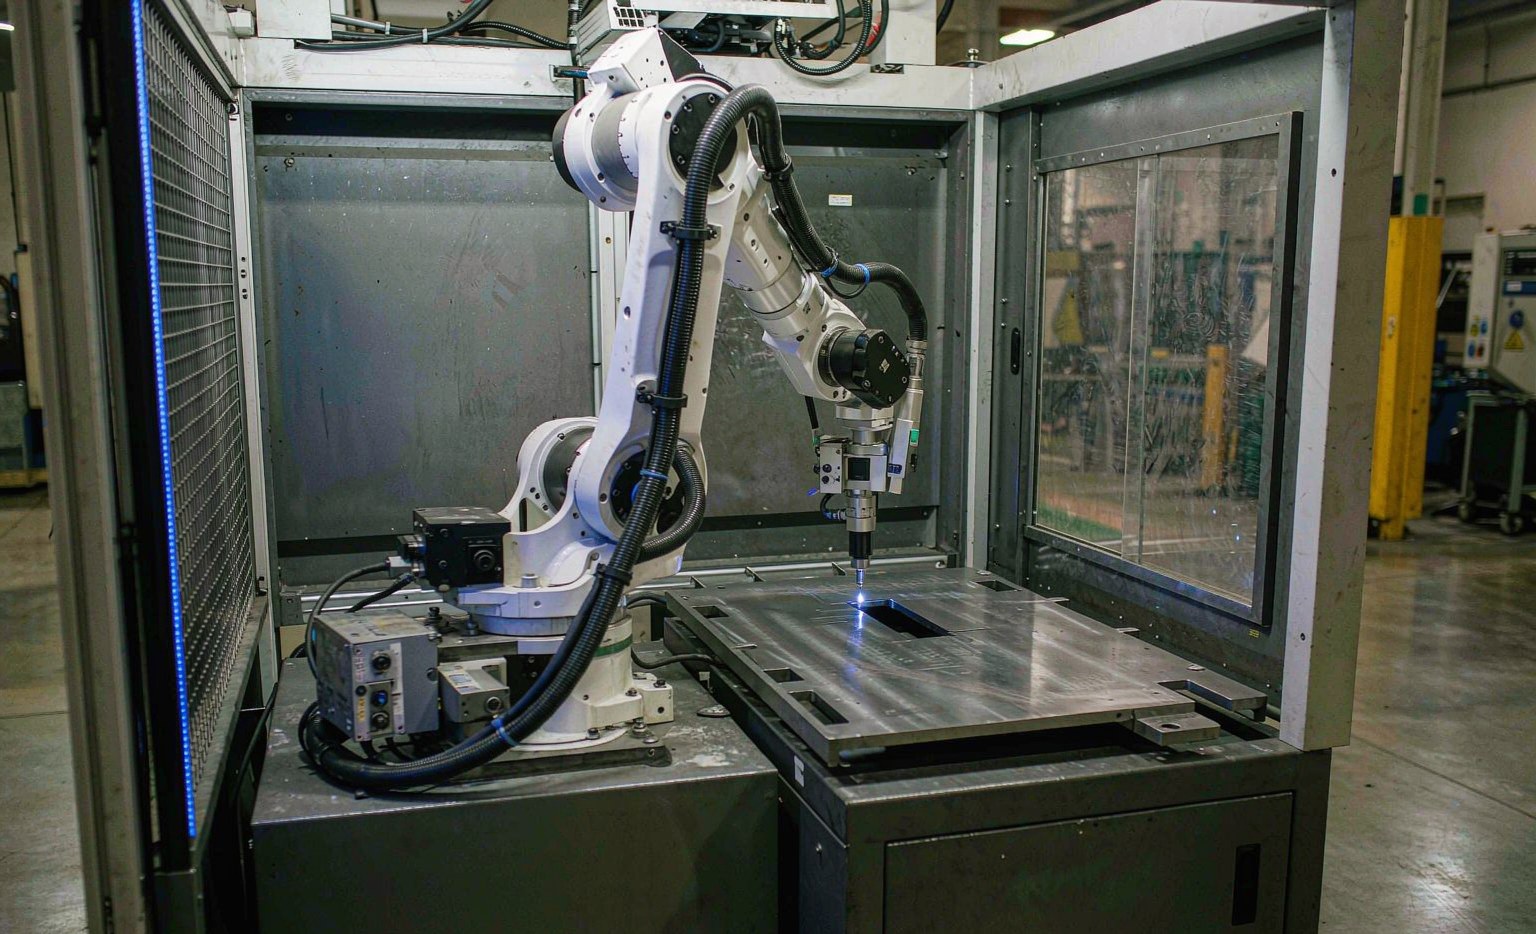
A 레이저 용접 로봇 고출력 섬유 레이저를 6축 산업용 로봇(또는 협동 로봇) 및 실시간 공정 모니터링과 결합하여 생산 속도에서 반복적이고 변형 없는 용접을 수행합니다. 수동 MIG/TIG에서 전환하는 제조업체에게, 구체적으로 용접 이동 속도가 분속 4~10m, 열 투입량이 60~80% 더 낮고 아크 용접보다 열영향부(HAZ)가 최대 90% 까지 감소하며, 이는 대부분의 후연삭 및 정형 인력을 제거합니다. 이 가이드는 이러한 시스템이 어떻게 작동하는지, 전통적인 용접과 어떻게 비교되는지, 실제로 중요한 사양, 배치 위치 및 선택 방법을 설명합니다.
로봇 레이저 용접 시스템 작동 방식
typ적인 셀을 구성하는 3가지 하위 시스템:
- 섬유 레이저 소스. 대부분의 산업용 유닛은 파장이 1064~1070nm, 로, 강철, 알루미늄, 구리 등이 효율적으로 흡수합니다. 로봇 용접 셀은 일반적으로 5~6 kW 소스를 사용하며, 중량판 및 조선 라인에서는 10~12 kW까지 가동합니다. 벽 플러그 효율은 25–30%, 으로, 대략 CO₂ 레이저의 2~3배입니다(Intouch Ray, 섬유 대 아크 비교).
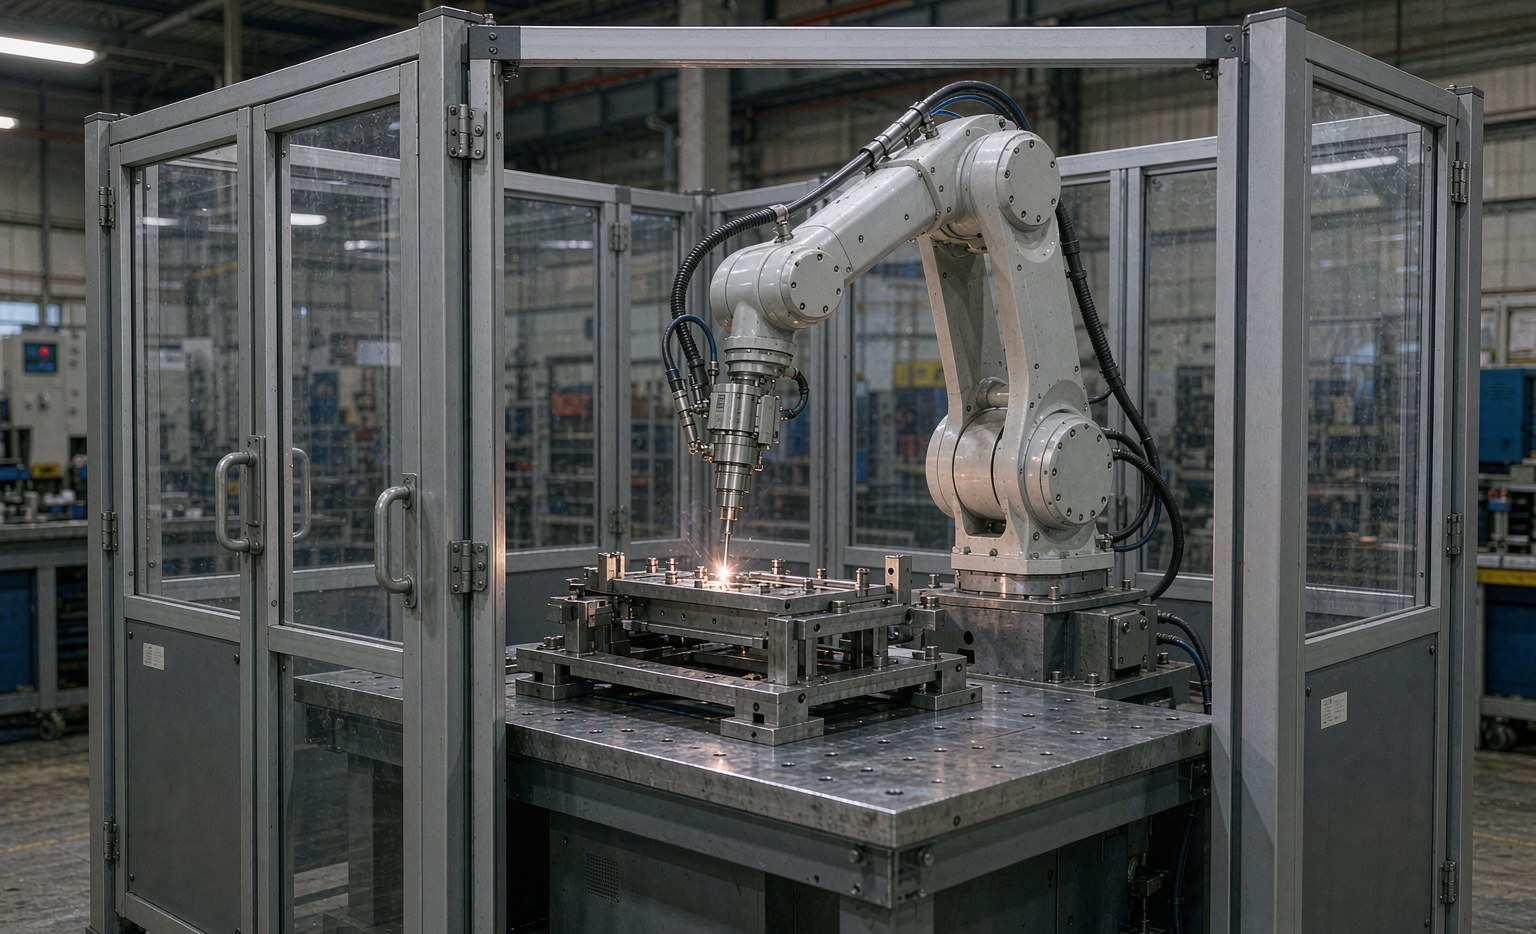
- 로봇. 6축_articulated_팔은 레이저 헤드를 50µm 미만의 반복 정밀도. 로 위치 지정합니다. 협동(cobot) 버전은 ±0.025mm 에 도달하여, 완전한 펜스 없이도 작업자가 셀 옆에서 작업할 수 있게 합니다(Standard Bots, 레이저 용접 로봇).
- 모니터링. 플라즈마 센서, 피로미터 및 비전/시ーム 추적은 실시간으로 관통 깊이와 온도를 감시하여, 모든 사이클이 규격 내에서 유지되도록 합니다(예: 용접 절차 적합성 인증을 위한 EN ISO 15614-11).
빔은 2~0.5mm 스팟, 에 초점 맞춰져, 분속 1~5m로 진행하는 6,000~10,000°C 플라즈마의 키홀(keyhole)을 생성하며, 이는 동일 조인트에서 TIG보다 대략 30% 더 깊고 80% 더 빠른 용접을 생성합니다(KlearLaser, 레이저 용접기 작동 방식).
레이저 용접 대 MIG/TIG: 숫자
아래 표는 자동화 셀 배치에서 측정된 차이를 요약합니다. 낮은 열 투입량과 더 작은 HAZ가 레이저 용접이 후처리 공정이 거의 필요 없거나 불필요한 이유입니다.
| 매개변수 | 저항 스팟 | MIG/TIG (아크) | 로봇 레이저 용접 |
|---|---|---|---|
| 이동 속도 (1mm 강철) | 분속 0.5~1.5m | 분속 0.8~2.0m | 분속 4~10m |
| 열 투입량 | 300~500 J/mm | 200~400 J/mm | 50~150 J/mm |
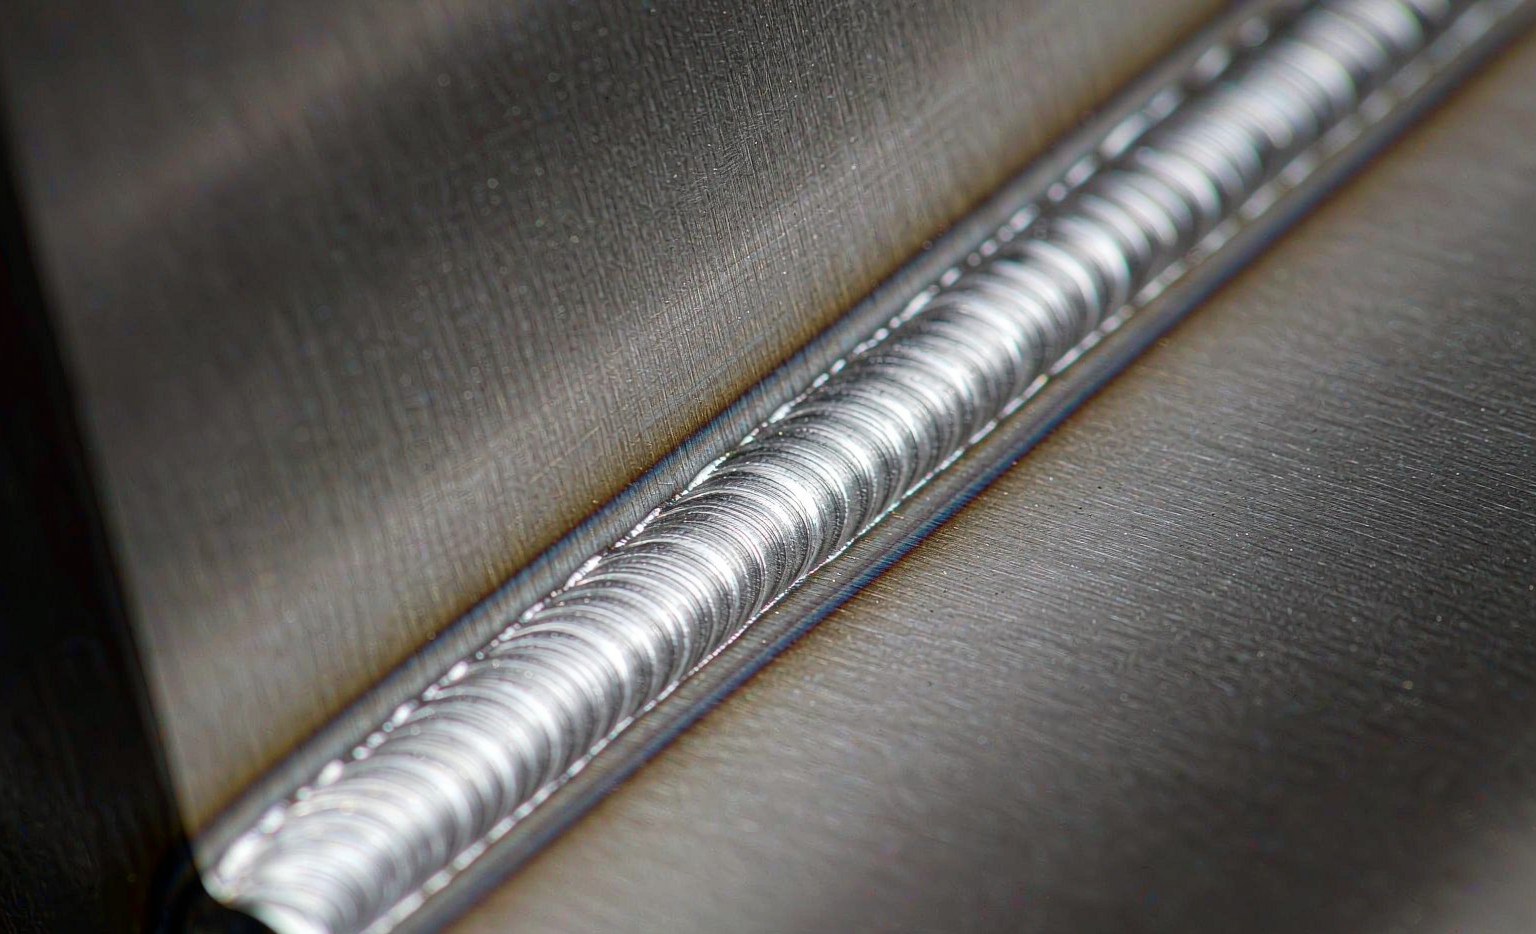
| 열영향부 | 큼 | 높은, 변형 위험 | 최소 (HAZ −9.0%) |
| 관통 (단일 패스) | 얕음 | 3–6 mm가 일반적 | 최대 10 mm |
| 용접 후 정리 작업 | 없음(단, 느림) | 비산, 슬래그, 연마 | 근무 형상(near-net-shape), 최소 |
| 자동화 적합성 | 제한적 | 수동 작업이 일반적 | 전체 로봇화 |
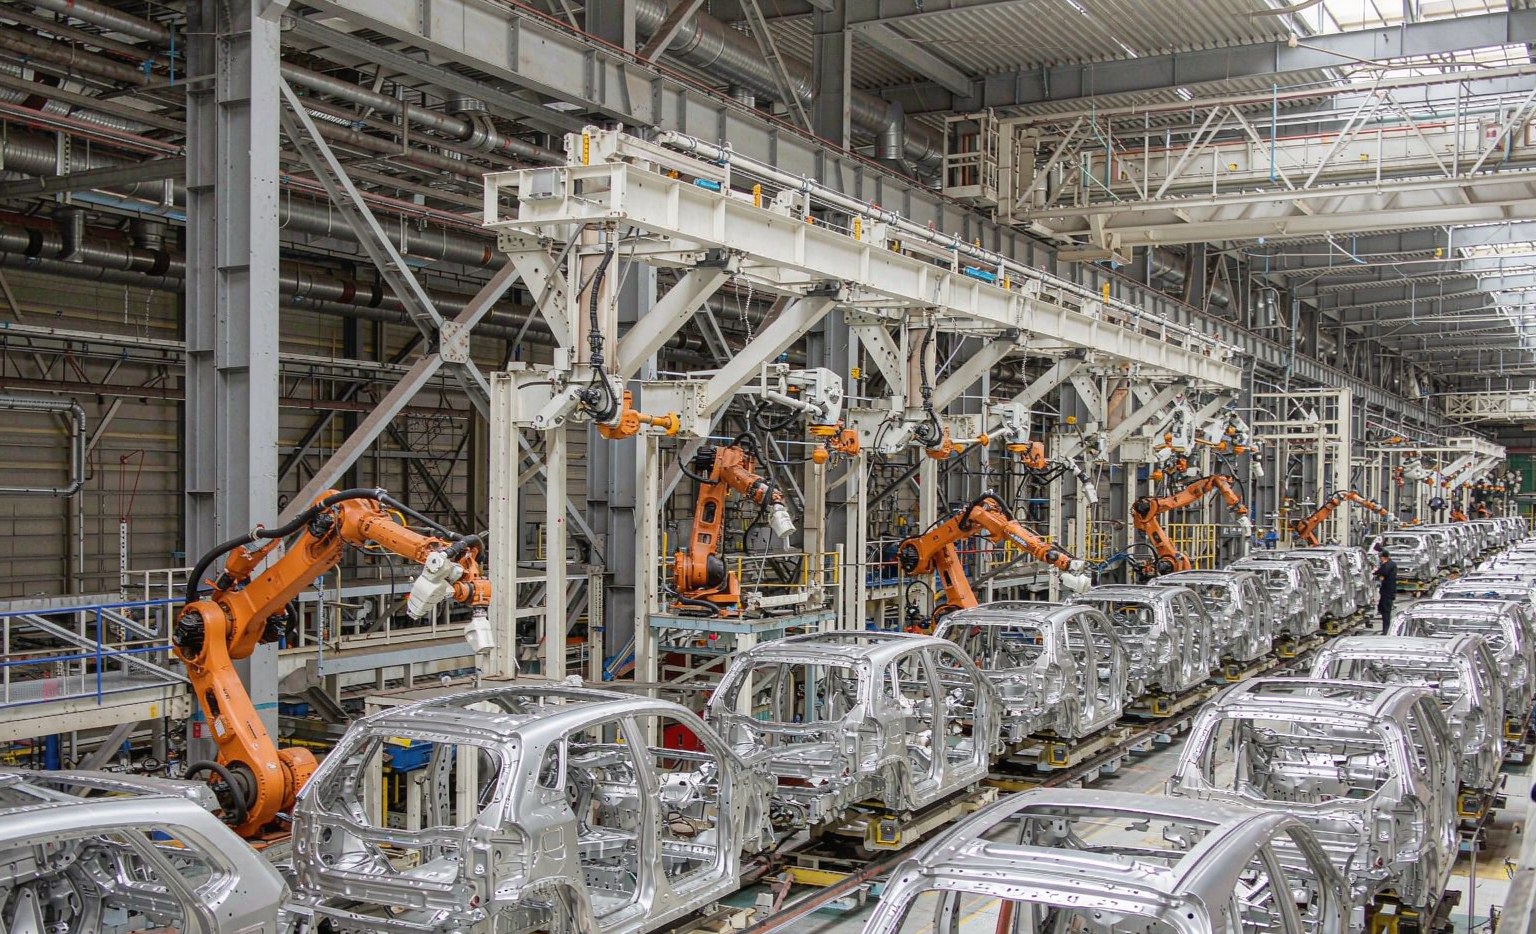
출처: 자동화된 레이저 용접 셀 벤치마크(M4S 뉴스) 및 섬유 vs 아크 매개변수 표(). 1.5 kW 섬유 레이저가4 mm 스테인리스 강 에 대해 한쪽 면으로부터 완전한 관통을 달성하며, 2–4 kW 출력은 단일 패스에서 열 입력이 0.5 kJ/mm 미만으로 3 mm 인코넬 에 키홀을 형성합니다 ( Olympus Technologies, 레이저 용접 코봇 레이저 용접은 좁은, 근무 형상(near-net-shape) 비드를 형성하며 열영향부(HAZ)가 최소입니다 레이저 용접 로봇이 사용되는 분야 자동차가 가장 큰 시장입니다 — 2025년 레이저 용접 로봇 시스템 수요의 약 38.6%를 차지하며, 아시아-태평양 지역만으로도 $2.8억(세계의 41.2%)).
증장세가 예상됩니다 (
Dataintelo 시장 보고서 ). 주요 응용 분야:, 본드 인 화이트(BIW). 원격 레이저 용접(RLW)은 지붕 측이음 부위의 소요 시간을 약 3 초/점(저항 스팟 용접)에서 약 1 초/점으로 단축하고 플랜지 소재를 약 50% 절감합니다. 셀은 플라스마/MIG에 비해 BIW 사이클 시간을 단축합니다. EV 배터리 팩. 셀-버스바, 탭 및 팩 밀봉 용접은 마이크로미터 단위 정밀도가 필요합니다: 포지셔닝 정확도는 02 mm, 밀봉 속도는 분당5 cc 미만
- , 탭 수율. . EV 배터리 부문만으로도 수요가 30–45% 플라즈마/MIG와 비교하여.
- EV 배터리 팩. 셀-투-버스바, 탭 및 팩 밀봉 용접은 마이크로미터 수준의 일관성이 필요합니다: 위치 정렬은 02 mm, 밀봉 속도는 5 cc/min, 미만, 탭 강도 99.9%. EV 배터리 부문에서만 요구되는 양은 3,400개 이상의 신규 로봇 laser 용접 셀 (2025–2028).
- 항공 우주. 최소한의 변형으로 용접된 타이타늄 및 니켈 초합금; 후열처리 시 열 입력량을 0.5 kJ/mm 미만으로 유지하여 후가공 라우팅에서 제외.
- 전자 및 의료. ISO 13485 추적 가능성을 충족하는 무오염 마이크로 스케일 접합부.
- 중장비 및 조선. Laser-arc 하이브리드 용접은 10–50 mm 플레이트를 단일 패스로 용접하며, 다중 패스 아크 대비 약 5배의 효율을 달성합니다.
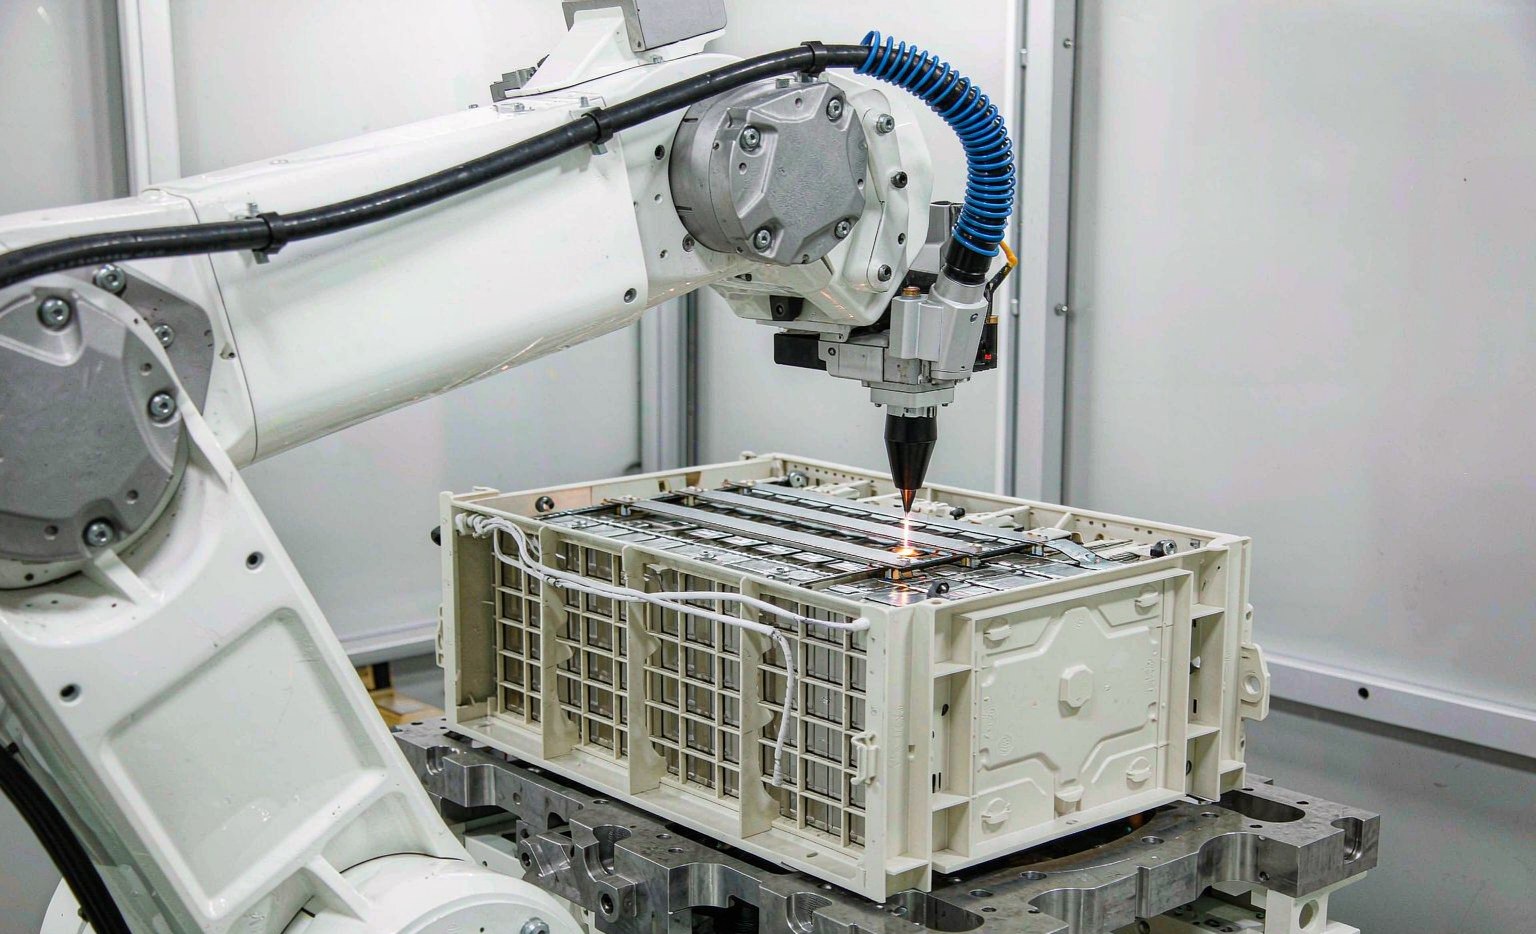
EV 배터리 용접: 정밀도의 사례
배터리 조립은 로봇 laser 용접이 그 가치를 입증하는 분야입니다. 구리 및 알루미늄 버스타, 니켈 도금 탭 및 팩 엔클로저는 모두 셀 손상 방지를 위해 낮은 열량과 높은 반복 정밀도를 요구합니다. Wobble 용접 헤드는 빔을 진동시킵니다 0–3 mm, 100–1000 Hz 아연 도강 강재의 0.3–2 mm 갭을 스플래터 없이 용접하여 ~5 m/min의 속도로 Class-A 이음쇠를 제공합니다 (KlearLaser). 비전 기반 셀은 ~0.1 mm의 조립 오차를 자동 보정하여 용접 속도를 100 mm/s 근처에서 유지합니다.
laser 용접 로봇 선택 방법
가장 높은 출력을 쫓는 것보다 셀을 부품에 맞추는 것이 우선입니다:
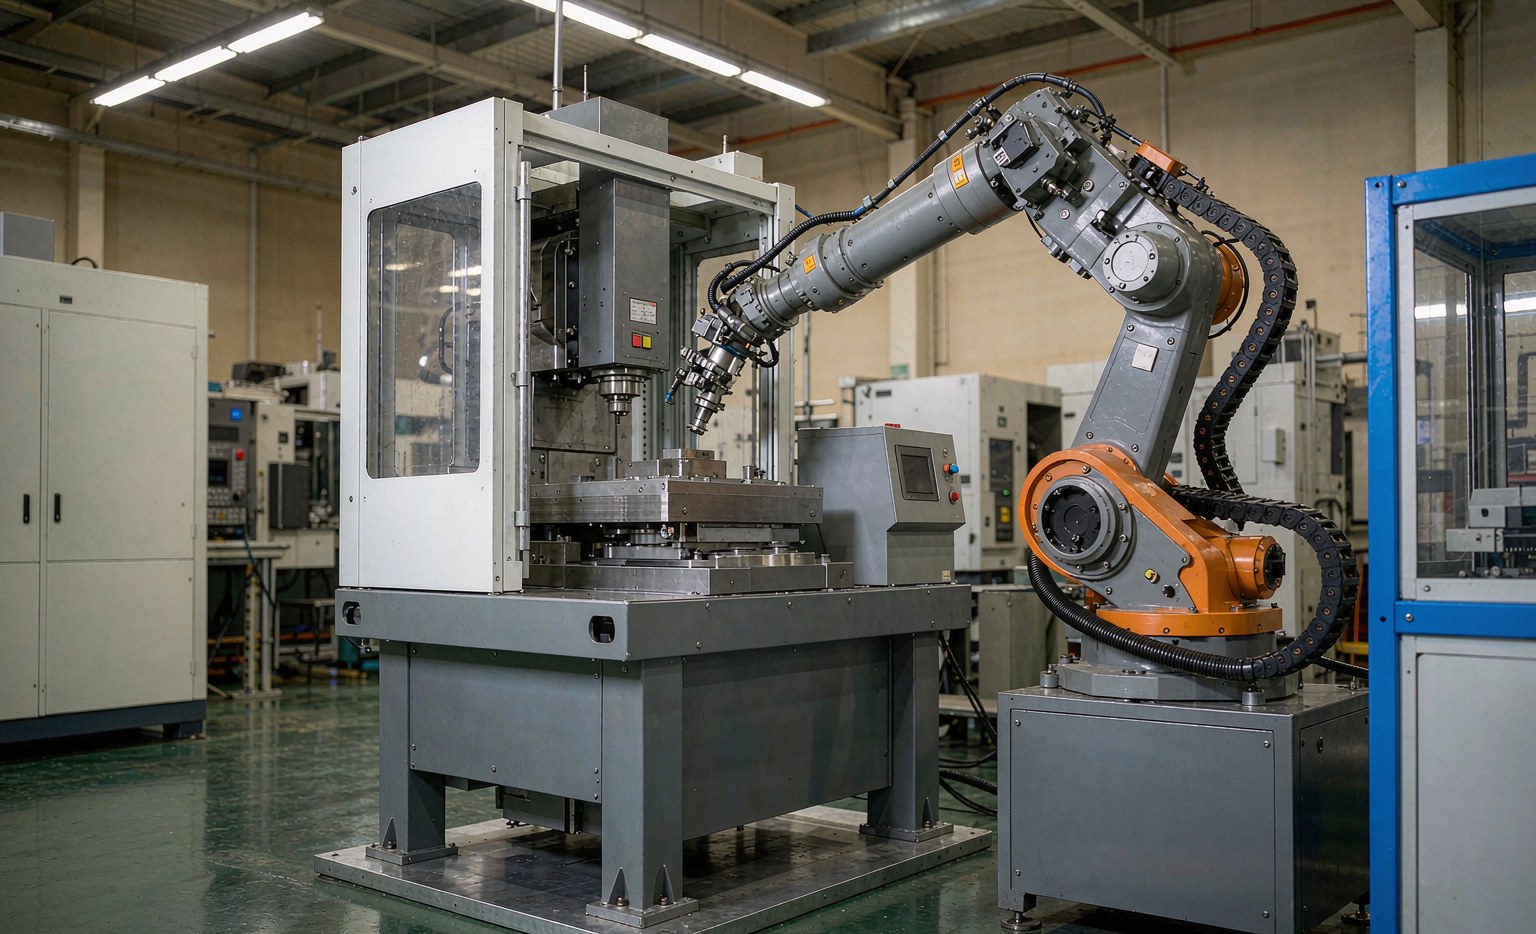
- 로봇 유형. 높은 처리량 및 작업 반경에 적합한 6축 산업용 로봇, 소량 유연성 및 낮은 진입 비용에 적합한 코봇(±0.025 mm).
- 출력. 5–3 kW는 두께가 얇은(<3 mm) 시트, 엔클로저, 배터리 트레이 및 의료 하우징에 적용됩니다. 3–6 kW는 구조 및 두께 상이한 접합부를 처리합니다. 6 kW 이상인 경우 두꺼운 플레이트를 위해 laser-arc 하이브리드를 고려하십시오.
- 통합. ABB/FANUC/KUKA/Yaskawa 컨트롤러와 laser가 통신할 수 있도록 EtherCAT, PROFINET, EtherNet/IP를 찾으십시오.
- 안전성. Class 4 laser(1064 nm)는 EN 60825-1에 규정된 광밀폐 인터록 엔클로저와 OD7+ 관측 유리が必要です.
- 접합부 전처리. 재료 두께 대비 갭 제어 <10% 및 표면 라프니스 Ra <3.2 µm; 초점 빔에 따른 트레이드오프로 엄격한 허용 공차가 요구됩니다.
- ROI. 수익 회수 기간은 일반적으로 12–18개월입니다 (대량 생산 라인 기준); 완전한 구성은 $70,000–$250,000 이상입니다 (출력, 광학, 로봇 및 통합에 따라). (표준 보츠).
내부 리소스
TrueSyn Robotic은 laser 소스, 칠러 및 로봇 통합을 턱키 셀로 구축합니다. 관련 역량: