
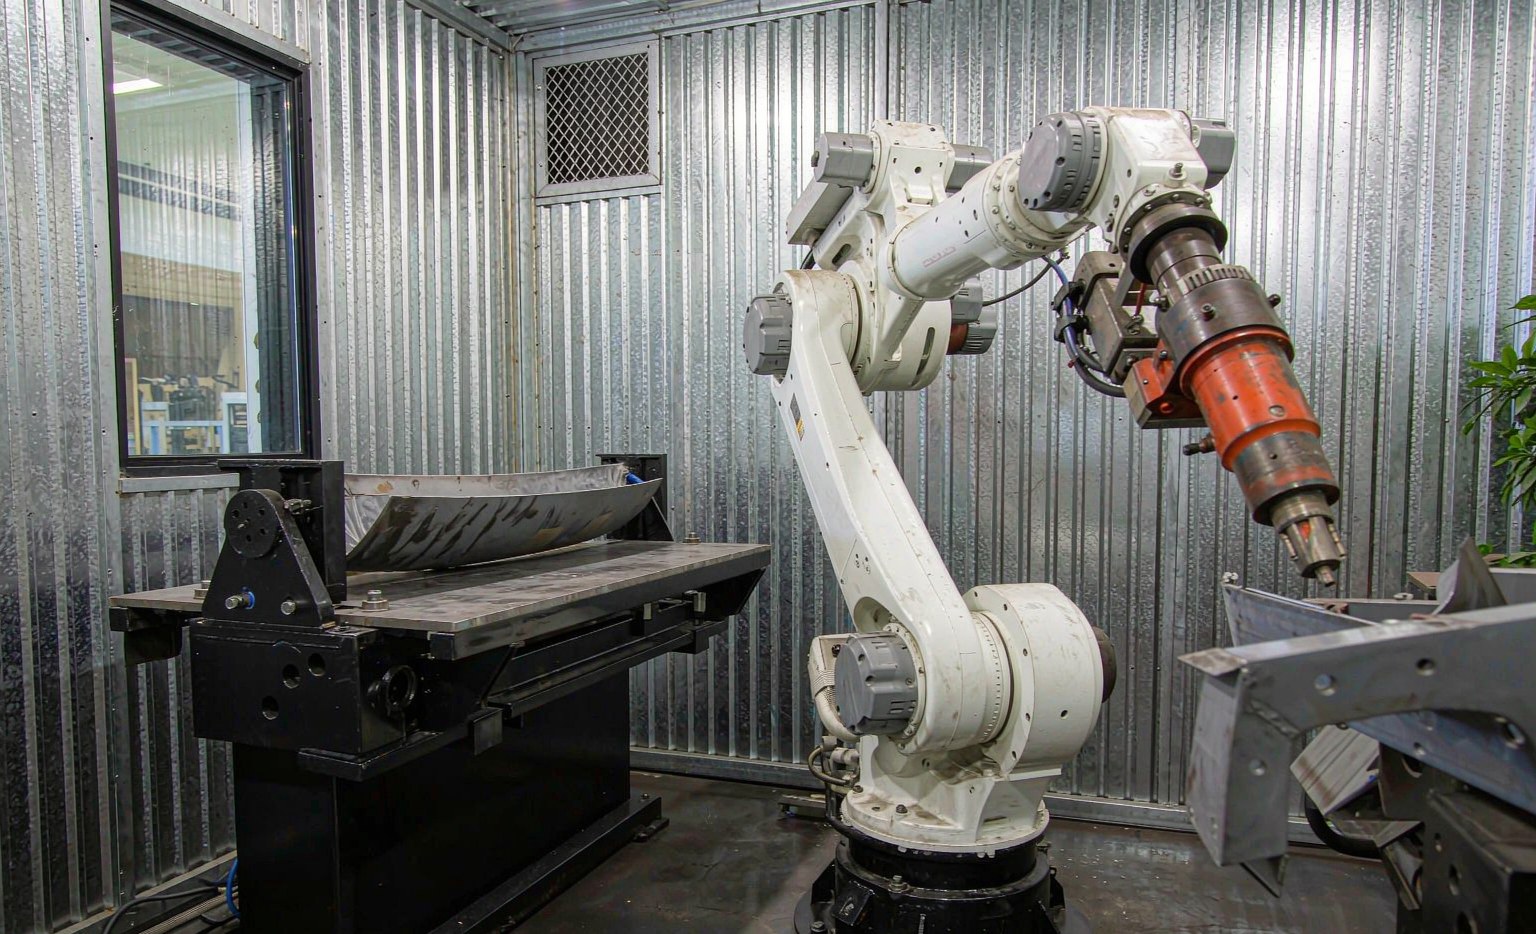
ロボティック溶接セル:コンポーネントとスコープ設定方法
ロボット溶接セルは、トーチを持つロボット以上のものです。これは、ロボット、ポジショナー、夹具、安全装置を統合したシステムであり、これらを連携して仕様決定しなければ、スループットと品質に悪影響を及ぼします。ロボットだけを仕様に記載すると、他の要素が過小評価され、なぜセルがボトルネックになるのか不思議に思うことになります。本記事では、セルの生産性を決定するコンポーネントを分解して説明します。.
押さえておくべきメンタルモデルは単純です:セルは、そのサイクルの中で最も 遅い ステップが完了するたびに、1つずつ部材を生産します。ポジショナーや夹具がボトルネックであるにもかかわらず、ロボンのみを改善しても、仕様書上の数値は上がっても、現場の効率には変わりありません。.
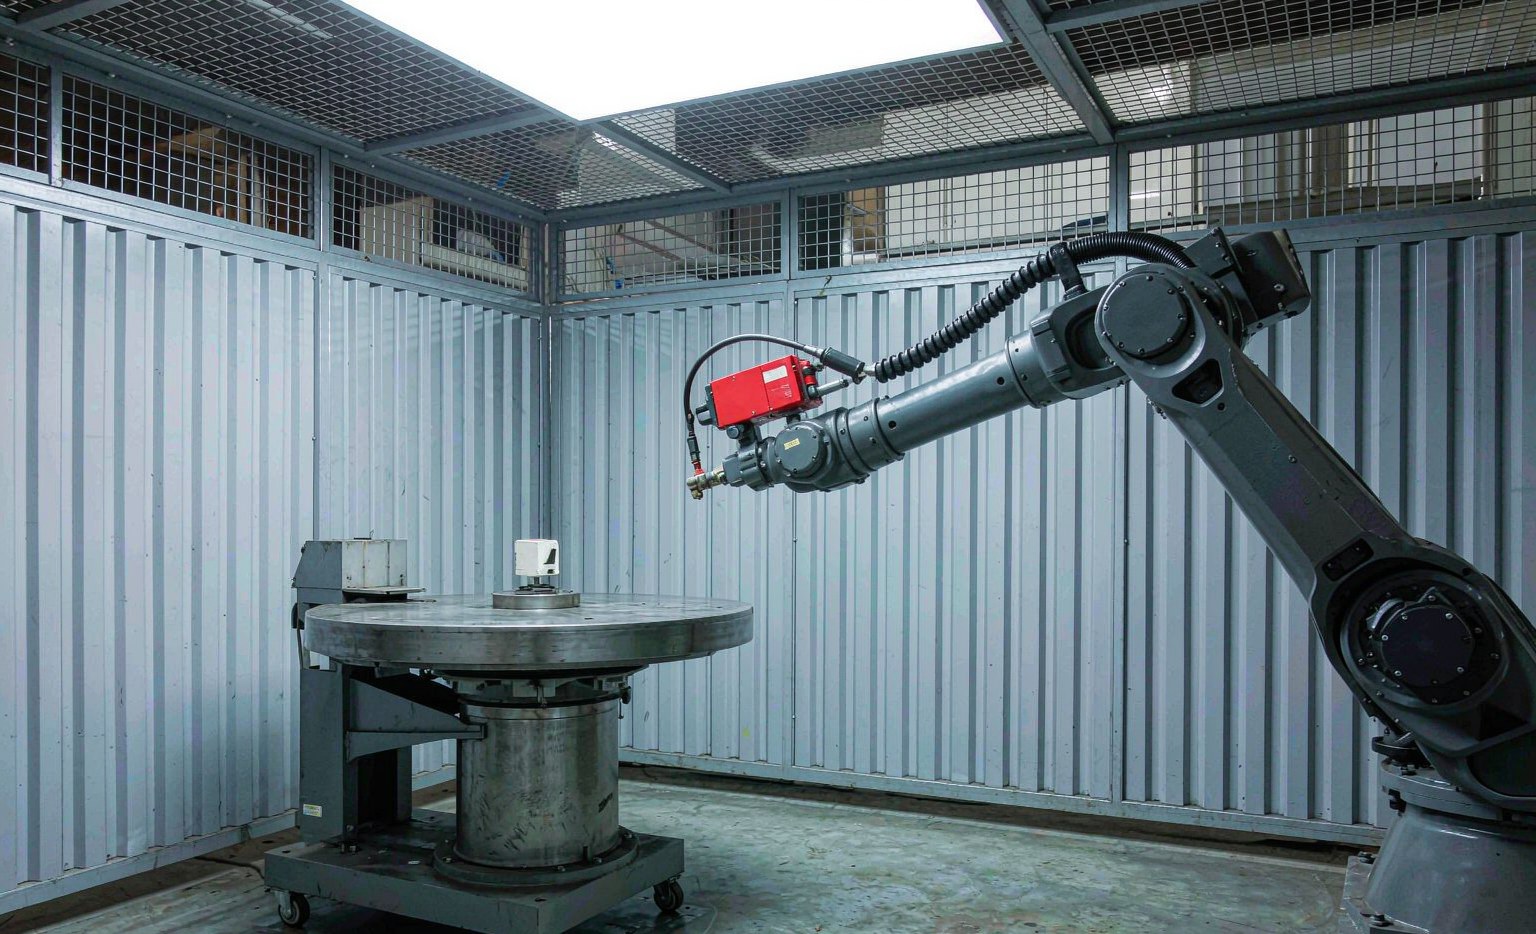
主要コンポーネント
| コンポーネント | 役割 |
|---|---|
| ロボット(6軸) | 溶接パスに沿ってトーチまたはレーザー光学系を位置決めする |
| 電源 | 接合エネルギーを供給するアーク(MIG/TIG)またはレーザー源 |
| ポジショナー / ターンテーブル | 部材の向きを調整し、溶接箇所をロボットのパフォーマンス最佳領域内に保つ |
| 夹具 / トゥーリング | 部材を再現可能に固定する。ここでは精度が溶接精度の上限を決定する |
| コントローラー(PLC) | ロボット、電源、ポジショナーのシーケンスを調整する |
| 安全装置 | フェンス、ライトカーテン、インターロック、スモーク・排気装置 |
ロボットのサイズ決め:ペイロードとリーチ
ペイロードはトーチ、ケーブルパッケージ、アーム内配線を考慮し、余裕を持たせる必要があります。限界を超えると速度が低下するため、わずかに大きめ選ぶ方が安全です。.
| 属性 | 一般的な値 | 重要性 |
|---|---|---|
| ペイロード | 6~20kg | トーチ+ケーブル+サービス配線、余裕込み |
| リーチ | 4 – 2.0 m | ‚»ルに対応する部品サイズはどれか |
| 再現性 | ±0.05〜0.1 mm | 溶接位置の許容精度の上限 |
ポジショナーがロボットより重要な理由
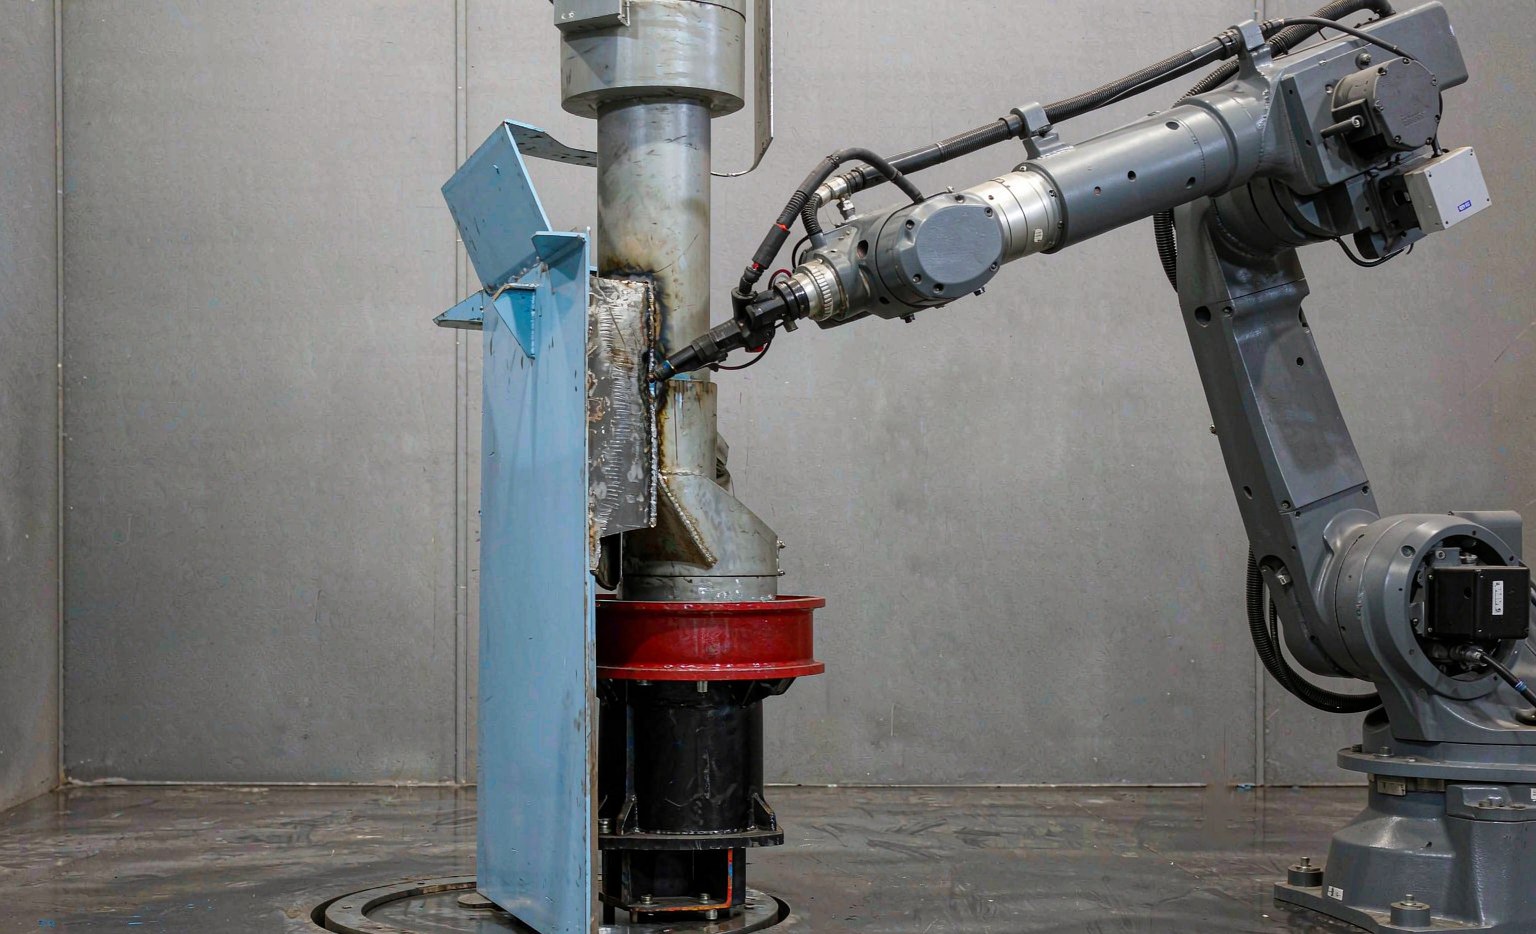
プラン状態または水平状態で行う溶接は、上部や垂直状態より速く、高品質になります。これは重力が溶融プールを助け、飛散物の管理が容易になるためです。接合箇所を常に下向きに保つ2軸ポジショナーは、より高速なロボットを使用するよりも、サイクルタイムと品質を向上させる可能性が高いです。.
ポジショナーの仕様が不足すると、アームがどれだけ速くてもセルはボトルネックになります。部材を適切な角度で頻繁に提示できず、ロボットは各サイクルの開始時に待機することになります。.
夹具が上限を決める
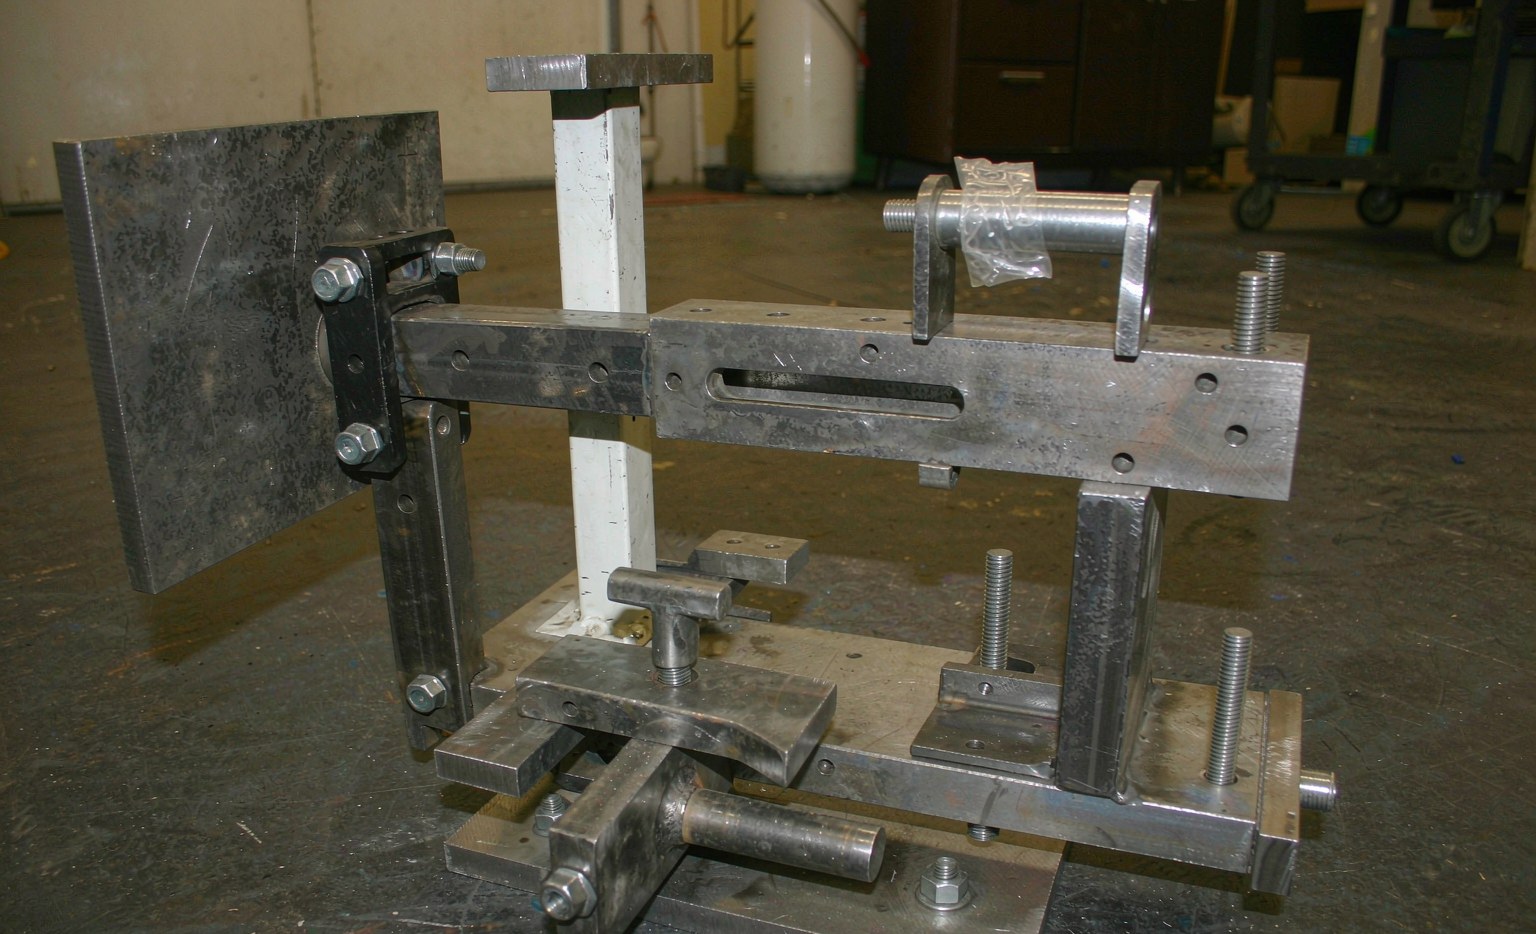
通常0.1mm以内の再現可能な位置決めが、ロボットが各サイクルで同じティーチングパスを実行可能にします。柔らかい、またはずれる夹具では、より安全な低速パスが強要され、手直しが増えます。.
ロボットの速度追求よりも、先に夹具への投資を:剛性があり、位置決めが優れている部材であれば、ティーチングパスを限界までプッシュできます。PLCがロボットとシーケンスする pneumatik(空気圧)または hydraulic(油圧)クランプにより、セット/アンロードがサイクルタイムを食うのを防ぎます。.
安全と排気
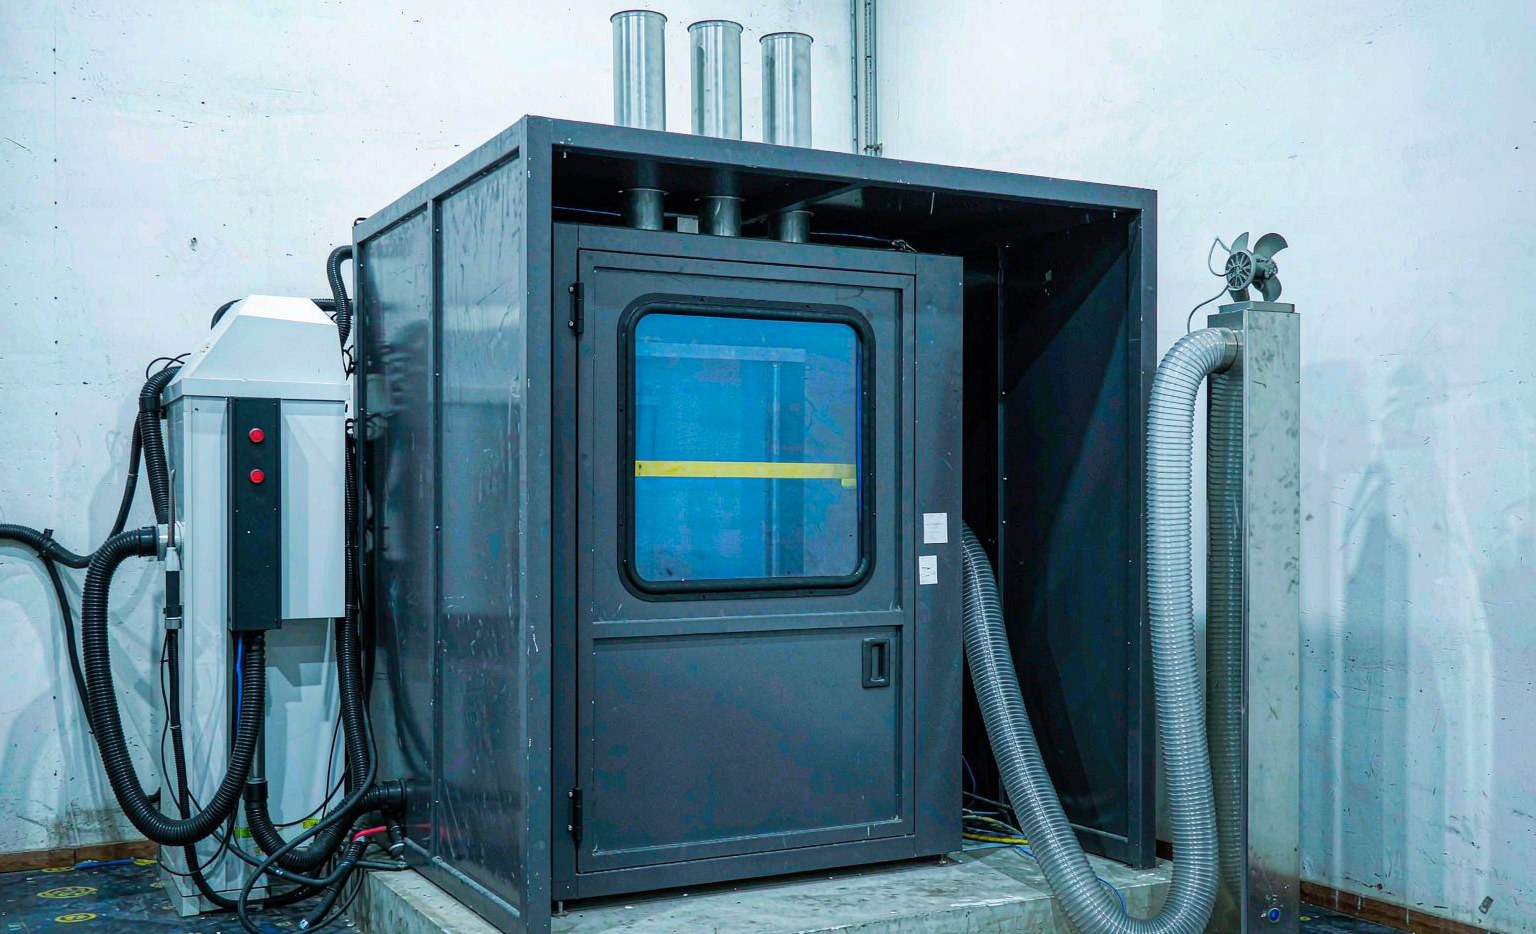
レーザーとアークセルには、インターロック付きの封闭キャビン、セットポイントでのライトカーテン、プロセスに合わせたサイズのスモーク・ビューム排気が必要です。排気を省略すると、センサの汚れや手直しによって後々スループットが低下し、コンプライアンス上の問題にもなります。選択肢ではなく必須です。.
レーザーセルでは、キャビンはビームを包含するものであり、利便性ではなく安全要件です。インターロックはモーションだけでなく、光源も停止させる必要があります。.
スループットは最も遅い要素で決まる
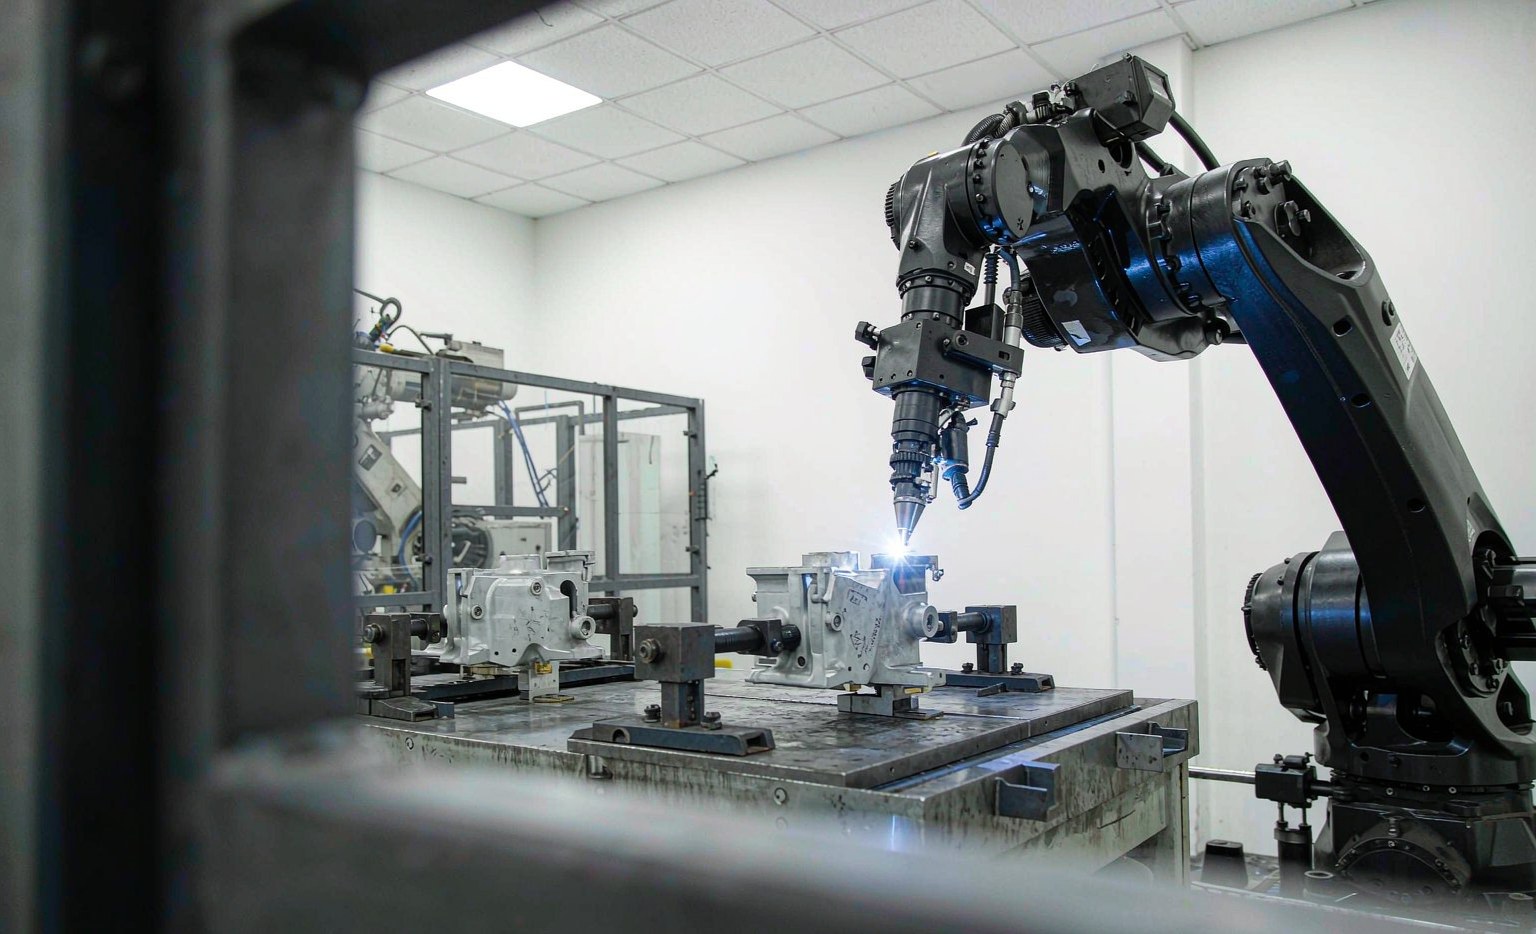
セルの生産性は、 遅い 対象:ロボットパス時間、ポジショナー索引時間、治具のクランプ/リリース、および部品の出入庫。これらをバランスさせること(多くの場合、ロボットが待機しないよう第2のポジショナーや出入庫ステーションを追加するなど)こそが実際の改善を生むポイントであり、わずかに高速なロボットを付けることではない。.
セルをスコーピングする際は、各要素の時間を計測し、その中で最も長い要素に合わせて他の要素をサイズ調整した上で、まずその最も長い要素に集中的に対処する。紙の上でバランスが取れたセルのみが、フロア上で定格の生産実績を達成できる唯一のセルである。.
よくある質問
レーザー用にはフェンス付きセルが必要か? はい — ビームを封じ込めるため、インターロック付きの囲いが必要です。アークセルも同様にガードが必要です。.
�¤のポジショナーで2台のロボットに対応可能か ほとんど不可能です;索引時間がいずれもボトルネックになります。2つのポジショナーで1つのロボットに対応させるのが一般的な対策です。.
投資回収を決定するのは何か? 生産量と手作業による手直しコストです。中程度の生産量を下回る場合、適切な治具を備えた手作業ベンチの方がまだ有利であることが多いです。.
ロボットのリーチはどのように選定する? 平均部品サイズではなく、最大の部品にポジショナーのスウィープ範囲を加えたサイズで設計すること。.
煙の抽出は本当に必要か? はい、作業者の安全のため、そして溶接故障を引き起こすセンサーの汚染を防ぐためです。.
最もよくあるスコープ(範囲)の誤りは? 真のボトルネックであるポジショナーや治具ではなく、より高速なロボットを導入してしまうこと。.
セルレイアウトの選択肢
一般的な2つのレイアウトは、シングルロボット・シングルポジショナーのセルと、オペレーターが一側でセットアップしながら、ロボットがもう一側で溶接を行う2工程セルです。2工程レイアウトは通常、セットアップ時間が溶接時間に隠されるため実生産性が向上し、これが高量生産で主流となっている理由です。ターンテーブルは第3軸として機能し、再定位なしで部品の全側面にロボットが到達できるようにします。.
commissioning(導入準備)および立ち上げ(Ramp-up)
量産前にティーチングプログラミング、治具のチューニング、そして溶接適合性試験片(クーポン)への時間を確保してください。最初の部品は、溶込みを確認するために断面検査と破壊試験による検査を受けるべきです。その後、ティーチングされたパスがロックされます。正しく立ち上げたセルはその速度を維持しますが、焦って量産に移行したセルは数週間で速度が低下し、安定しません。.