
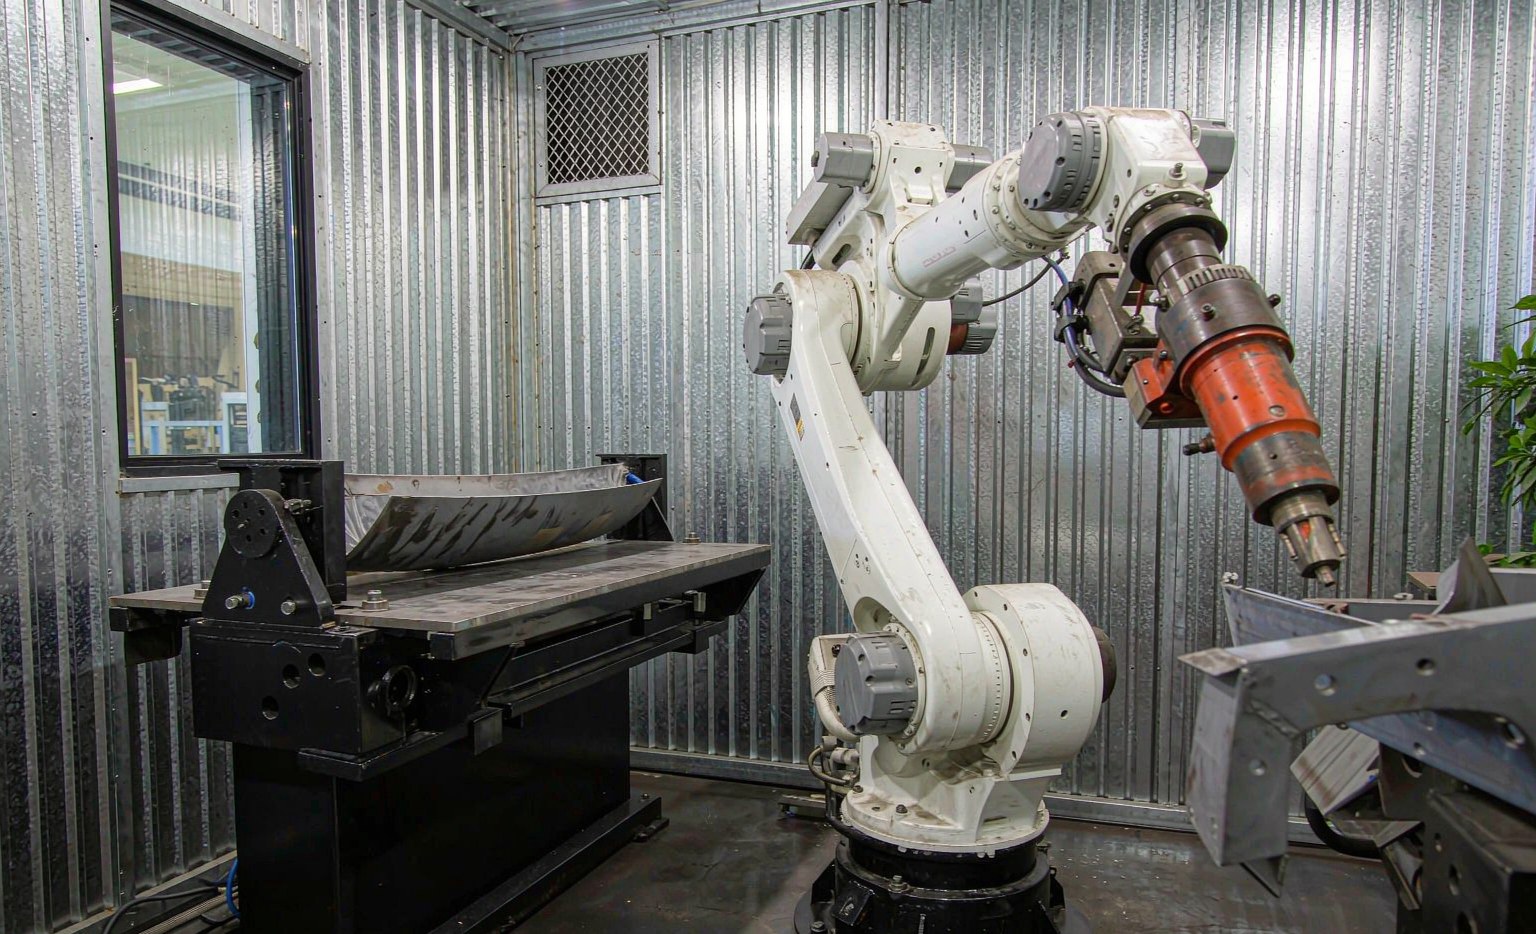
Celda de soldadura robótica: Componentes y cómo dimensionar una
Una celda de soldadura robótica es más que un robot con una antorcha. Es un sistema integrado donde el robot, el posicionador, las sujeciones y la seguridad deben especificarse conjuntamente o el rendimiento y la calidad sufrirán. Los compradores que solo calculan la capacidad del robot subespecifican el resto y luego se preguntan por qué la celda se convierte en un cuello de botella. Este artículo desglosa los componentes que determinan la producción de la celda.
El modelo mental a mantener es simple: una celda produce una pieza cada vez que el más lento paso de su ciclo termina. Mejorar solo el robot, cuando el posicionador o el fixture es el paso lento, puede mejorar la hoja de especificaciones sin cambiar nada en el taller.
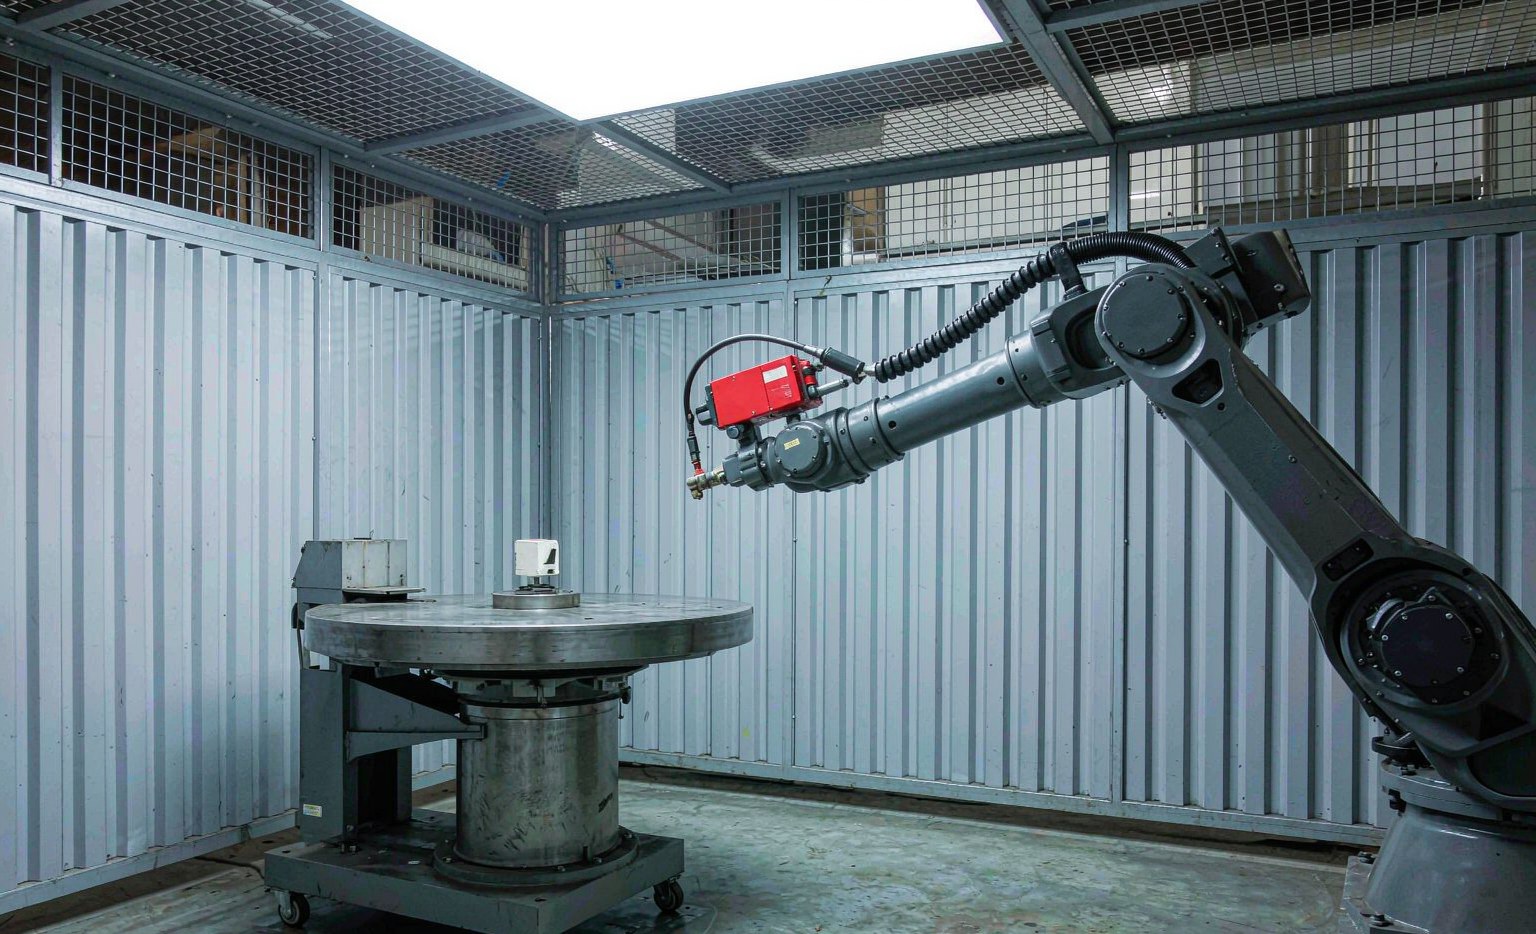
Componentes principales
| Componente | Rol |
|---|---|
| Robot (6 ejes) | Posiciona la antorcha o la óptica láser a lo largo de la trayectoria de soldadura |
| Fuente de alimentación | Fuente de arco (MIG/TIG) o láser que entrega la energía a la unión |
| Posicionador / mesa giratoria | Orienta la pieza para mantener las soldaduras en el punto óptimo del robot |
| Sujeciones / herramental | Sujeta la pieza de forma repetible; la precisión aquí limita la precisión de la soldadura |
| Controlador (PLC) | Orquestaba las secuencias del robot, la fuente y el posicionador |
| Seguridad | Barreras, cortinas de luz, enclavamientos, extracción de humos |
Dimensionado del robot: carga y alcance
La carga debe cubrir la antorcha, el paquete de cables y cualquier servicio a través del brazo, con un margen —dimensionar ligeramente por encima es más seguro que funcionar al límite y perder velocidad—.
| Atributo | Típico | Por qué importa |
|---|---|---|
| carga explosiva | 6 – 20 kg | Antorcha + cable + servicios, con margen |
| abarcar | 4 – 2.0 m | Qué tamaño de pieza cabe en una celda |
| repetibilidad | ±0,05 – 0,1 mm | Limita la posición de soldadura alcanzable |
Por qué el posicionador importa más que el robot
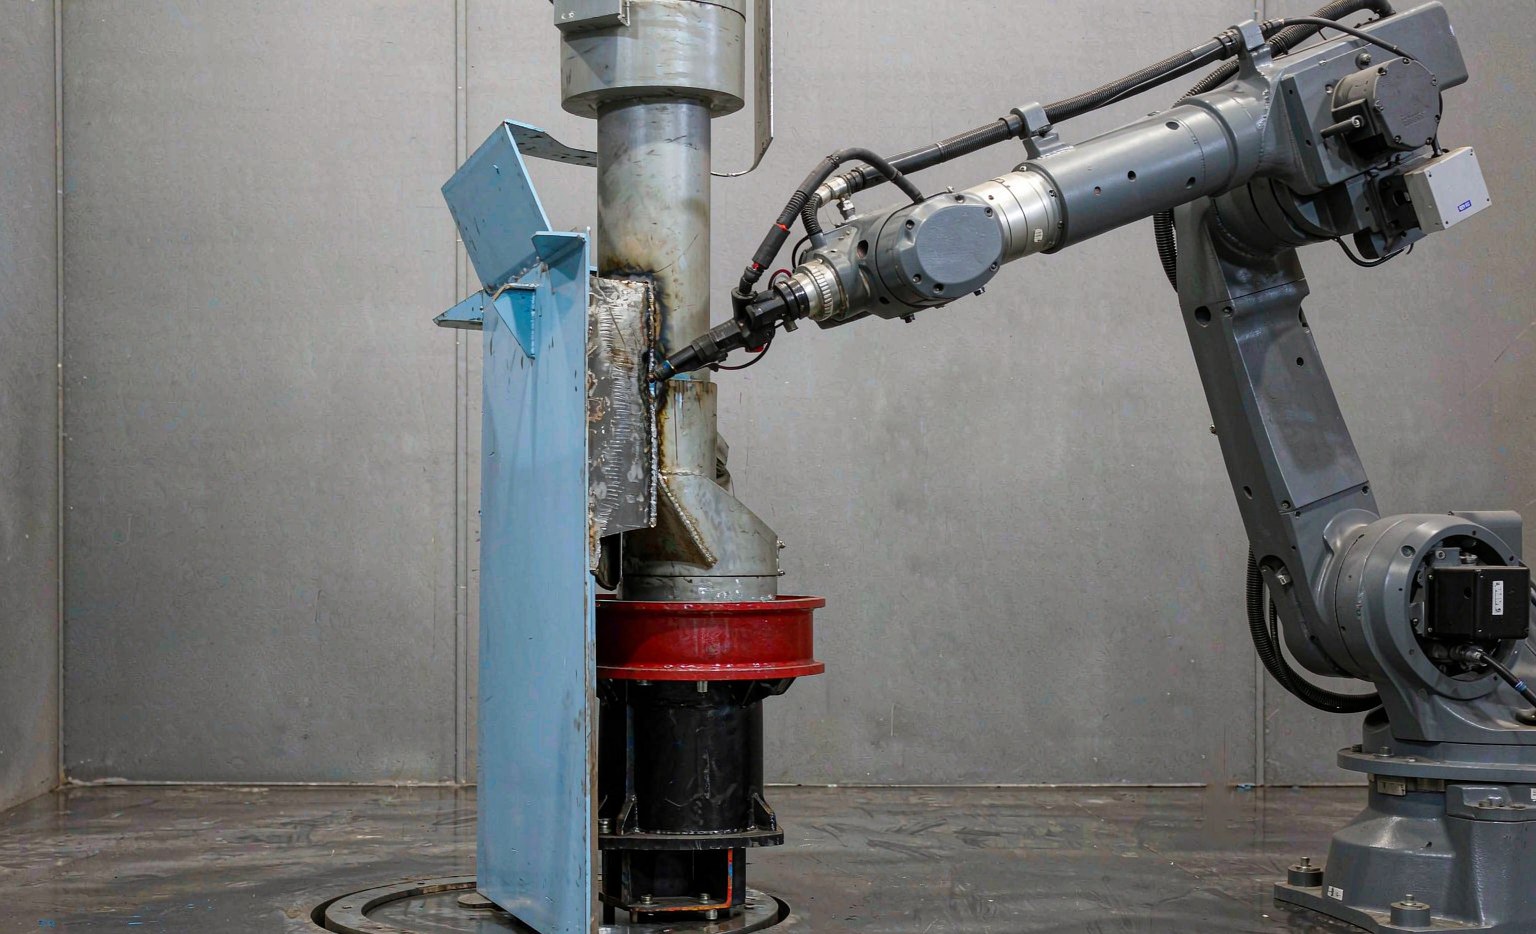
Las soldaduras realizadas en posición plana o horizontal son más rápidas y limpias que las verticales o en posición superior porque la gravedad ayuda al baño de fusión y mantiene controladas las salpicaduras. Un posicionador de dos ejes, como nuestro Posicionador tipo U de doble eje que mantiene la junta en posición inferior suele mejorar más el tiempo de ciclo y la calidad que un robot más rápido.
Si el posicionador está subdimensionado, la celda tendrá un cuello de botella sin importar cuán rápido sea el brazo —la pieza simplemente no puede presentarse en el ángulo correcto con suficiente frecuencia, y el robot espera al inicio de cada ciclo—.
Las sujeciones establecen el límite superior
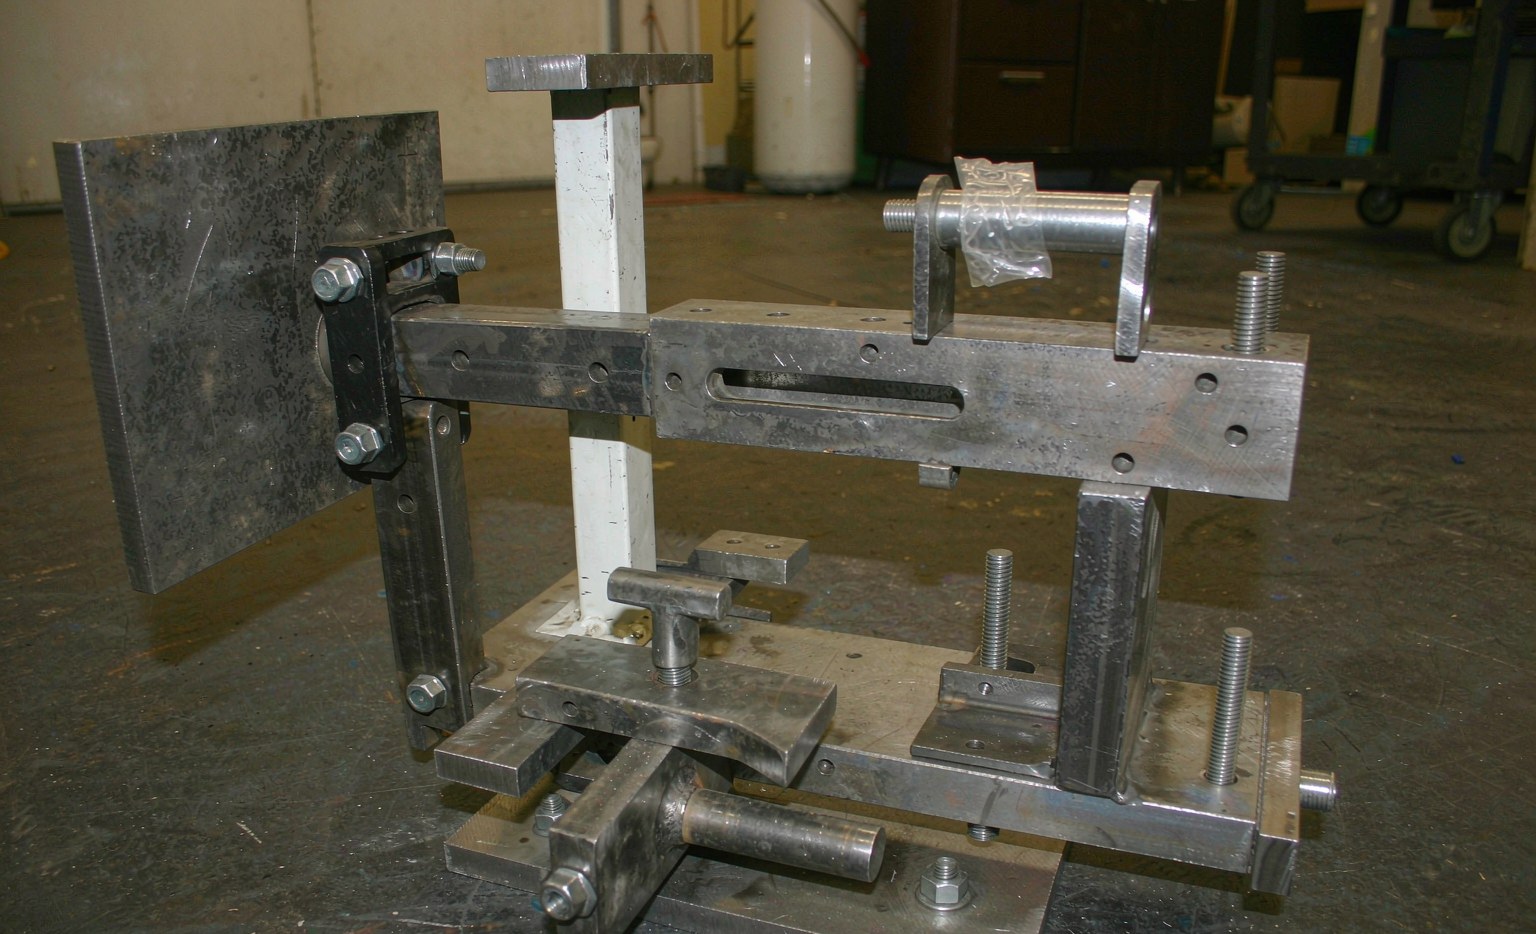
La localización repetible, a menudo dentro de 0.1 mm, es lo que permite al robot ejecutar la misma trayectoria enseñada en cada ciclo. Las sujeciones sueltas o inestables obligan a utilizar trayectorias más lentas y seguras y generan más reprocesos.
Invierta en sujeciones antes de buscar velocidad en el robot: una pieza rígida y bien localizada le permite llevar la trayectoria enseñada a su límite. Un sujeción neumática o hidráulica que el PLC secuencia con el robot evita que la carga/descarga robe tiempo de ciclo.
Seguridad y extracción
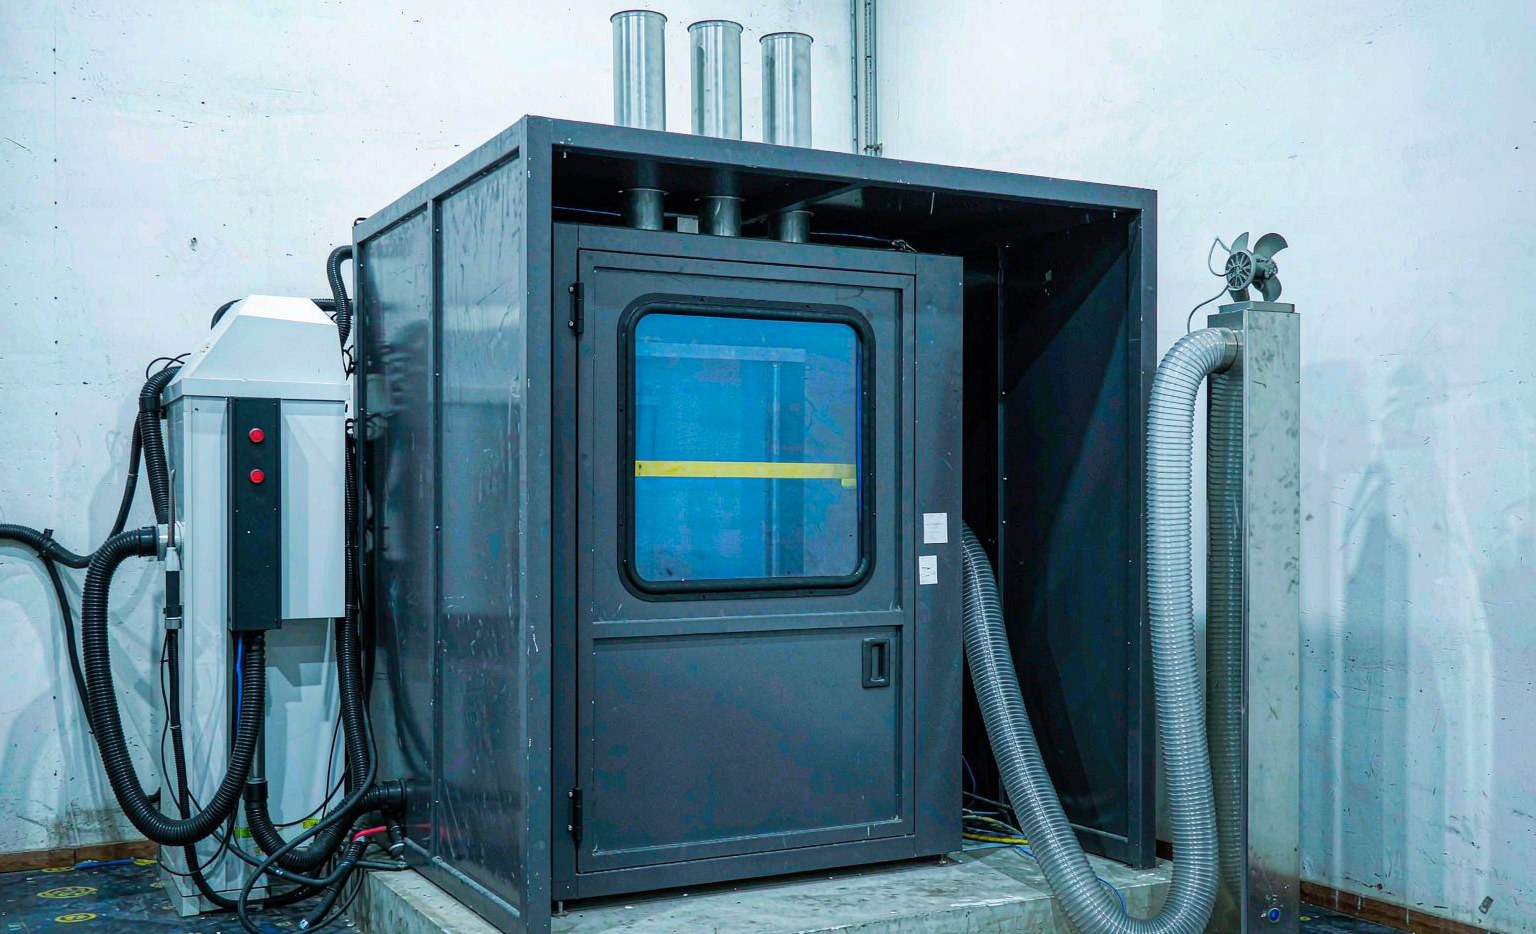
Las celdas láser y de arco necesitan cabinas cerradas (enclavadas), cortinas de luz en los puntos de carga y extracción de humos o plumas dimensionada para el proceso. Omitir la extracción cuesta rendimiento posteriormente debido a la suciedad de sensores y reprocesos, y es un problema de cumplimiento normativo, no una opción.
Para las celdas láser, la cabina también contiene el haz, un requisito de seguridad más que una comodidad, y los enclavamientos deben detener tanto la fuente como el movimiento.
El rendimiento es el elemento más lento
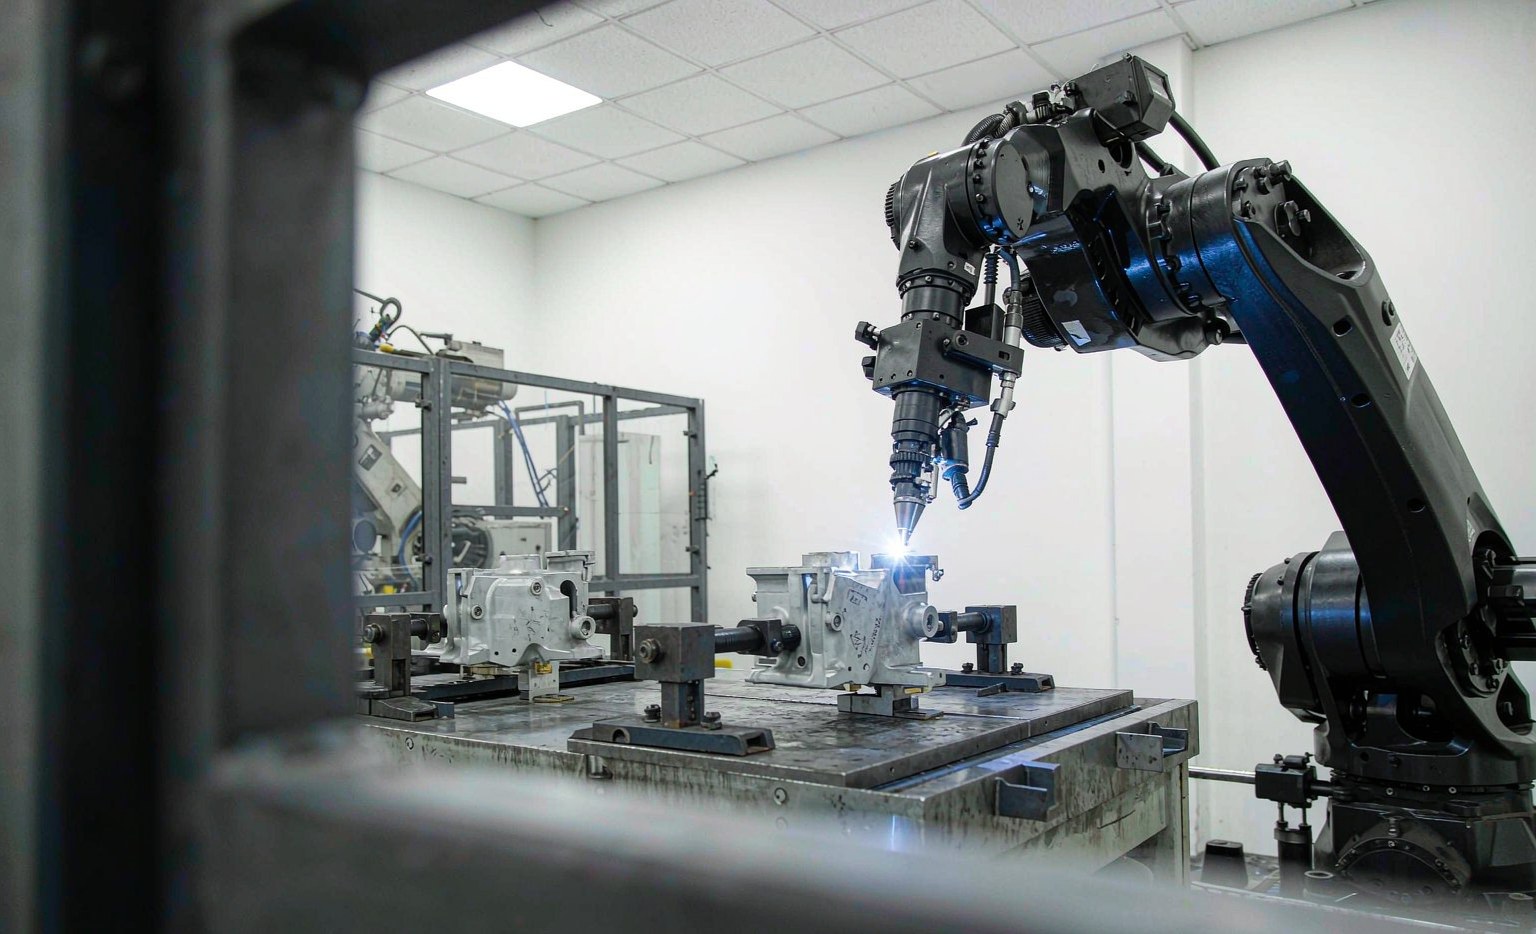
La producción de una celda está determinada por el más lento de: tiempo de trayectoria del robot, tiempo de indexación del posicionador, sujeción/de sujeción del encojeto y carga/descarga de la pieza. El equilibrio de estos —a menudo añadiendo un segundo posicionador o una estación de carga para que el robot nunca espere— es donde provienen las ganancias reales, no de un robot marginalmente más rápido.
Abordar una celda cronometrando cada elemento y dimensionando el resto en función del más largo, luego atacar primero ese elemento más largo. Una celda equilibrada en papel es la única que alcanza su velocidad nominal en la planta.
PFG
¿Necesito una celda vallada para láser? Sí, se requiere una cerradura interconectada para contener el haz; las celdas de arco también necesitan protección de forma similar.
¿Puede un posicionador servir a dos robots? Rara vez; el tiempo de indexación suele ser un cuello de botella. Dos posicionadores superando a un robot es la solución común.
¿Qué impulsa la recuperación de la inversión? El volumen y el coste del retrabajo manual. Por debajo de un volumen moderado, un banco manual bien fijado a menudo aún resulta ganador.
¿Cómo elijo el alcance del robot? Dimensionar para la pieza más grande más el barrido del posicionador, no para la pieza promedio.
¿La extracción de humos es realmente necesaria? Sí — por la seguridad del trabajador y para detener la suciedad de los sensores que causa fallas en la soldadura.
¿Cuál es el error de alcance más común? Comprar un robot más rápido cuando el posicionador o el bastidor son el verdadero cuello de botella.
Opciones de disposición de la celda
Las dos disposiciones comunes son una celda de robot único y posicionador único y una celda de dos estaciones donde el operador carga un lado mientras el robot suelda el otro. La disposición de dos estaciones generalmente aumenta la producción real porque el tiempo de carga se oculta detrás del tiempo de soldadura, por lo que domina el trabajo de alto volumen. Una mesa giratoria puede actuar como un tercer eje, permitiendo que el robot alcance todos los lados de una pieza sin reposicionar.
Puesta en marcha y ascenso
Presupuestar tiempo para la programación de enseñanza, el ajuste del bastidor y un cupón de calificación de soldadura antes de la producción. Las primeras piezas deben ser verificadas por sección transversal y prueba destructiva para confirmar la penetración, luego la ruta enseñada se bloquea. Una celda que se escala adecuadamente mantiene su tasa; una apresurada a la producción se desvía y pierde la tasa en pocas semanas.
Índice de guía: lectura relacionada
- Soldadura por arco automatizada: Implementación estratégica para la fabricación de metales de precisión
- Solución de soldadura en línea: la elección para la soldadura láser de precisión automatizada
- Automatización de doblado de metal: Guía de integración paso a paso para robots de presahormas
- Robots para doblado y conformado: diseño de celdas, capacidades y ROI para fabricadores de metales
- Estaciones de soldadura láser CNC multi-eje: guía de selección técnica
- Sistemas de líneas de producción automatizadas: implementación técnica y optimización del ROI
Máquinas referenciadas en esta guía: vea el máquina de soldadura por láser de fibra portátil refrigerada por agua y el cobot de soldadura MIG para configuraciones de celda, o consulte el catálogo completo gama de productos.