
-
6 de julio de 2026
- 0 comentar
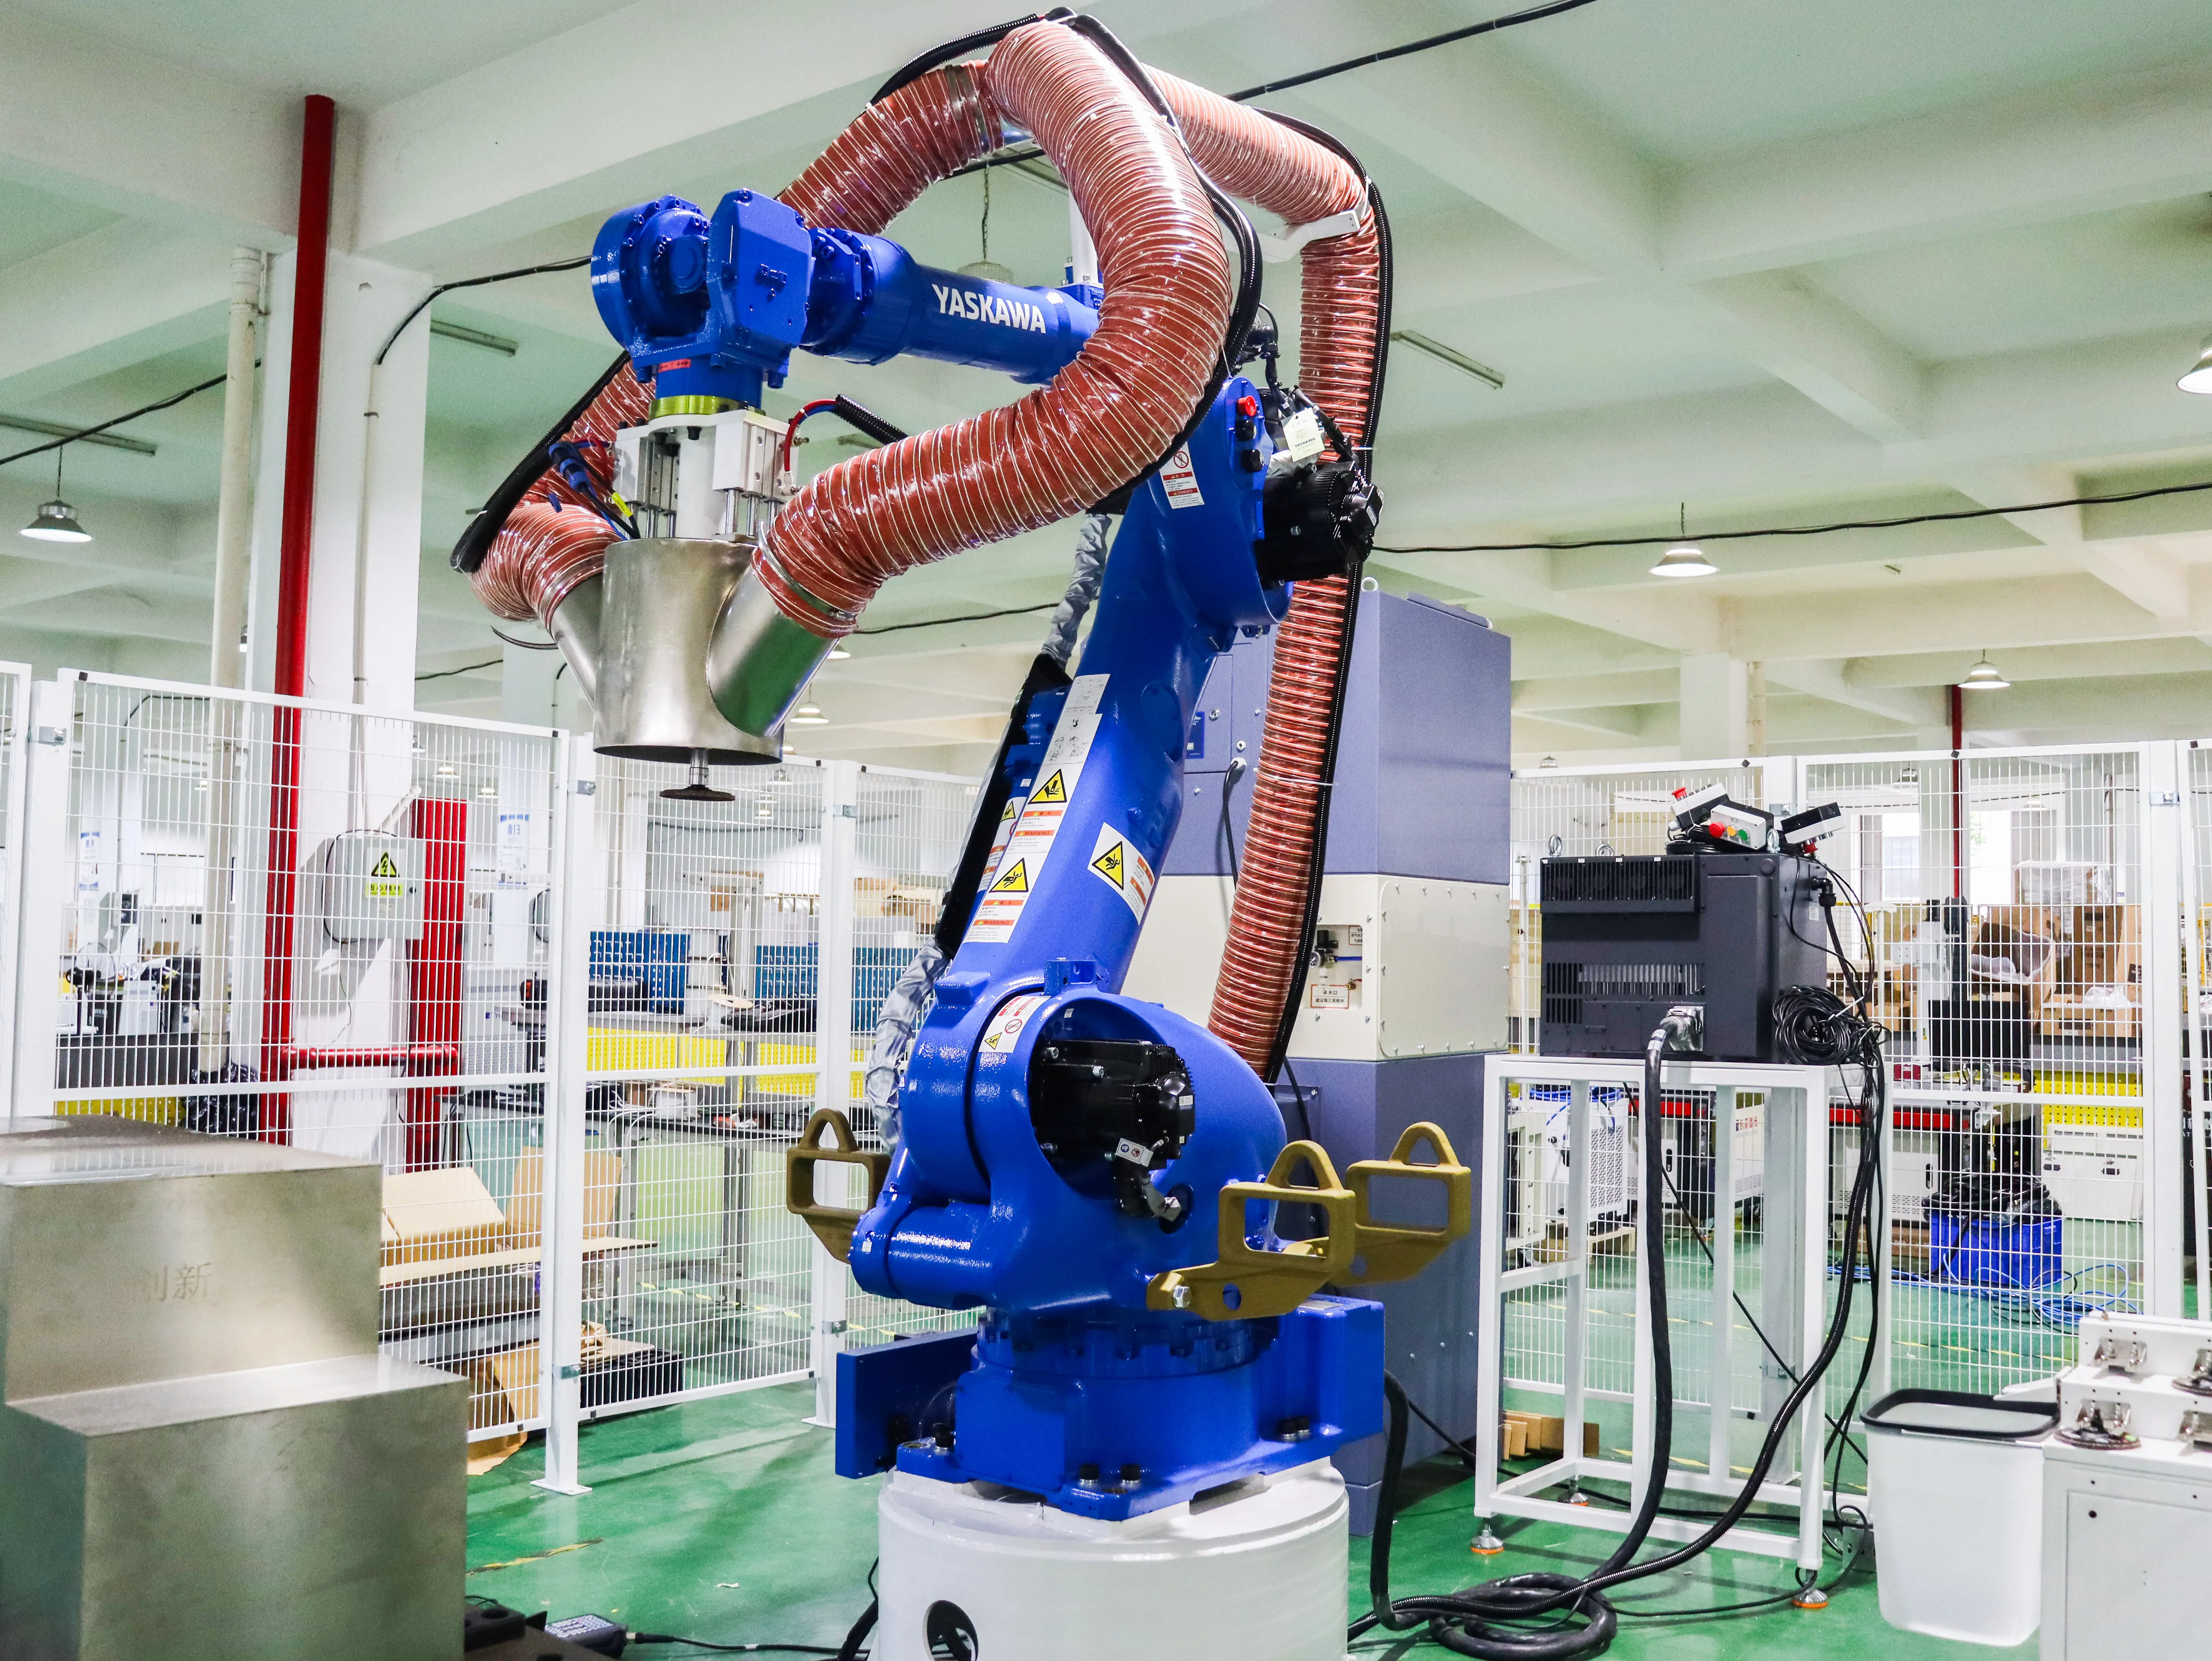
¿Qué hace que una celda de pulido robótica sea más que un simple robot?

Solución de Automatización para Rectificado Robótico
Muchas personas creen que el rectificado robótico es simplemente un robot sosteniendo una herramienta de rectificado. En la realidad, un rectificado consistente depende de todo un sistema trabajando en conjunto.
Desde el movimiento del robot y el control de fuerza hasta la extracción de polvo y la gestión de herramientas, cada componente está diseñado para resolver un desafío específico de fabricación.
El movimiento comienza con la repetibilidad
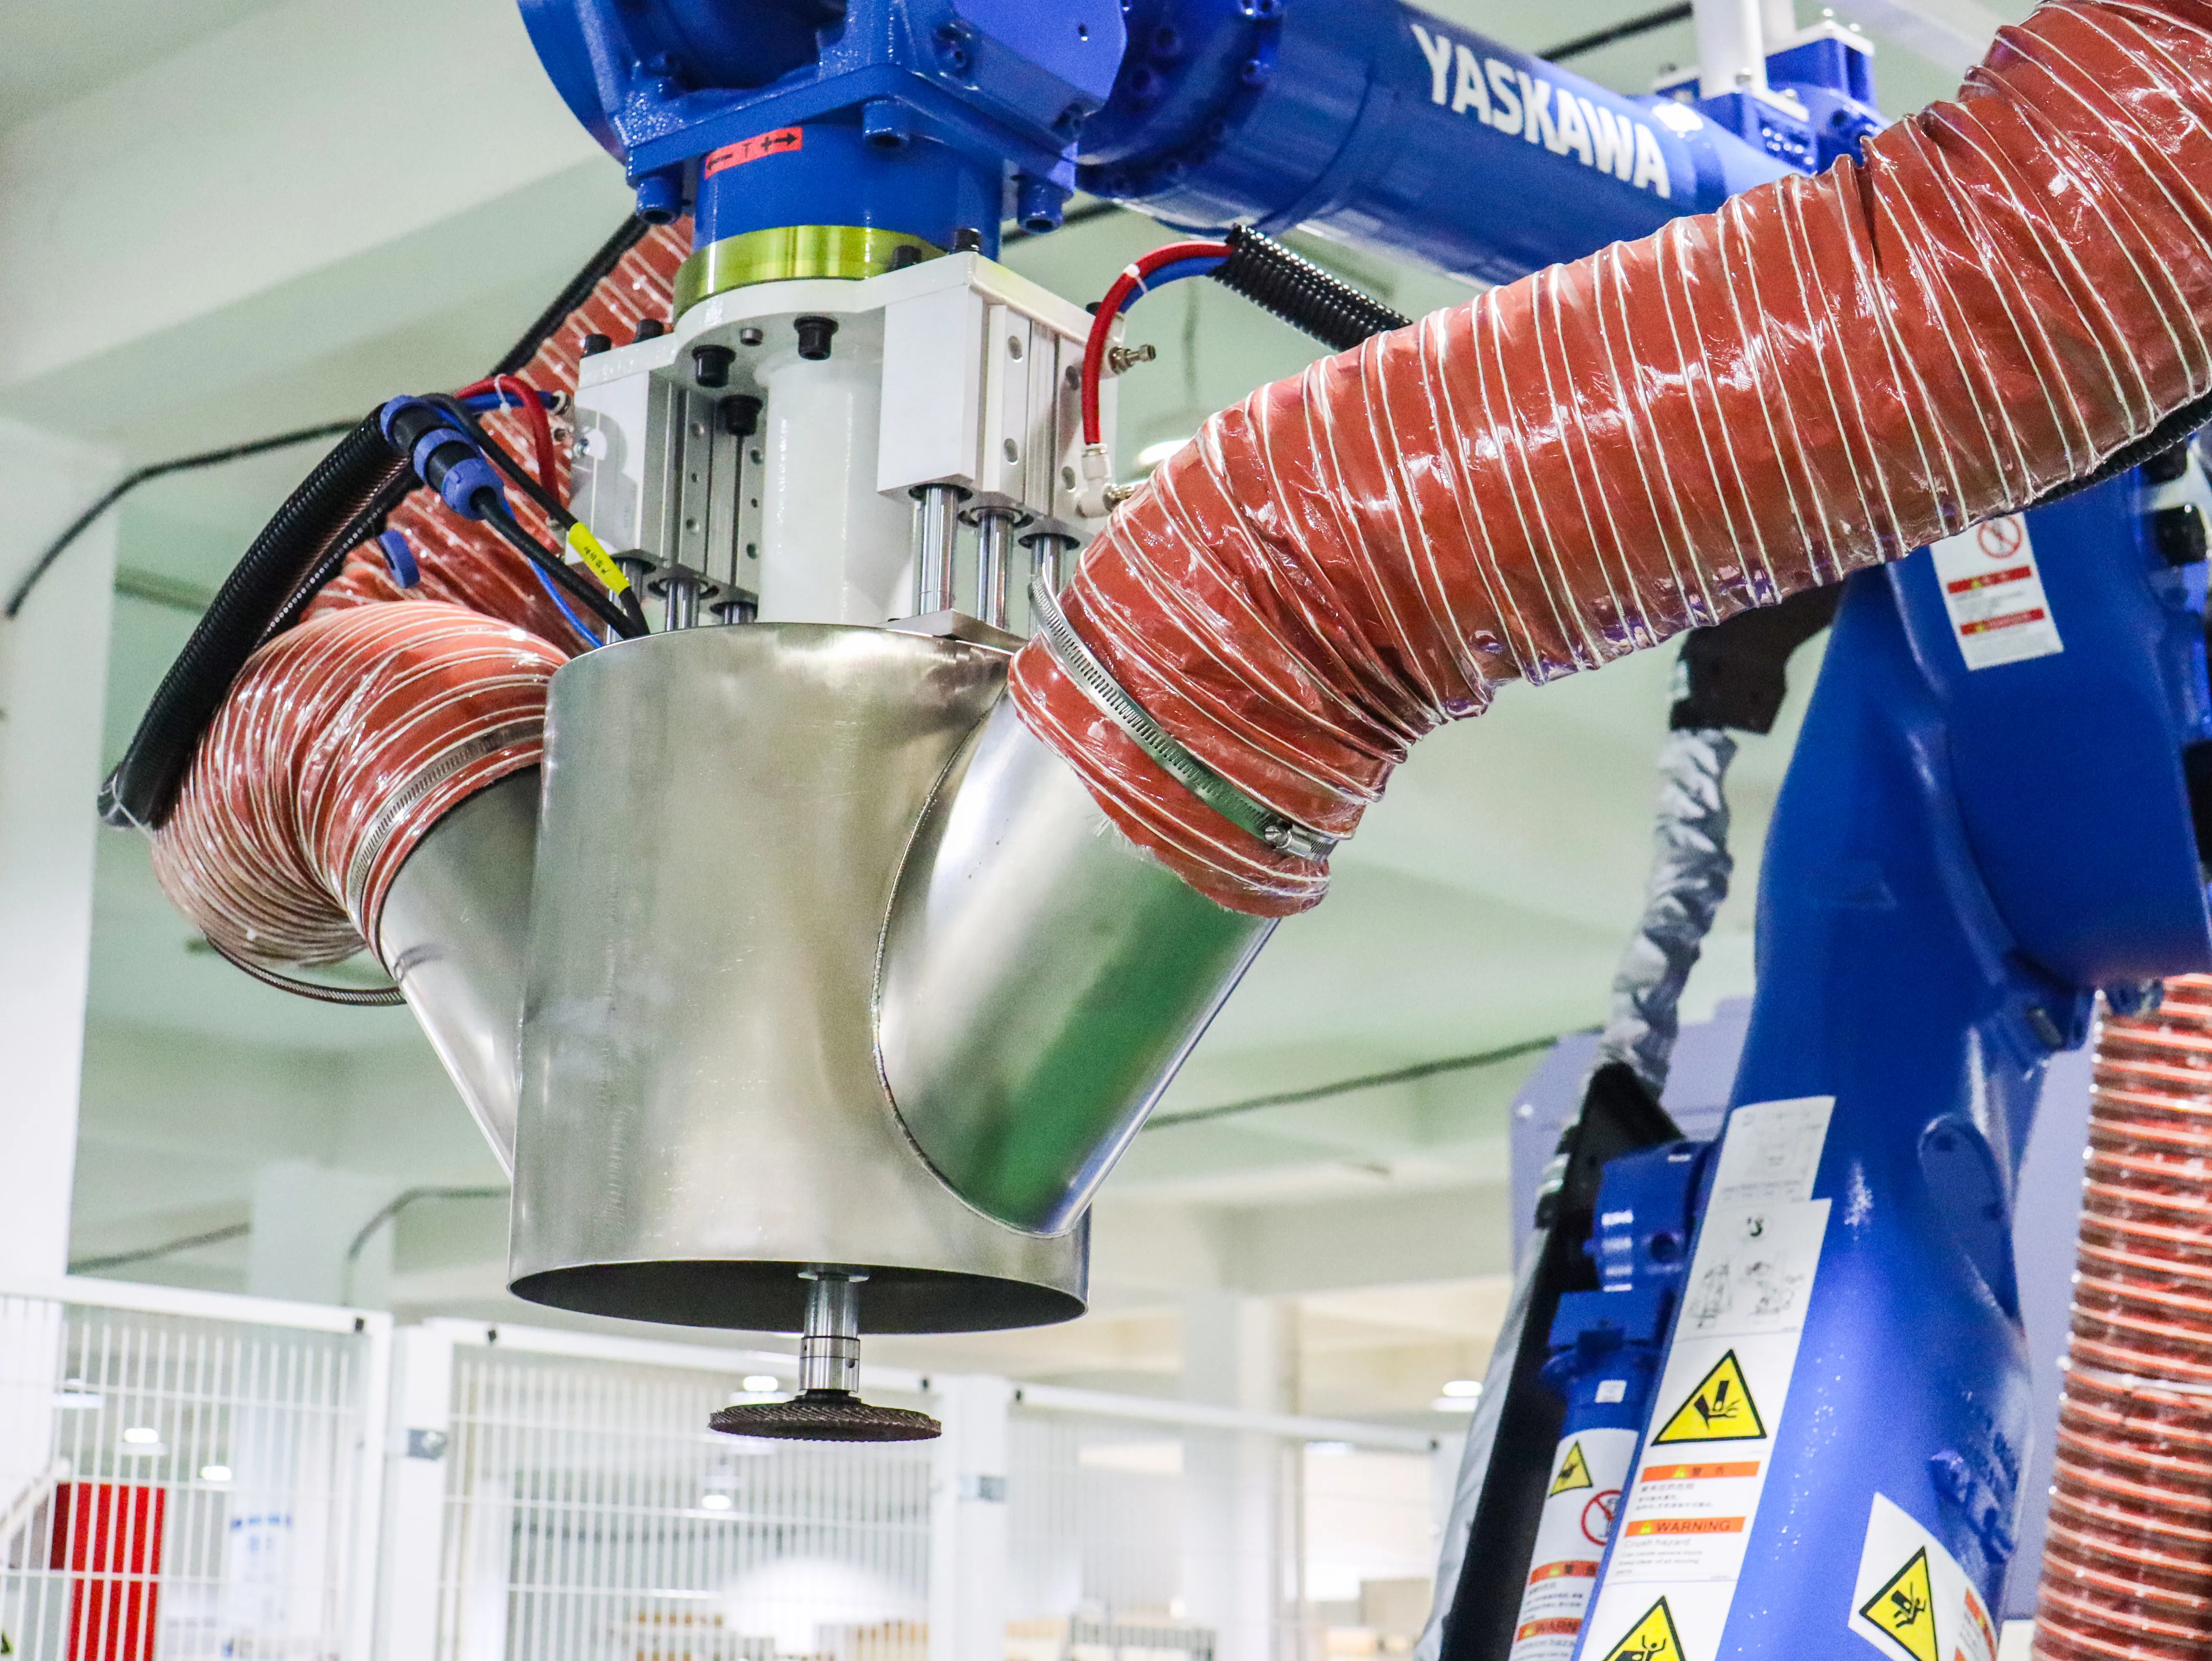
Un robot no mejora la calidad del rectificado simplemente por moverse rápido. Lo que importa es qué tan precisamente puede repetir la misma trayectoria.
La mayoría de los robots industriales ofrecen repetibilidad en el rango de ±0,02–0,08 mm, proporcionando una base confiable para el rectificado automatizado. Sin embargo, las fundiciones, las piezas soldadas y las partes fabricadas a menudo varían en ±0,5–2 mm, lo que significa que la precisión del movimiento por sí sola es solo parte de la solución.
El rectificado es un proceso de contacto
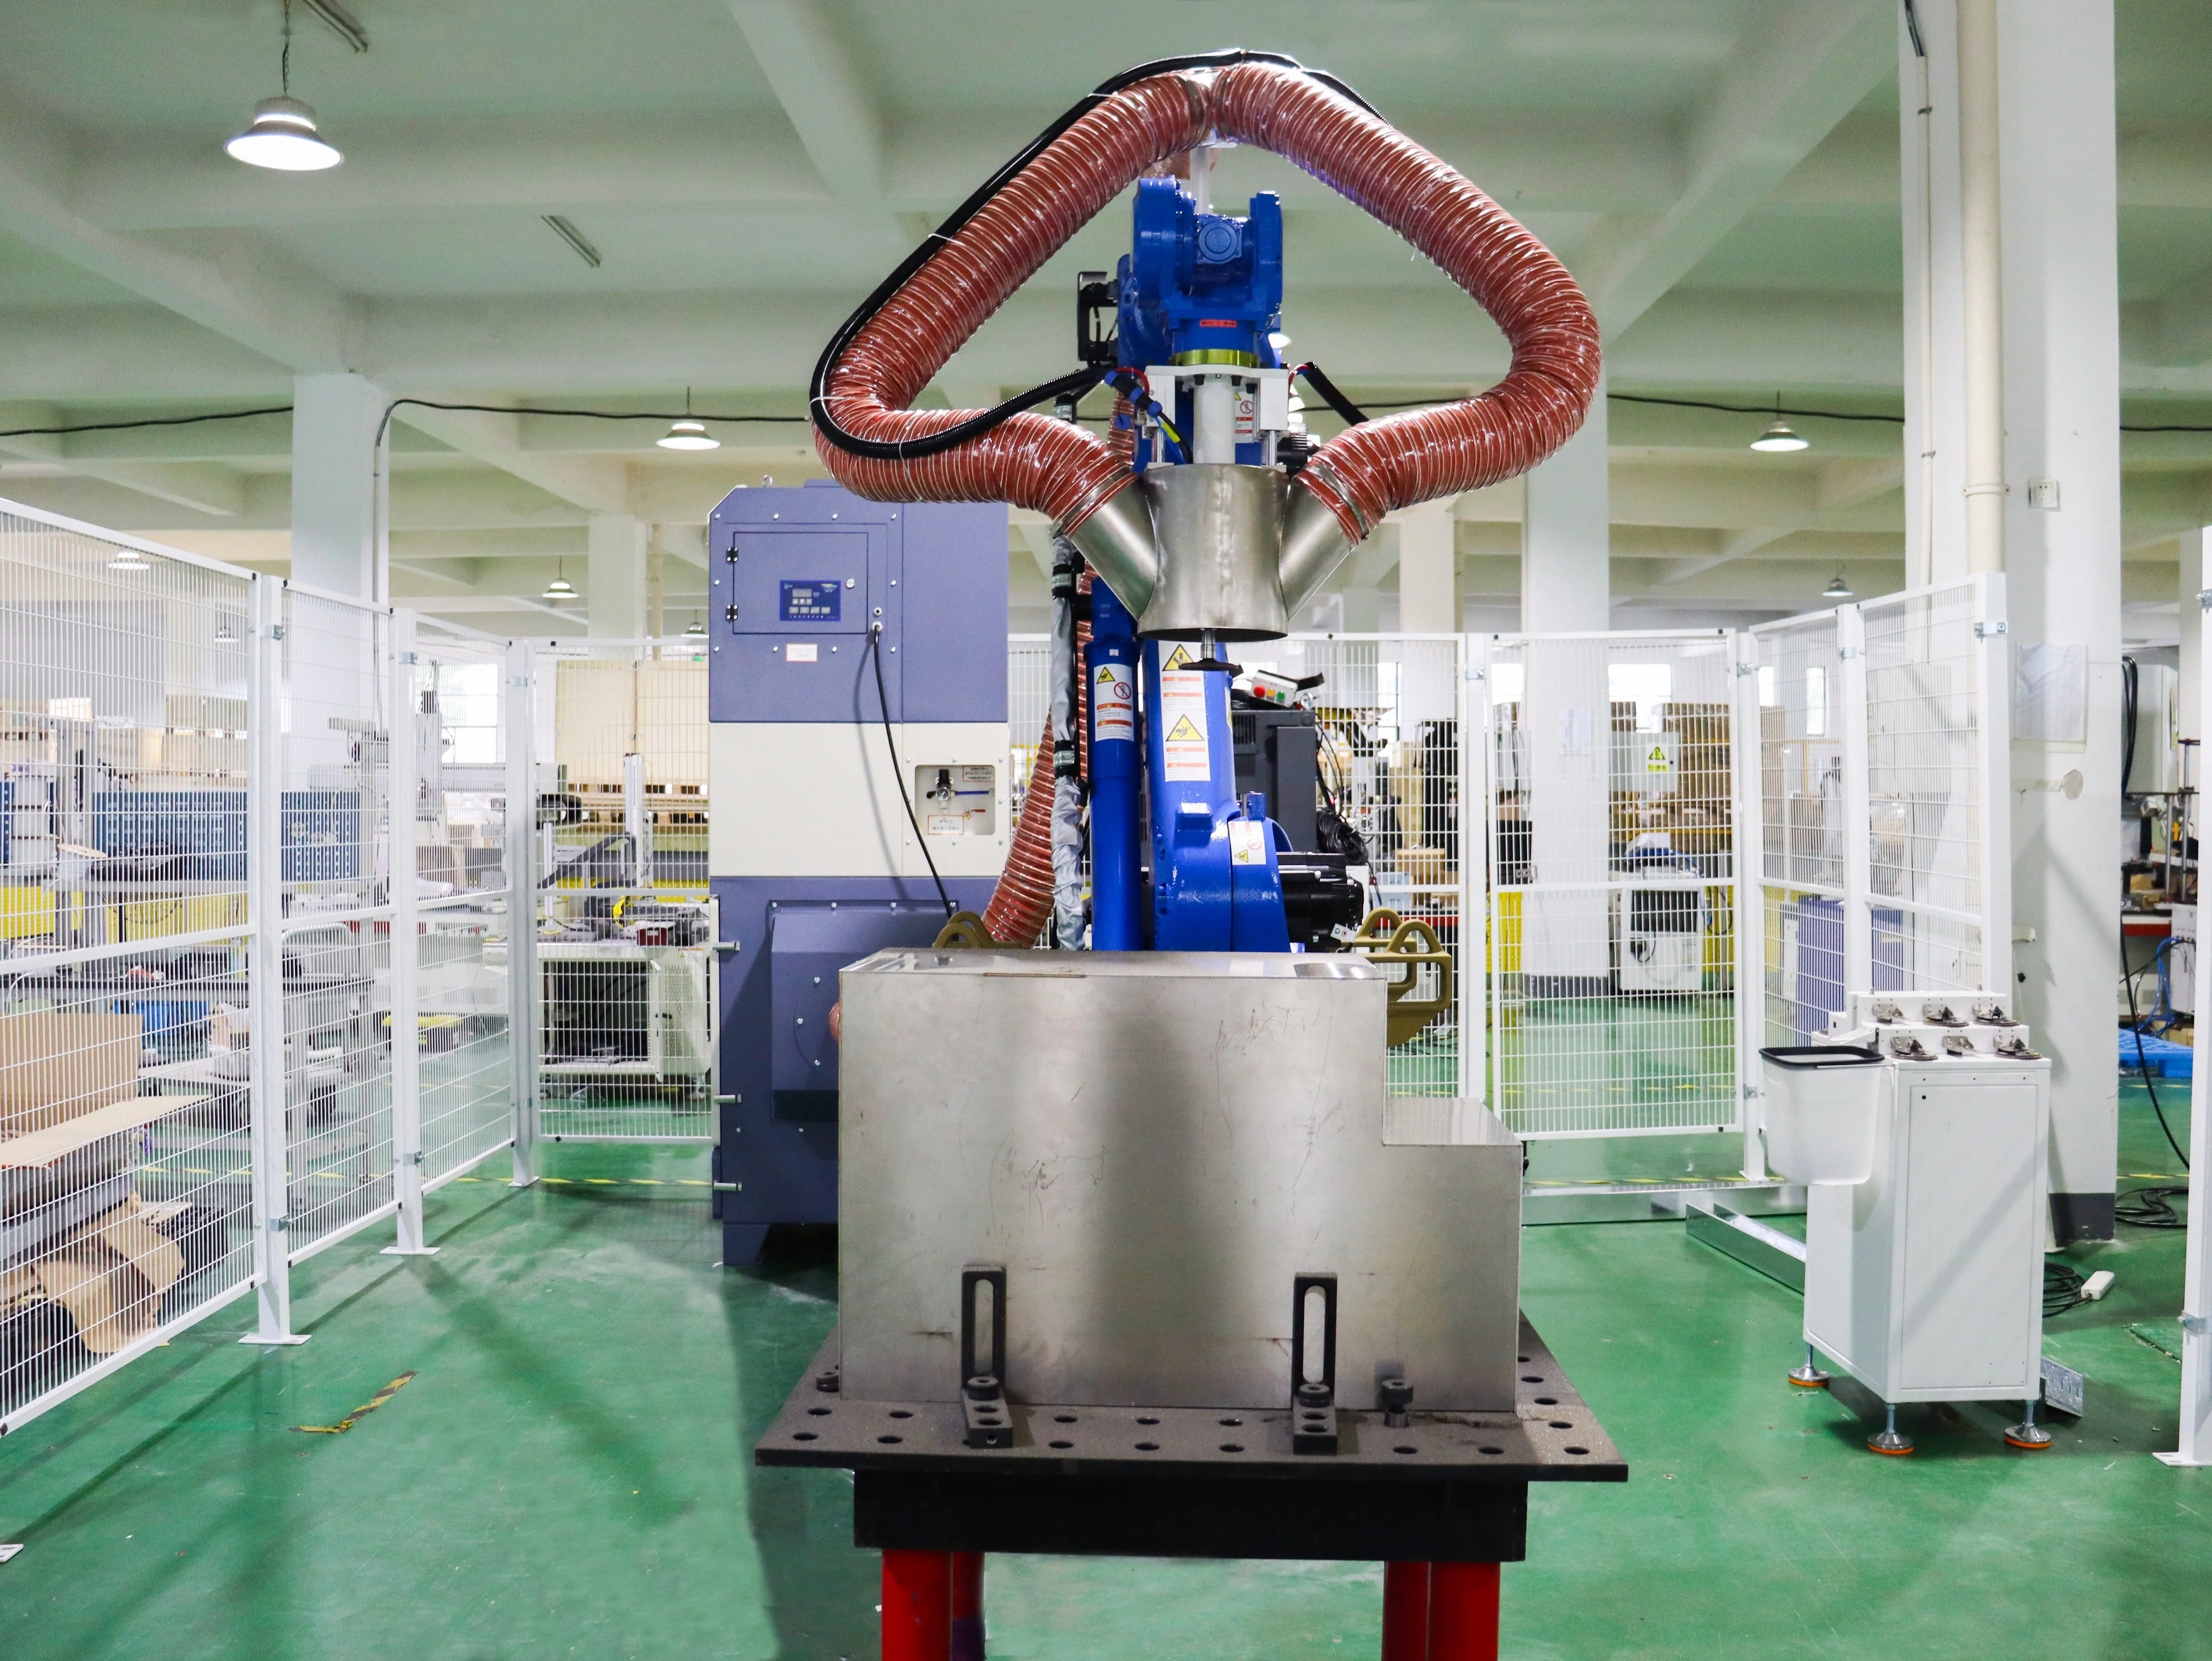
A diferencia de la soldadura o la manipulación, el rectificado depende del contacto continuo entre el abrasivo y la pieza de trabajo.
A medida que las ruedas de rectificado se desgastan y cambian las dimensiones de la pieza, mantener un contacto estable se convierte en uno de los mayores desafíos. Por eso, muchos sistemas de rectificado robótico integran control de fuerza, permitiendo que el proceso se adapte a las variaciones normales de la pieza en lugar de depender únicamente de una trayectoria fija del robot.
Una herramienta de rectificado no sirve para todos los procesos
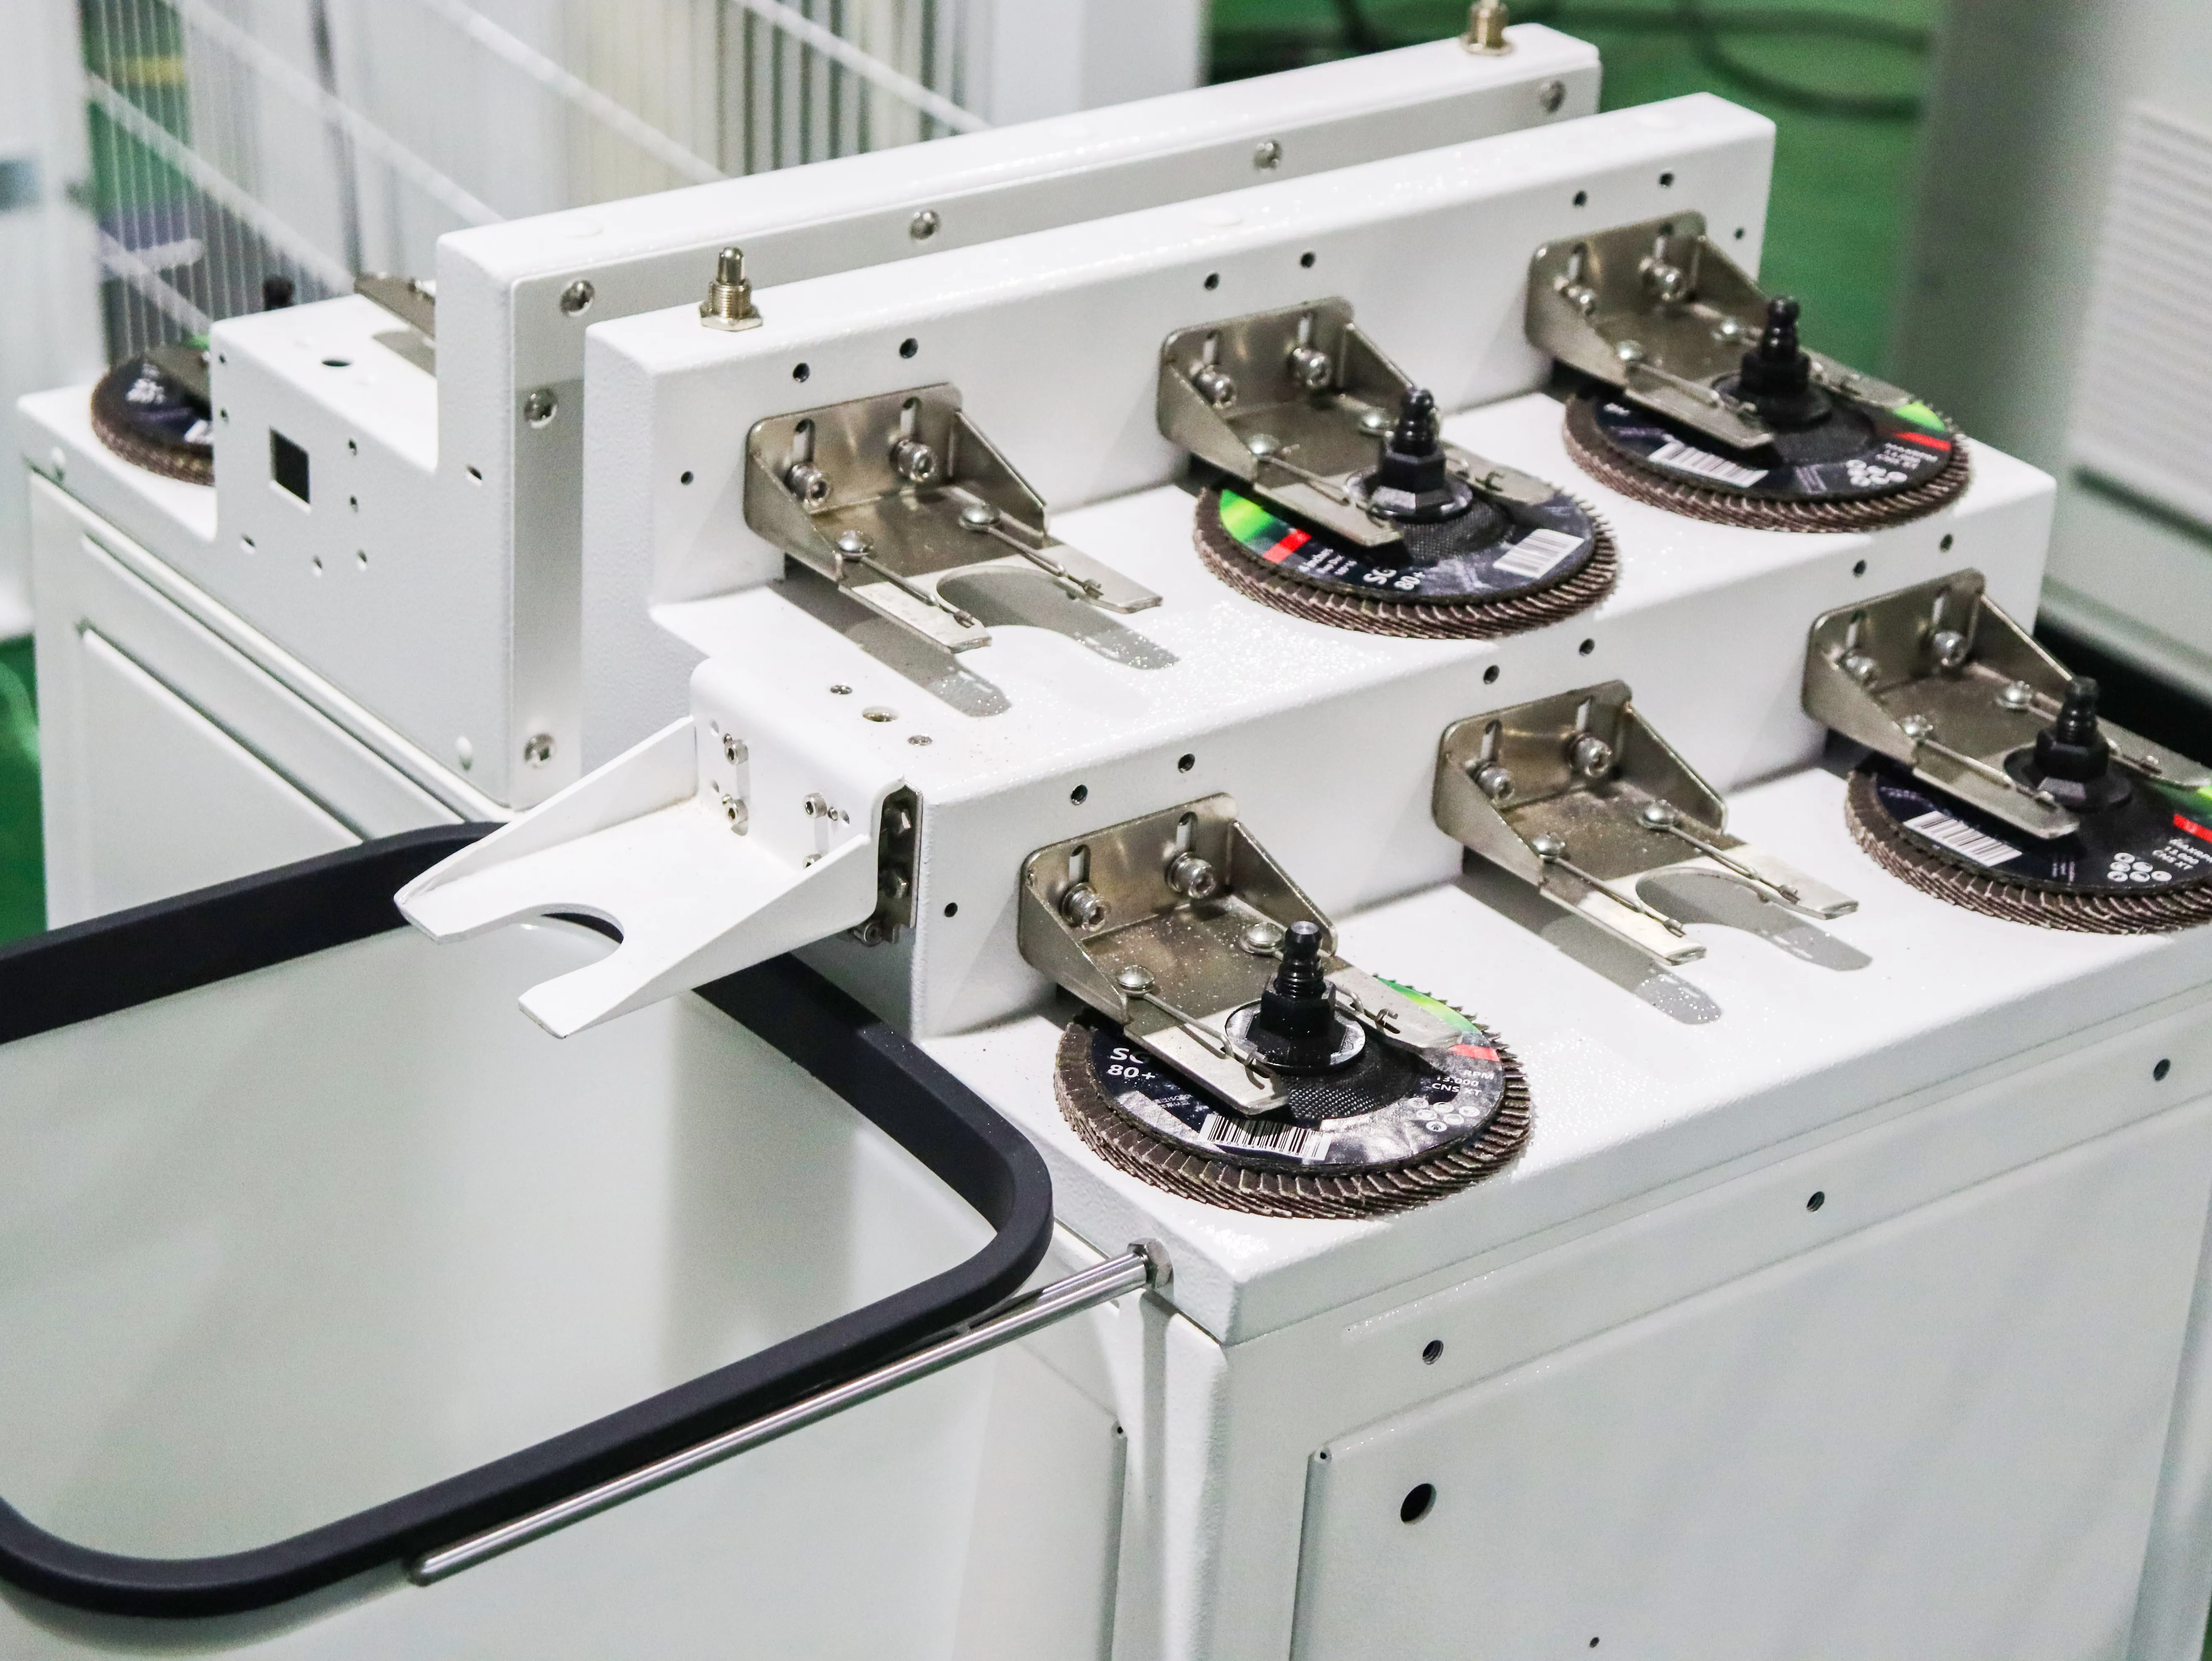
Una pieza metálica típica puede requerir rectificado en bruto, desbaste de bordes y acabado superficial en un solo ciclo de producción.
Usar un solo abrasivo para cada operación a menudo reduce la eficiencia y la calidad superficial. Una estación de cambio automático de herramientas permite al robot cambiar entre diferentes herramientas de rectificado automáticamente, reduciendo la intervención manual y mejorando la flexibilidad del proceso.
El control del polvo es parte del proceso
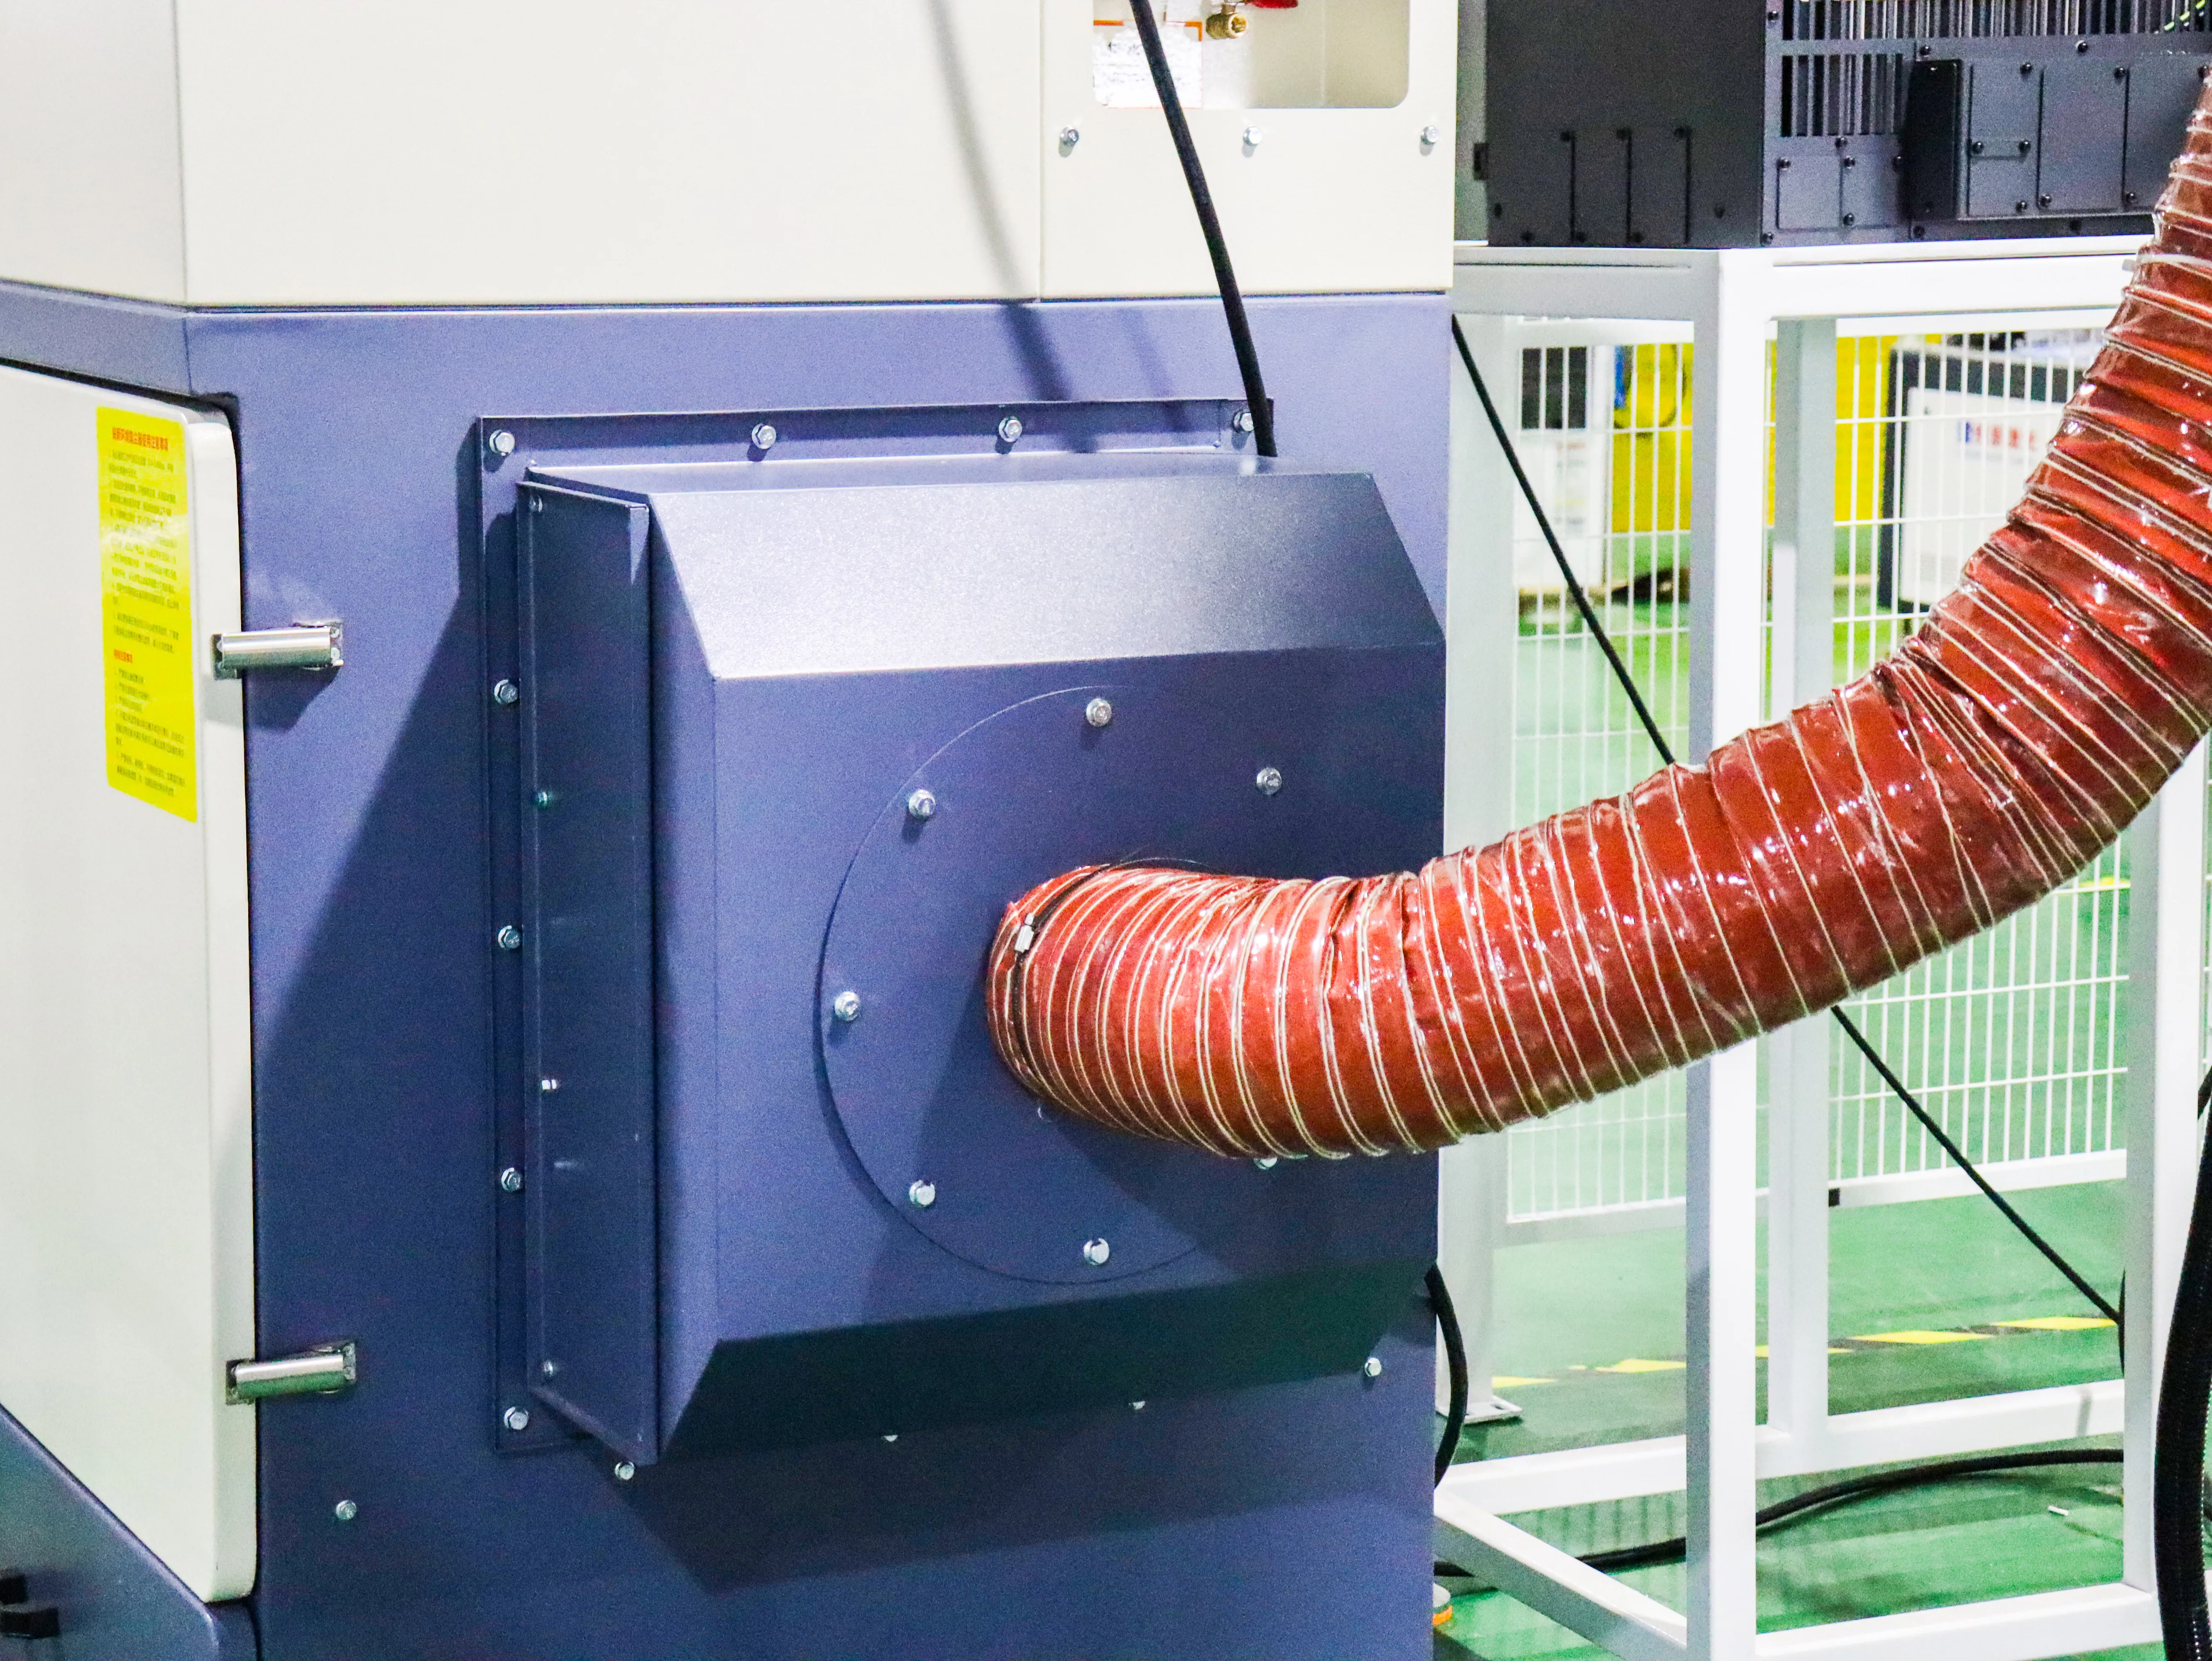
Los fusos de rectificado operan comúnmente entre 000 y 12.000 rpm, generando continuamente partículas finas de metal.
Sin una extracción de polvo efectiva, estas partículas pueden contaminar el equipo, aumentar los requisitos de mantenimiento y afectar el entorno de trabajo. Por esta razón, la recolección industrial de polvo se considera una parte esencial de una celda de rectificado confiable en lugar de un accesorio opcional.
Un sistema completo funciona como uno solo
Una celda de rectificado robótico es más que una colección de componentes individuales.
El robot, el cabezal de rectificado, el sistema de control de fuerza, el cambiador de herramientas, el colector de polvo, los accesorios y el gabinete de control deben trabajar juntos como un sistema integrado. Cuando está diseñado correctamente, el resultado es un proceso de rectificado estable, calidad repetible y una celda de producción que puede operar de forma continua con mínima intervención del operador.
La celda alrededor del robot
El brazo robótico rara vez es lo que diferencia a una celda de rectificado productiva de una cara. Cinco sistemas circundantes lo logran:
| Sistema | Lo que controla | Consecuencia de dimensionamiento insuficiente |
|---|---|---|
| Ejecutor final con control de fuerza | Presión de contacto en superficies irregulares | Arqueadura en curvas, puntos delgados en planos |
| Intercambio de cabeza abrasiva | Correa, disco, cepillo por pasada | Cambios manuales que eliminan la ganancia del ciclo |
| Presentación de pieza | Posición repetible dentro de unas pocas décimas | Fragilidad del programa en cada nuevo lote |
| Extracción de humos y polvo | Calidad del aire en el arco de contacto | Riesgo de incumplimiento normativo y desgaste del motor |
| Medición en línea | Perfil de superficie, radio, retirada de material | Chatarra que se descubre en la inspección final, no en la celda |
El control de fuerza merece el énfasis que rara vez recibe: el rectificado es el único proceso donde la pieza de trabajo empuja de manera diferente en cada fundición, y un programa de posición constante rectifica aire en los puntos altos y excava en los bajos. Las celdas con retroalimentación activa de fuerza mantienen una tasa de retirada, no solo una trayectoria. El patrón de integración es la misma disciplina utilizada en celdas robóticas de soldadura integradas — presentación, proceso, medición, cada una con su propia prueba de aceptación — y la lógica de integración paso a paso refleja integración de robots para dobladoras. Referencia: procesos de rectificado y abrasivos y ejecutores finales de robots.
Control de fuerza, explicado en un solo bucle
El bucle de fuerza funciona de esta manera: el ejecutor final mide la fuerza de contacto, el controlador la compara con el punto de consigna y el robot ajusta la posición para mantener la fuerza constante mientras la superficie sube y baja. Si se fija la fuerza baja, la rueda apenas roza; si se fija alta, la rueda excava. El punto de consigna es el producto: codifica la retirada de material, el acabado y el desgaste de la rueda en un solo número, de modo que las celdas maduras almacenan puntos de consigna por familia de piezas y permiten a los operadores ajustarlos, no inventarlos. La señal de una celda sin este bucle es la habilidad del operador oculta dentro del programa: las piezas salen de manera diferente en turnos distintos y nadie puede decir por qué. El control de fuerza convierte ese conocimiento tribal en un parámetro, que es precisamente lo que la automatización debía hacer desde el principio.