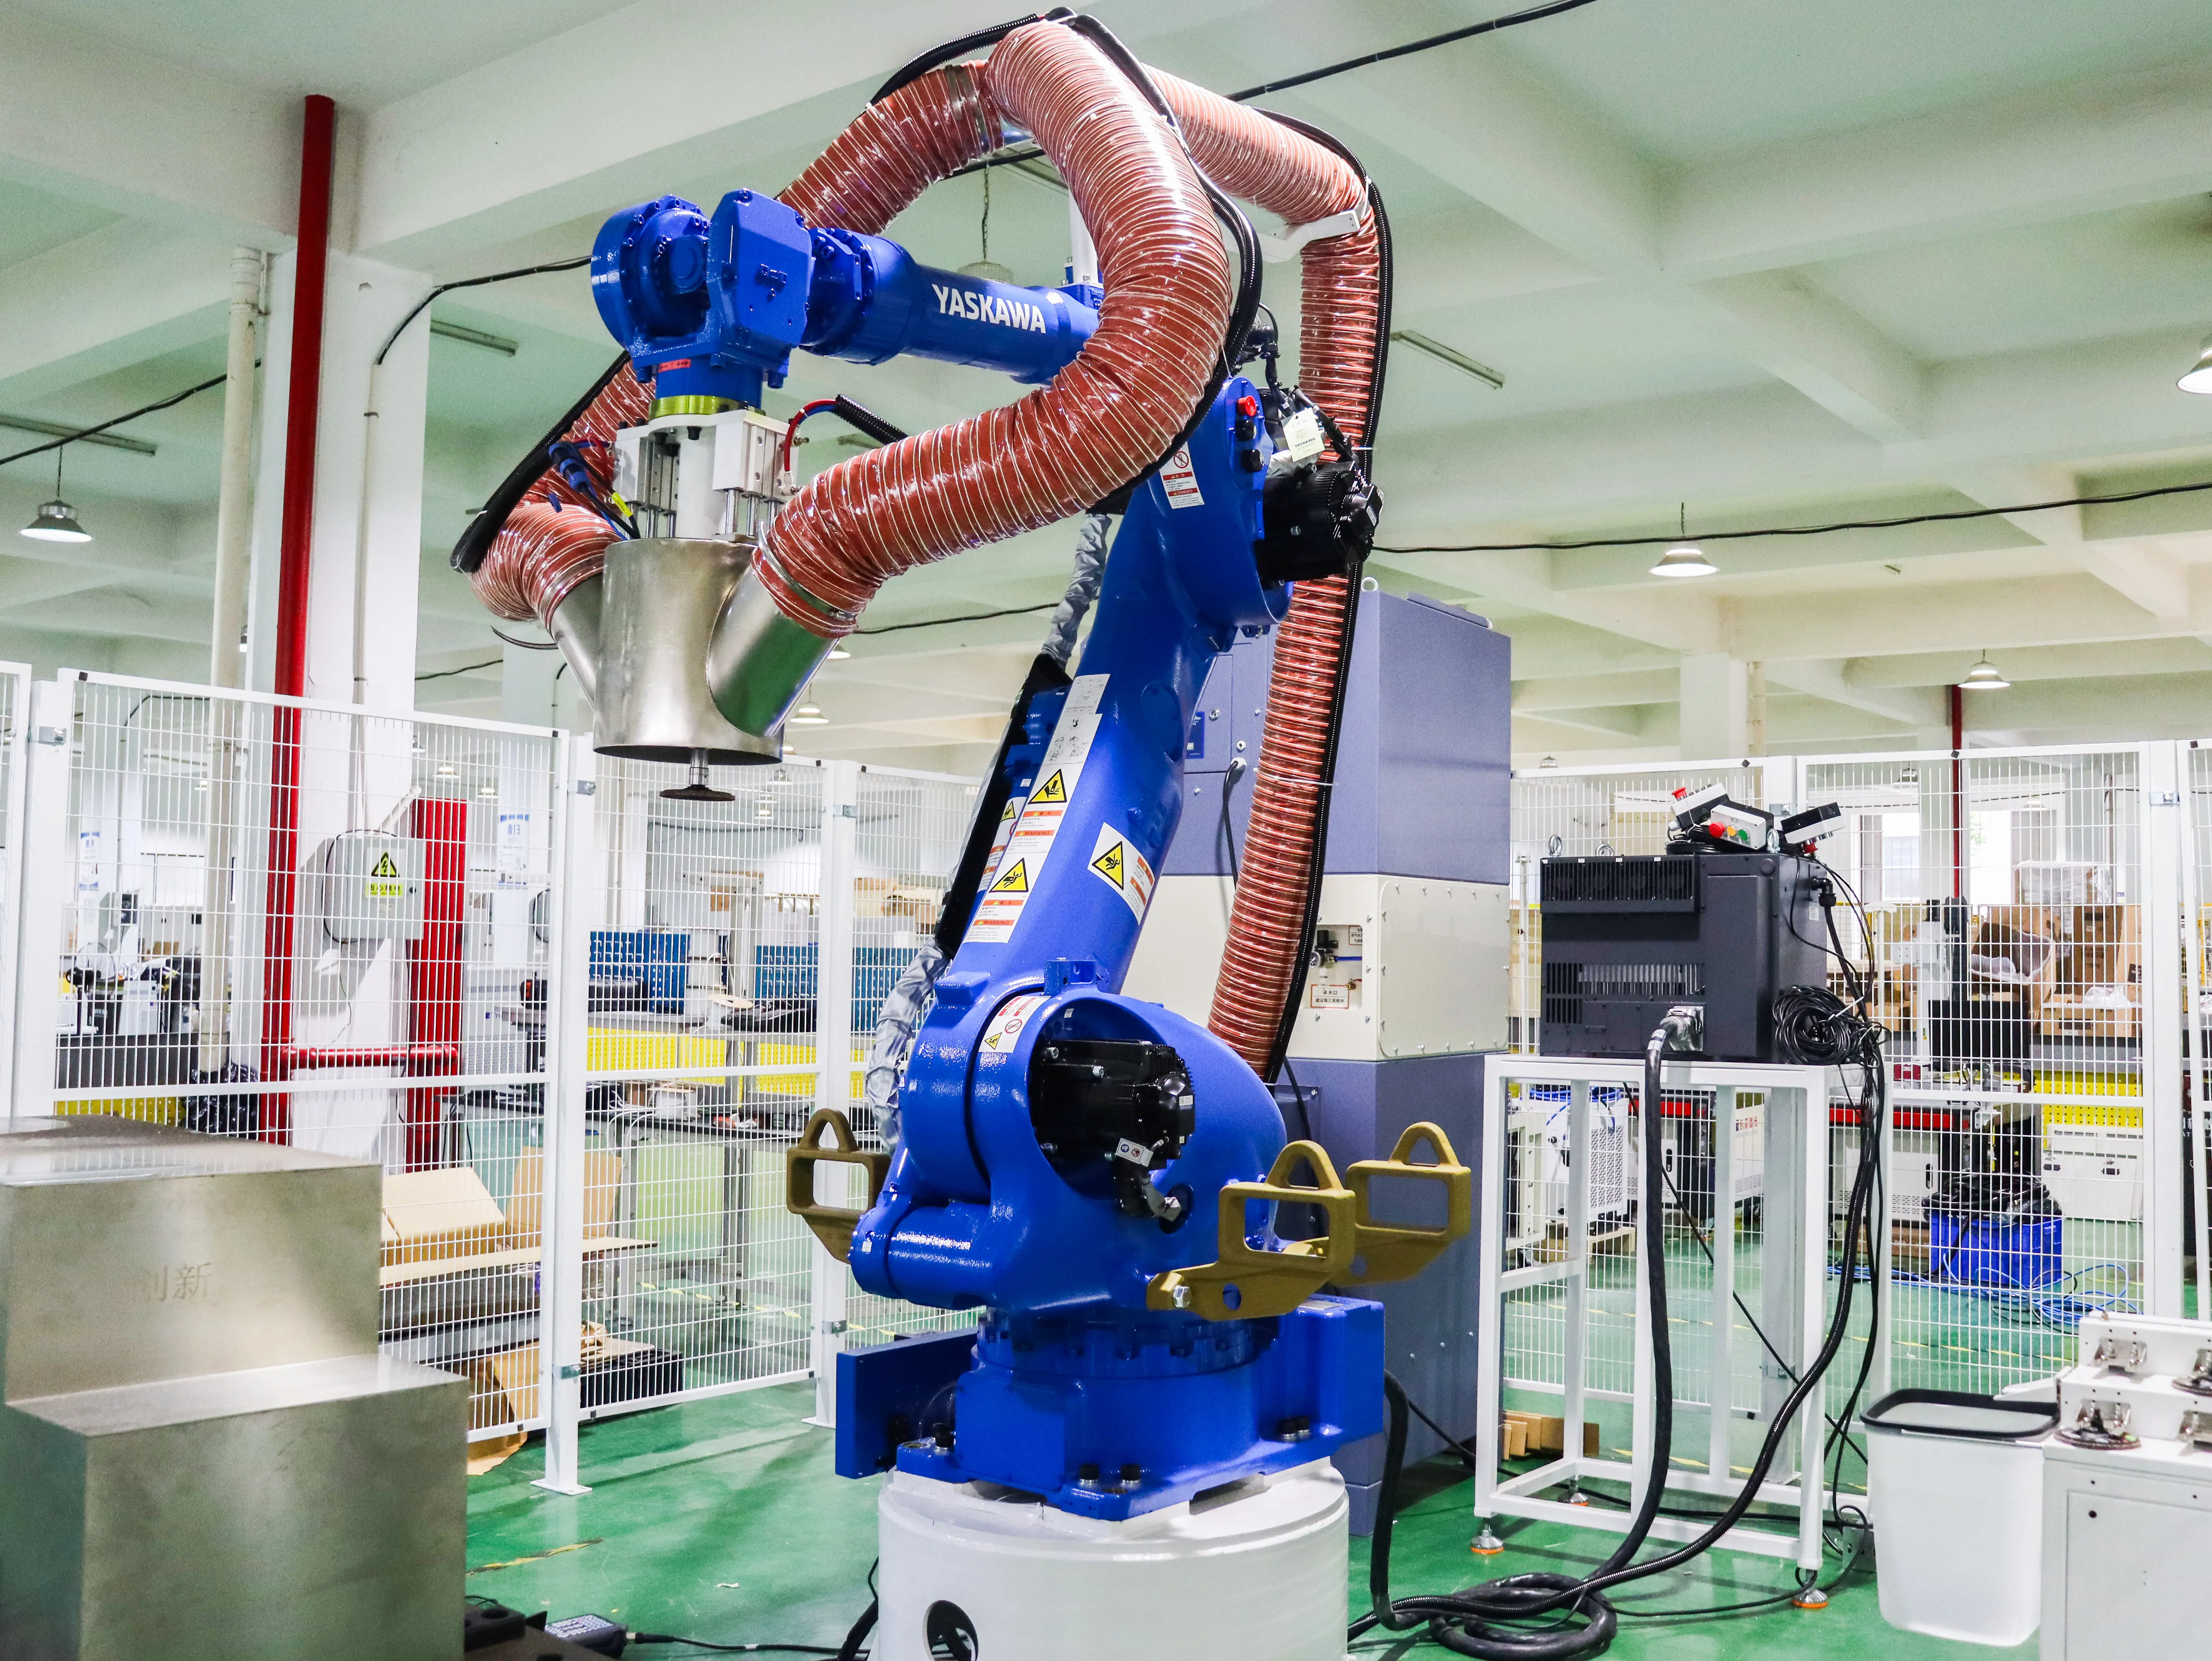
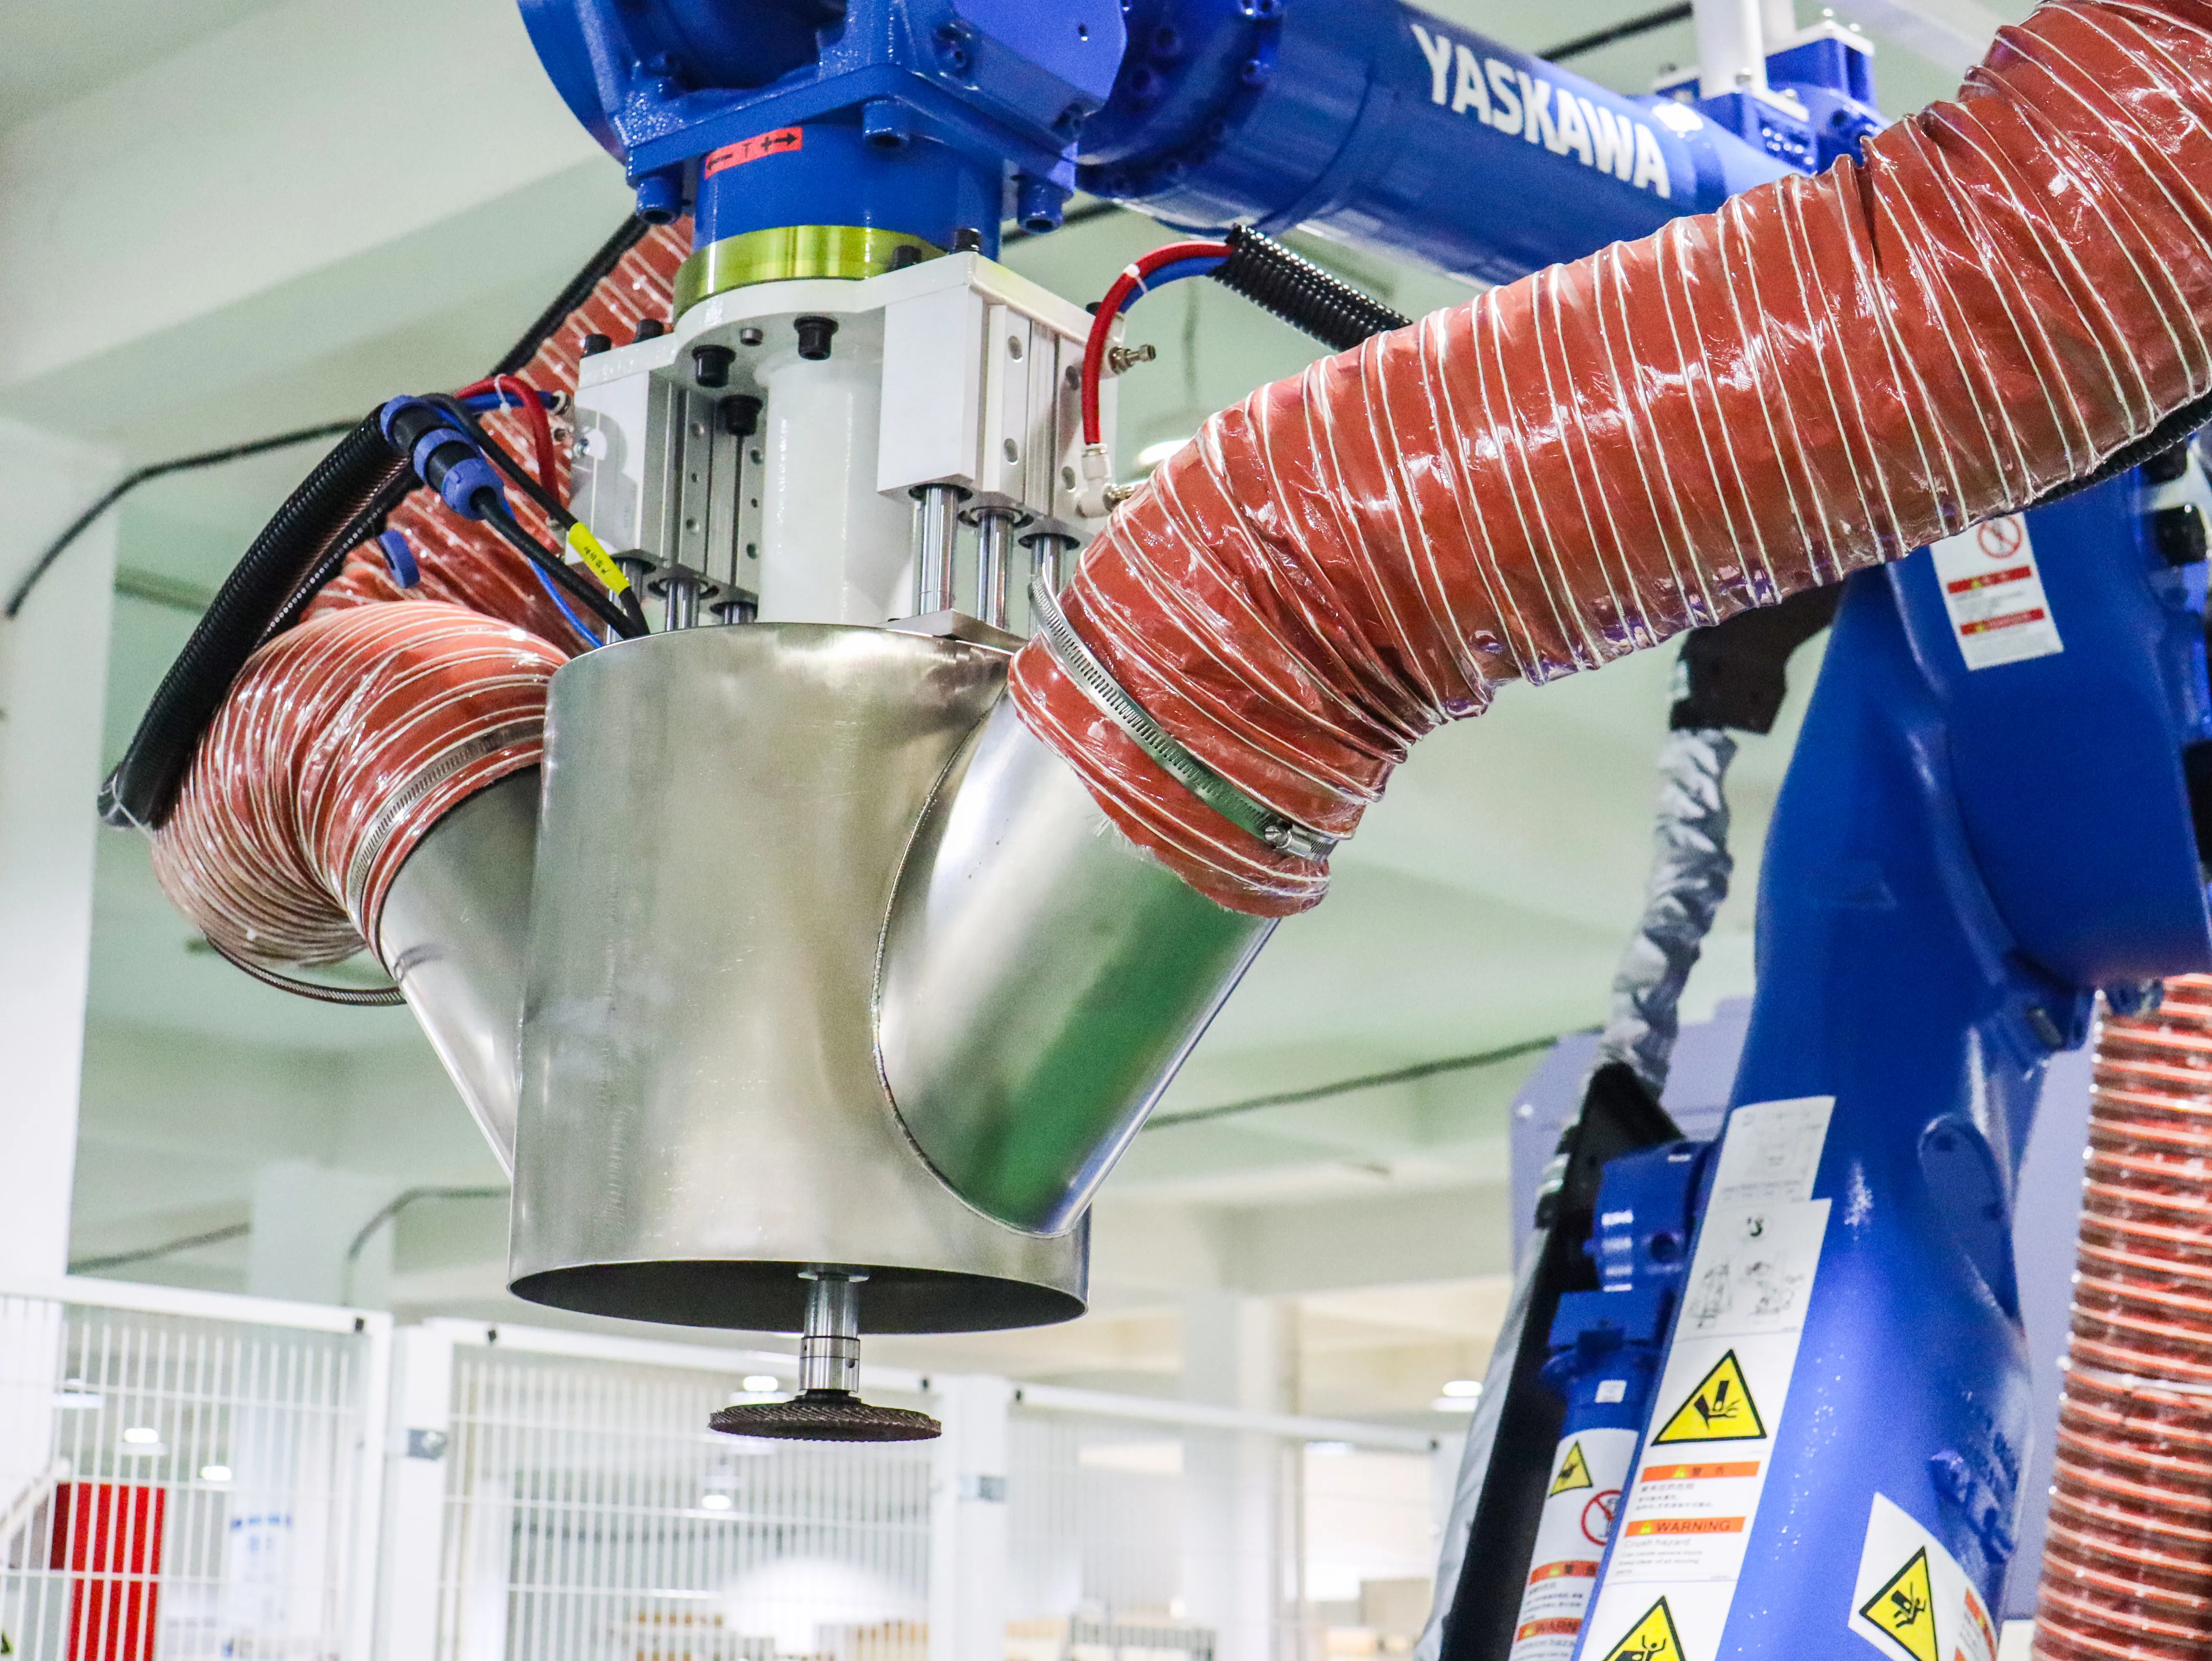
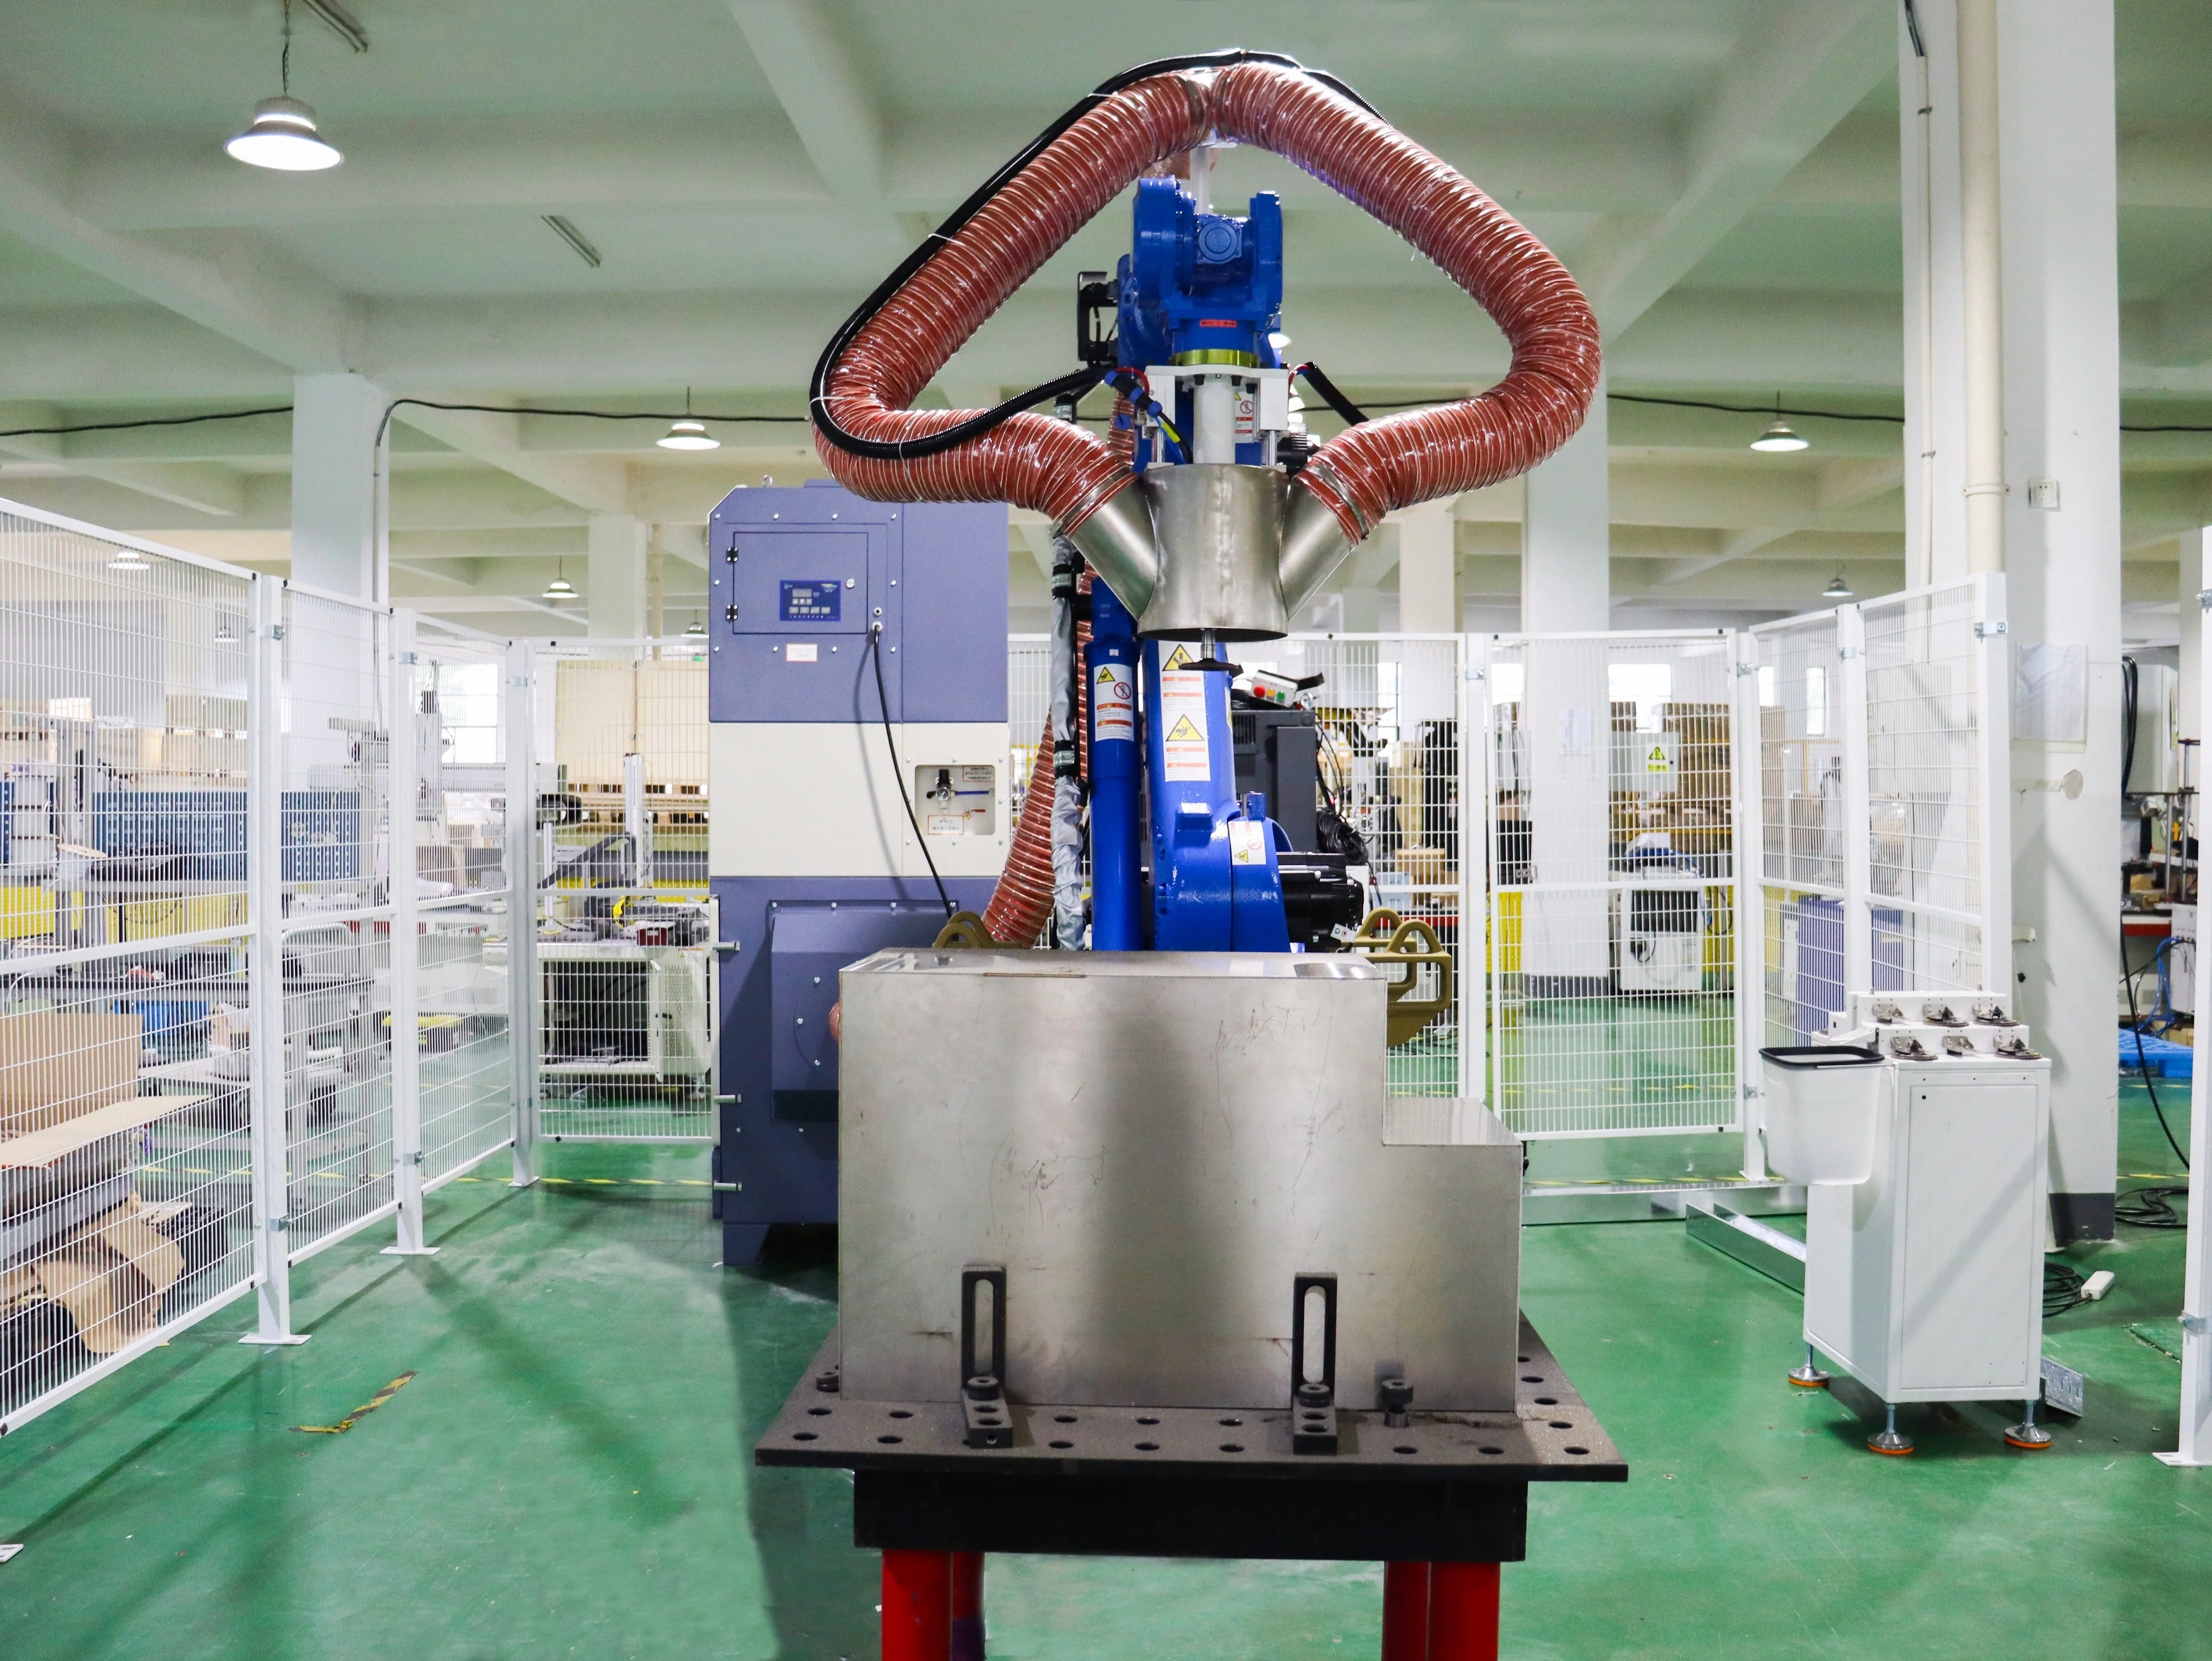
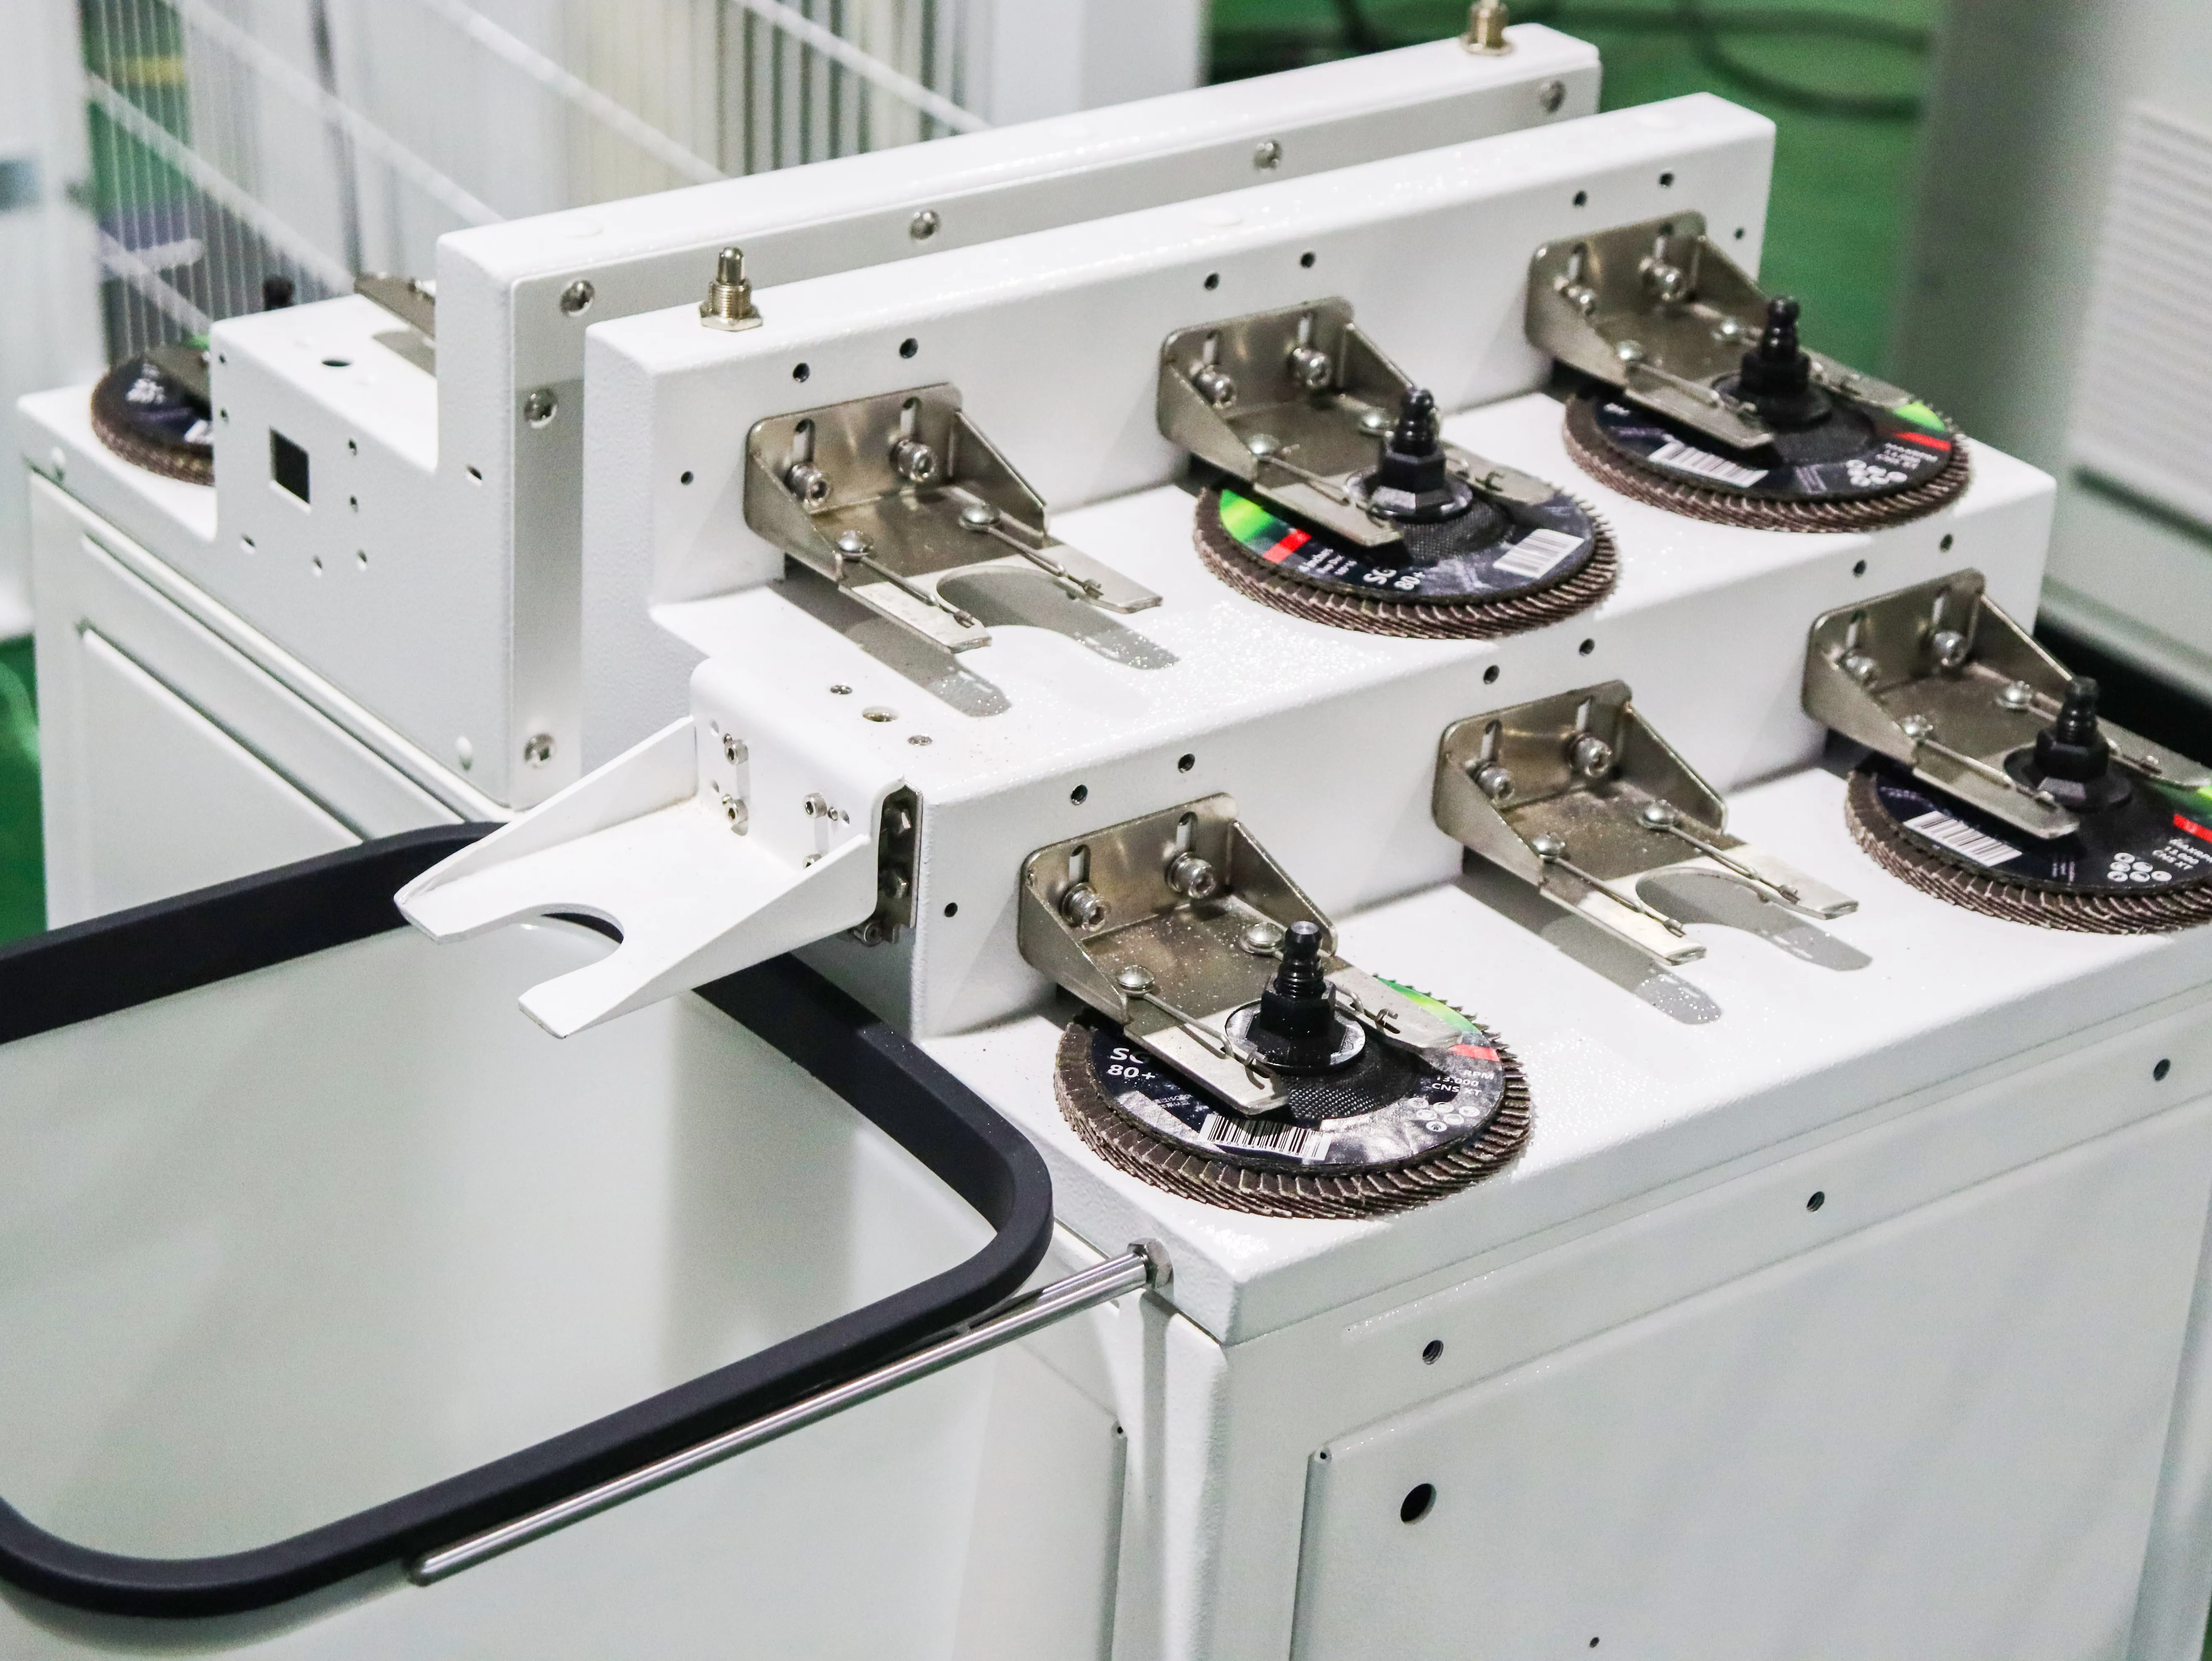
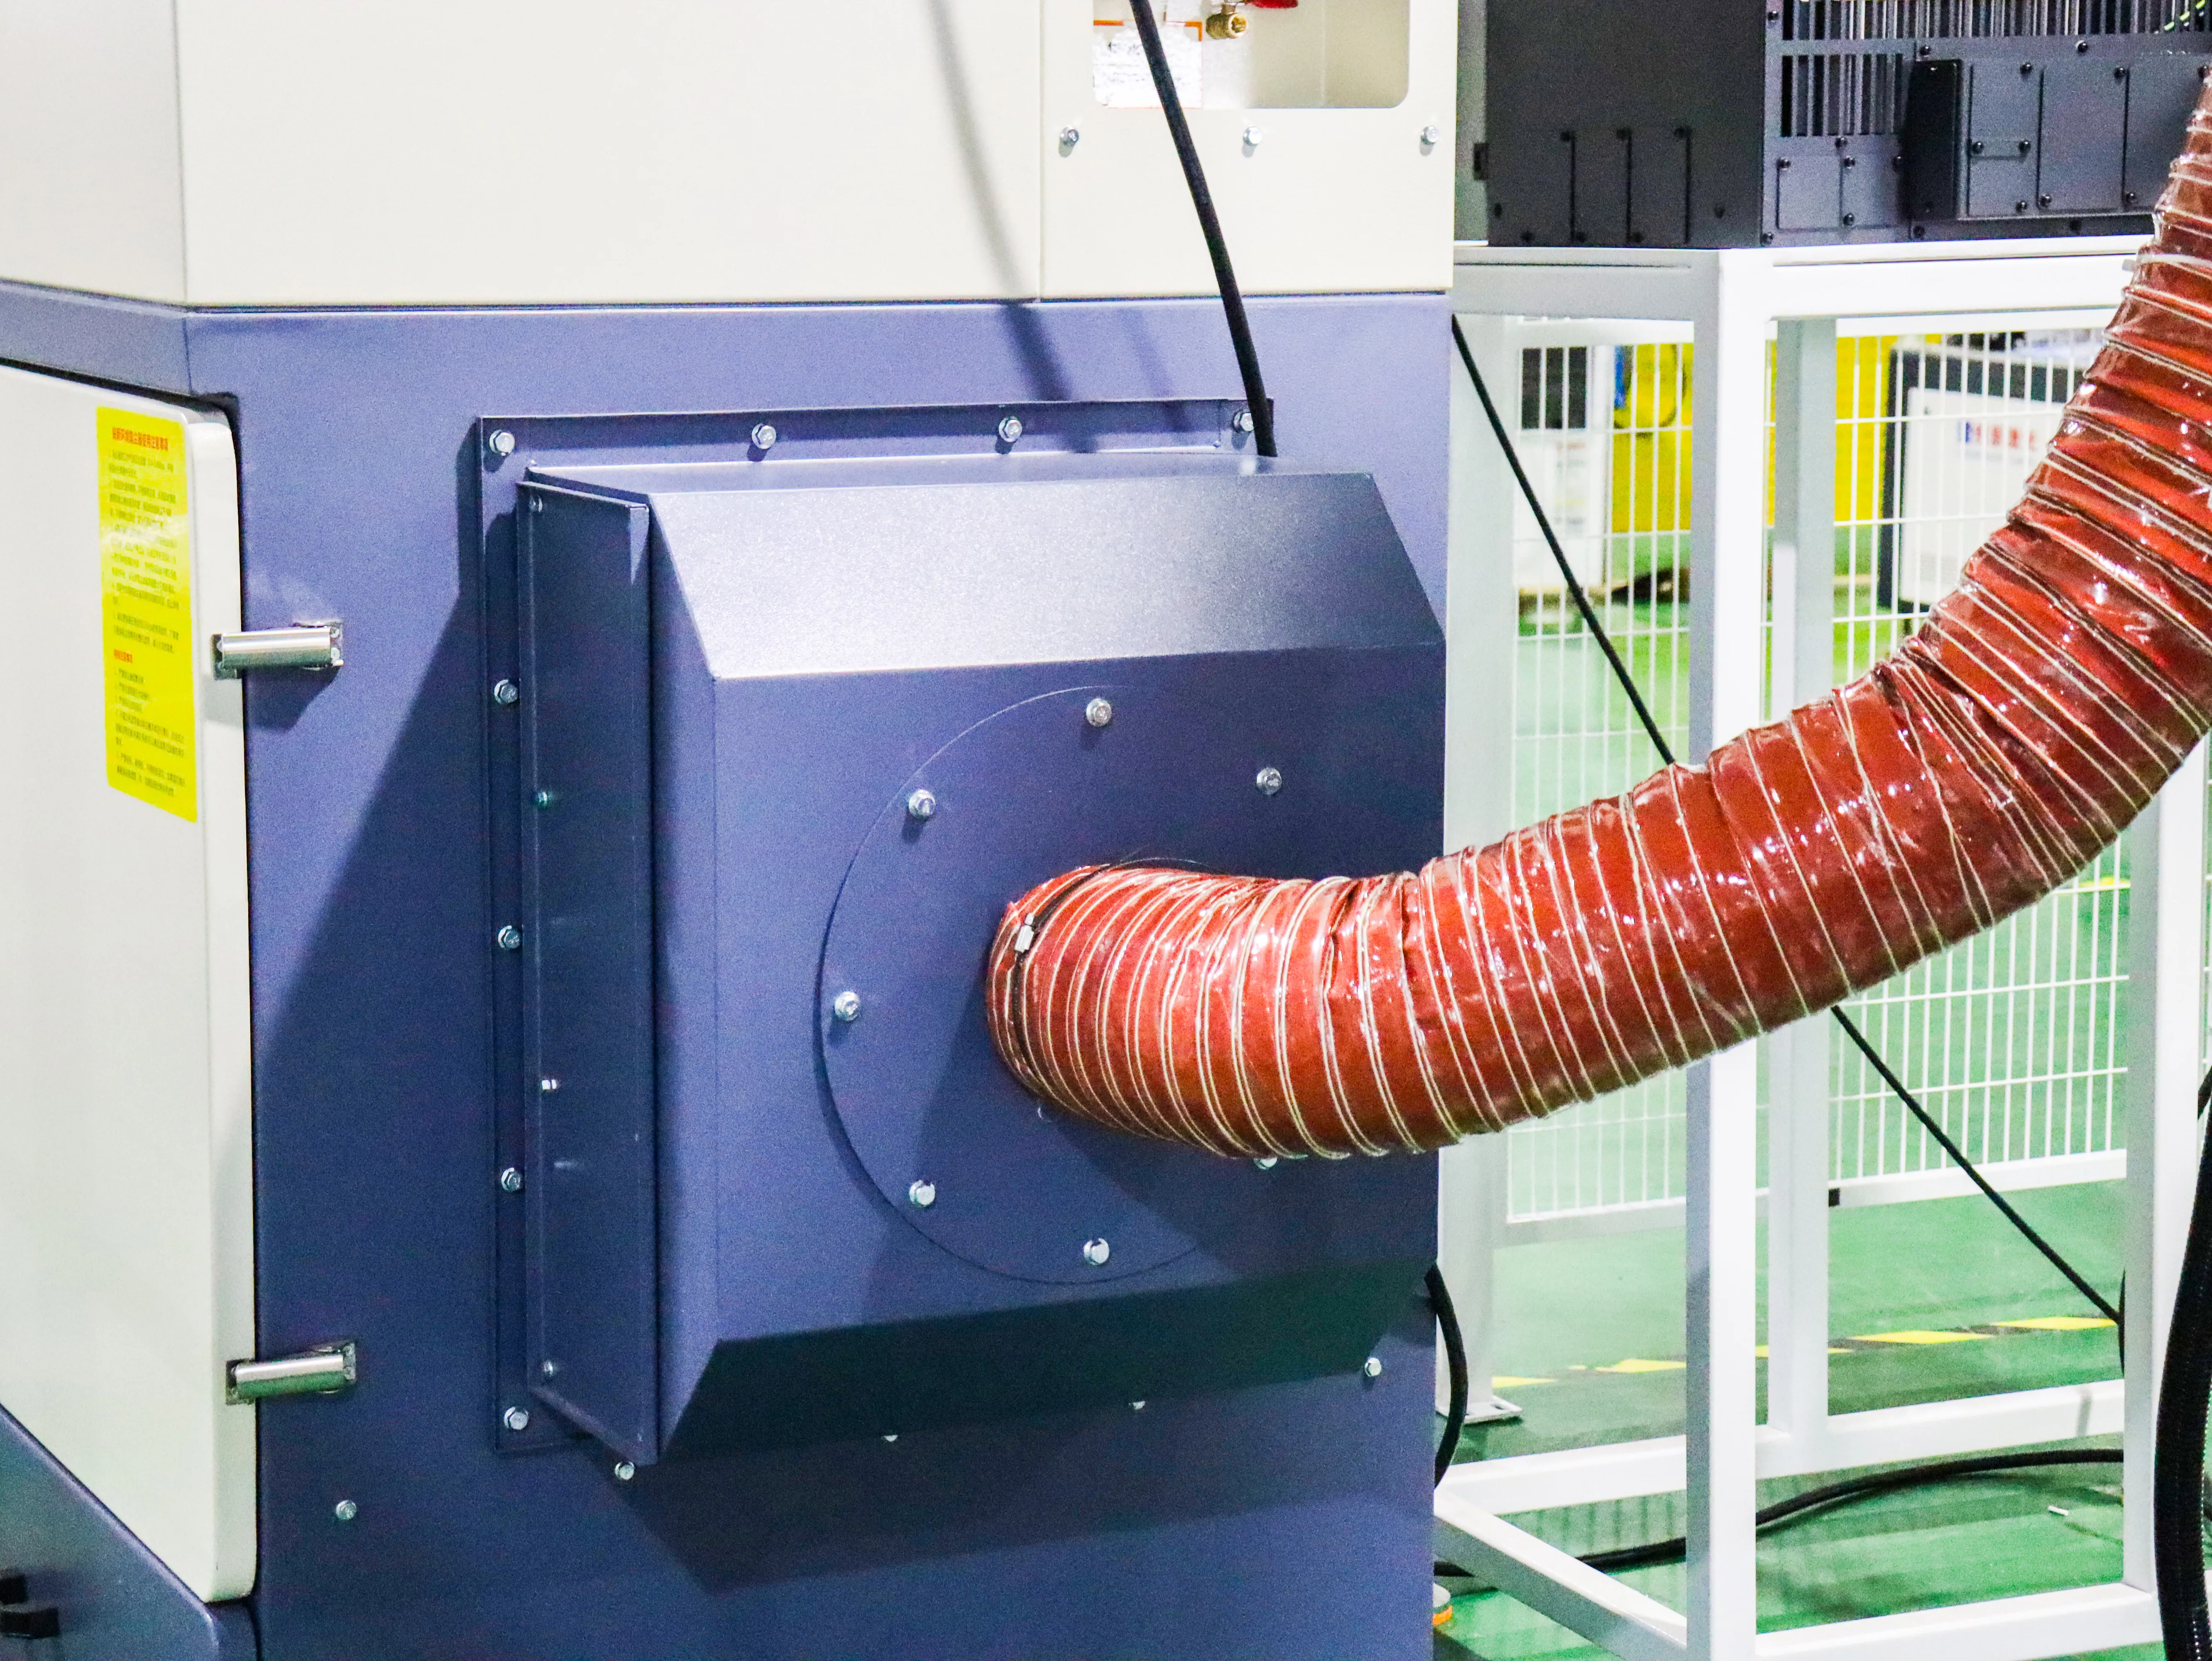
2026年7月6日 会社ニュース 0 コメント ロボティックグラインディングセルが単なるロボット以上のものとなる理由 ロボットグラインディング自動化ソリューション 多くの人は、ロボットグラインディングとは単にロボットがグラインディングツールを持っているだけだと考えています。実際には、一貫したグラインディングは、システム全体が連携して動作することに依存しています。.ロボットのモーションや力制御から、粉塵除去やツール管理に至るまで、各コンポーネントは特定の製造上の課題を解決するために設計されています。. 連絡してね Innovationlaser@zjcxlaser.com モーションは再現性から始まる ロボットが単に速く動いたからといって、グラインディングの品質が向上するわけではありません。重要なのは、同じ経路をいかに正確に繰り返せるかです。.ほとんどの産業用ロボットは、以下の範囲で再現性を提供します。 ±0.02〜0.08 mm, これは、自動化されたグラインディングのための信頼性の高い基盤を提供します。しかし、鋳物、溶接部、および加工部品は、しばしば以下の範囲でばらつきがあります。 ±0.5〜2 mm, つまり、モーション精度だけでは解決策の一部に過ぎません。. グラインディングは接触プロセスである 溶接やハンドリングとは異なり、グラインディングは研磨材とワークピース間の継続的な接触に依存しています。.グラインディングホイールの摩耗や部品寸法の変化に伴い、安定した接触を維持することが最大の課題の一つとなります。そのため、多くのロボットグラインディングシステムは力制御を統合しており、固定されたロボット経路のみ relied にするのではなく、プロセスが標準的な部品のばらつきに適応できるようにしています。. 一つのグラインディングツールがすべてのプロセスに適しているわけではない 一般的な金属部品では、単一の生産サイクル内で荒研ぎ、エッジのブレンド、および表面仕上げが必要になる場合があります。.すべての操作に一つの研磨材を使用すると、効率と表面品質が低下することがよくあります。自動ツール交換ステーションにより、ロボットは異なるグラインディングツール間で自動的に切り替えることができ、手動介入を減らし、プロセスの柔軟性を向上させます。. 粉塵制御はプロセスの一部である グラインディングスピンドルは一般的に以下の範囲で動作します。 6,000〜12,000 rpm, これにより、微細な金属粒子が継続的に生成されます。.効果的な粉塵除去がない場合、これらの粒子は装置を汚染し、メンテナンス要件を増加させ、作業環境に影響を与える可能性があります。このため、産業用集塵機は、オプションのアクセサリーではなく、信頼性の高いグラインディングセルの不可欠な一部と考えられています。. 完全なシステムは一体として機能するロボットグラインディングセルは、個々のコンポーネントの集合体以上のものです。.ロボット、グラインディングヘッド、力制御システム、ツールチェンジャー、集塵機、治具、および制御キャビネットは、一体化したシステムとして一体となって動作しなければなりません。適切に設計されていれば、結果として安定したグラインディングプロセス、再現可能な品質、そして最小限のオペレーター介入で連続して稼働できる生産セルが実現します。. ロボットを取り巻くセル 生産性の高い研削セルと高コストなセルを分けるのは、ロボットアームであることは滅多にない。その違いを生み出すのは、周囲の5つのシステムだ: システム制御する対象過小評価された影響 力制御型エンドイフエクタ不規則な表面への接触圧曲線部の gouge、平面部の薄肉部 研磨ヘッドの交換ベルト、ディスク、ブラシ(パスごと)手動での交換がサイクルの利点を打ち消す 部品提示数分の1mm単位の再現可能な位置新ロットごとのプログラムの脆弱性 排煙・集塵接触アーク部の空気質規制リスクとモーター摩耗 インライン計測表面プロファイル、半径、材料除去量セルでなく最終検査で発見される不良品 力制御は、ほとんど顧みられないほどの強調に値する:研削は、ワークピースが鋳物ごとに異なる力で押し返す唯一の工程であり、一定位置プログラムでは高所部で空振りし、低所部で食い込みすぎる。アクティブな力フィードバックを備えたセルは、経路だけでなく除去率を維持する。統合パターンは、と同様の規律を用いる 統合型ロボット溶接セル — 提示、工程、計測、それぞれに独自の受け入れ試験を設け — かつ、ステップバイステップの統合ロジックは プレスブレークロボット統合. 参考: 研削・研磨工程 あんど ロボットエンドイフエクタ. 力制御を1つのループで解き明かす 力ループの動作は以下の通り:エンドイフエクタが接触力を測定し、コントローラーがそれをセットポイントと比較して、表面が上下動する中、力を一定に保つようロボットの位置をシフトさせる。力を低く設定するとホイールはスキミングし、高く設定するとホイールは食い込む。セットポイントは製品そのものであり、材料除去量・仕上げ・ホイール摩耗を1つの数値でエンコードしているため、成熟したセルは部品ファミリーごとにセットポイントを保存し、オペレーターに調整を任せて、ゼロから構築させない。このループを備えないセルの特徴は、オペレーターの熟練度がプログラムの内部に隠れていることで、シフトによって部品の仕上がりが変わり、その理由を誰にも説明できない。力制御は、その部族知識をパラメータに変換する。自動化本来の目的であり、まさにそれが自動化がすべきことだったのだ。. タグ: 細胞研削作られます