로봇 연마 셀: 마감 처리 응용을 위한 사양 가이드
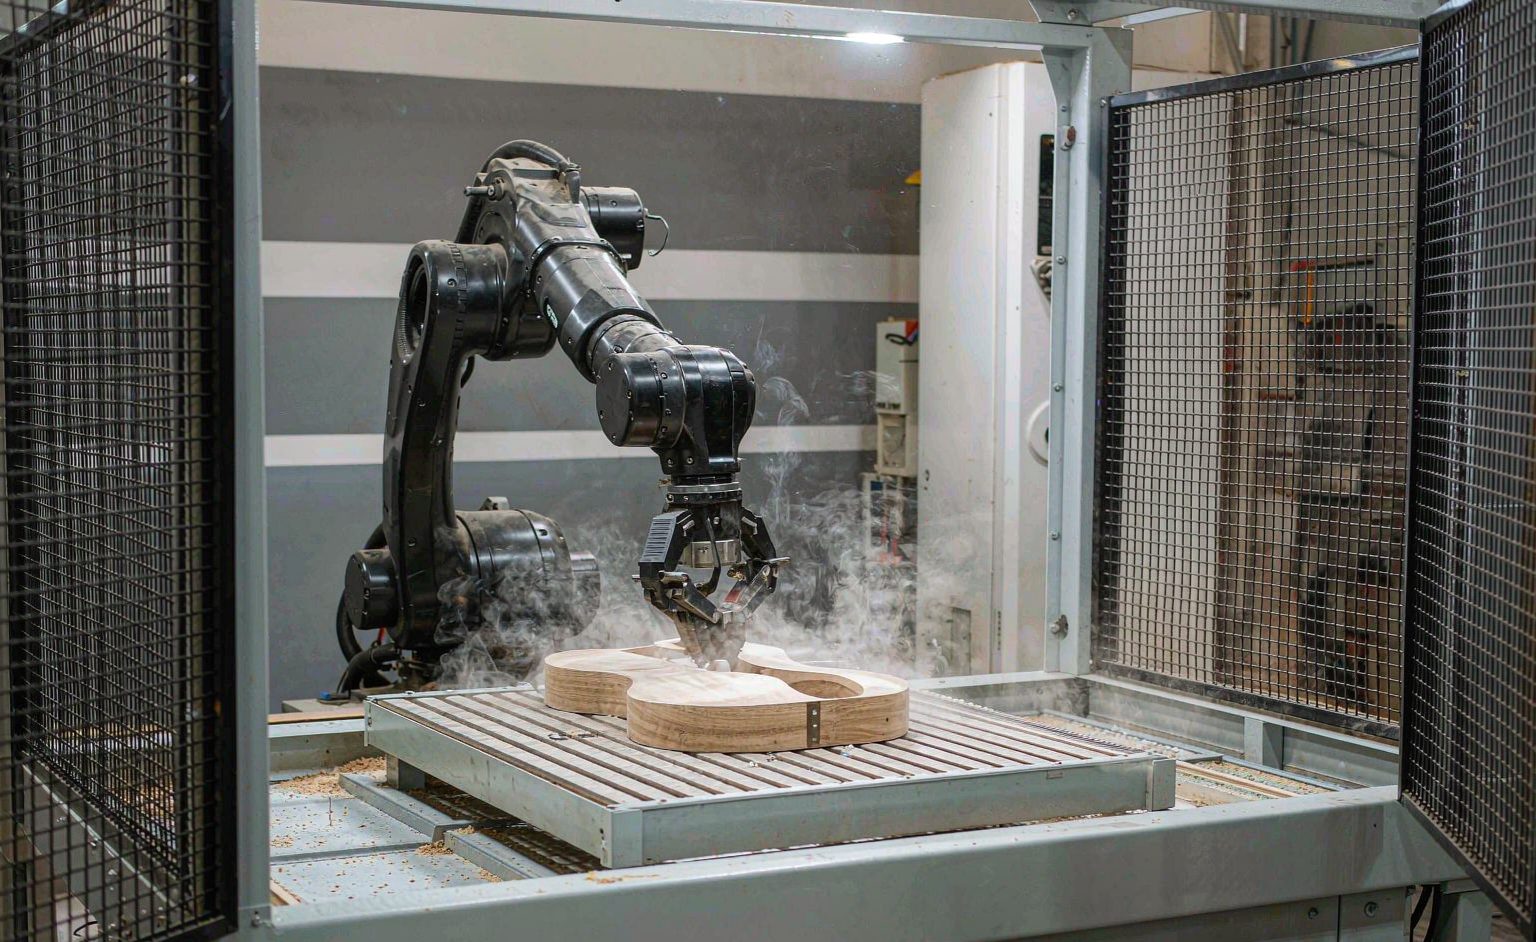
로보틱 폴리싱 셀은 어떤 마무리 라인에서든 가장 숙련도가 중요한 스테이션을 대체합니다: 수동 폴리싱 품질은 오퍼레이터의 촉감에 의존하며, 촉감은 확장성이 없습니다. 로보틱 셀은 힘 제어를 통해 이러한 촉감을 전달합니다 — 로봇은 위치뿐만 아니라 접촉 압력을 지시합니다 — 이것이 바로 표면 폴리싱이 가공된 표면처럼 항상 그랬던 방식으로 생산 교대조 간에 허용 공차를 유지하는 이유입니다. 이 가이드는 생산적인 셀과 고가의 팔을 구분하는 사양 포인트를 다룹니다.
로봇을 둘러싼 4가지 시스템
| 시스템 | 수행 기능 | 부재 시 비용 |
|---|---|---|
| 힘 제어 | 곡면 상의 일정한 접촉 압력 | 곡면에서의 소각, 평면에서의 과소 폴리싱 |
| 도구 마모 보상 | 버핑 휠이 마모됨에 따른 오프셋 | 한 교대조 내 마무리 드리프트 |
| 부품 배합 | 이음매를 동일하게 노출하는 고정장치 | 각 부품이 새로운 테칭 작업 |
| 슬러리와 컴파운드 관리 | 일정한 연마재 적용 | 마무리 품질이 오퍼레이터 습관에 따라 변동 |
힘 제어는 핵심 사양입니다 — 연마와 폴리싱은 위치 작업의 가면을 쓴 힘 작업이며, 접촉 힘을 지시하는 셀은 수동 폴리셔터가 촉감으로 추구하는 곡률에 걸쳐 마무리 품질을 유지합니다. A 로보틱 그라인딩 셀 은 동일한 아키텍처를 공유합니다: 폴리싱 변형은 원리와 매체를 교체하는 것이 아니라 압력과 매체를 교체합니다.
적용 메모: 악기, 의료, 금속제품
폴리싱 셀은 표면 마무시가 그 자체가 제품인 곳에서 가치를 발휘합니다: 악기 본체 (기타와 바이올린 마무리는 곡면 목재 전체에 일정한 컴파운드 적용을 요구), 의료기기 부품 (세척 가능성과 연관된 마감 등급), 금속제품 (조미료, 피팅, 건축 하드웨어). 각 제품군은 셀 아키텍처가 아니라 매체와 압력 프로파일을 변경합니다 — 이것이 잘 사양된 셀이 단일 SKU만이 아니라 제품군에 사용될 수 있는 이유입니다.
구매자를 위한 사양 체크리스트
| 체크포인트 | 확인 시점 | 통과 조건 |
|---|---|---|
| 마무리 일관성 | 첫 번째와 50번째 부품 | 제작 주기 동안 동일한 Ra |
| 힘 범위 및 해상도 | 곡면 테스트 조각 | 곡률을 통해 압력 유지 |
| 매체 수명 | 휠당 사이클 수 | 추정치가 아닌 문서화 |
| 교체 (체인지오버) | 패밀리 A에서 패밀리 B로 | 재테칭이 아닌 프로그램 호출 |
마무리 일관성 항목은 구매자의 가장 강력한 테스트입니다: 생산 라운드에서 첫 번째와 50번째 부품, 완성된 것을 요구하십시오 — 동일한 Ra 측정값은 힘 제어와 마모 보상이 실제로 함께 작동한다는 증거입니다. 공급업체 간 셀을 비교하는 구매자는 제시와 안전 아키텍처가 공유된 학문이기 때문에 로보틱 셀 가이드, 의 통합 측면 체크리스트도 읽어야 합니다.
자주 묻는 질문
하나의 폴리싱 셀로 여러 제품군을 obsług 할 수 있나요? 프로그램 기반 체인지오버를 통해 가능합니다 — 고정장치 마운팅을 공유하는 패밀리들은 몇 분 만에 변경할 수 있으며, 새로운 툴링이 필요한 패밀리들은 하루 만에 변경할 수 있습니다.
로봇 브랜드와 힘 제어 품질 중 어떤 것이 더 중요합니까? 힘 제어입니다 — 로봇은 위치 장치이며, 힘 센서 루프가 완성 품질이 실제로 만들어지는 곳입니다.
폴리싱 셀은 그라인딩 셀과 어떻게 다른가요? 미디어와 압력 프로파일만 다릅니다. 위에서 설명한 연마 셀 가이드에 따르면, 힘 제어, 마모 보상 및 프리젠테이션 아키텍처는 동일합니다.
참조: 연마.