ロボット研磨セル:仕上げアプリケーション向けの仕様ガイド
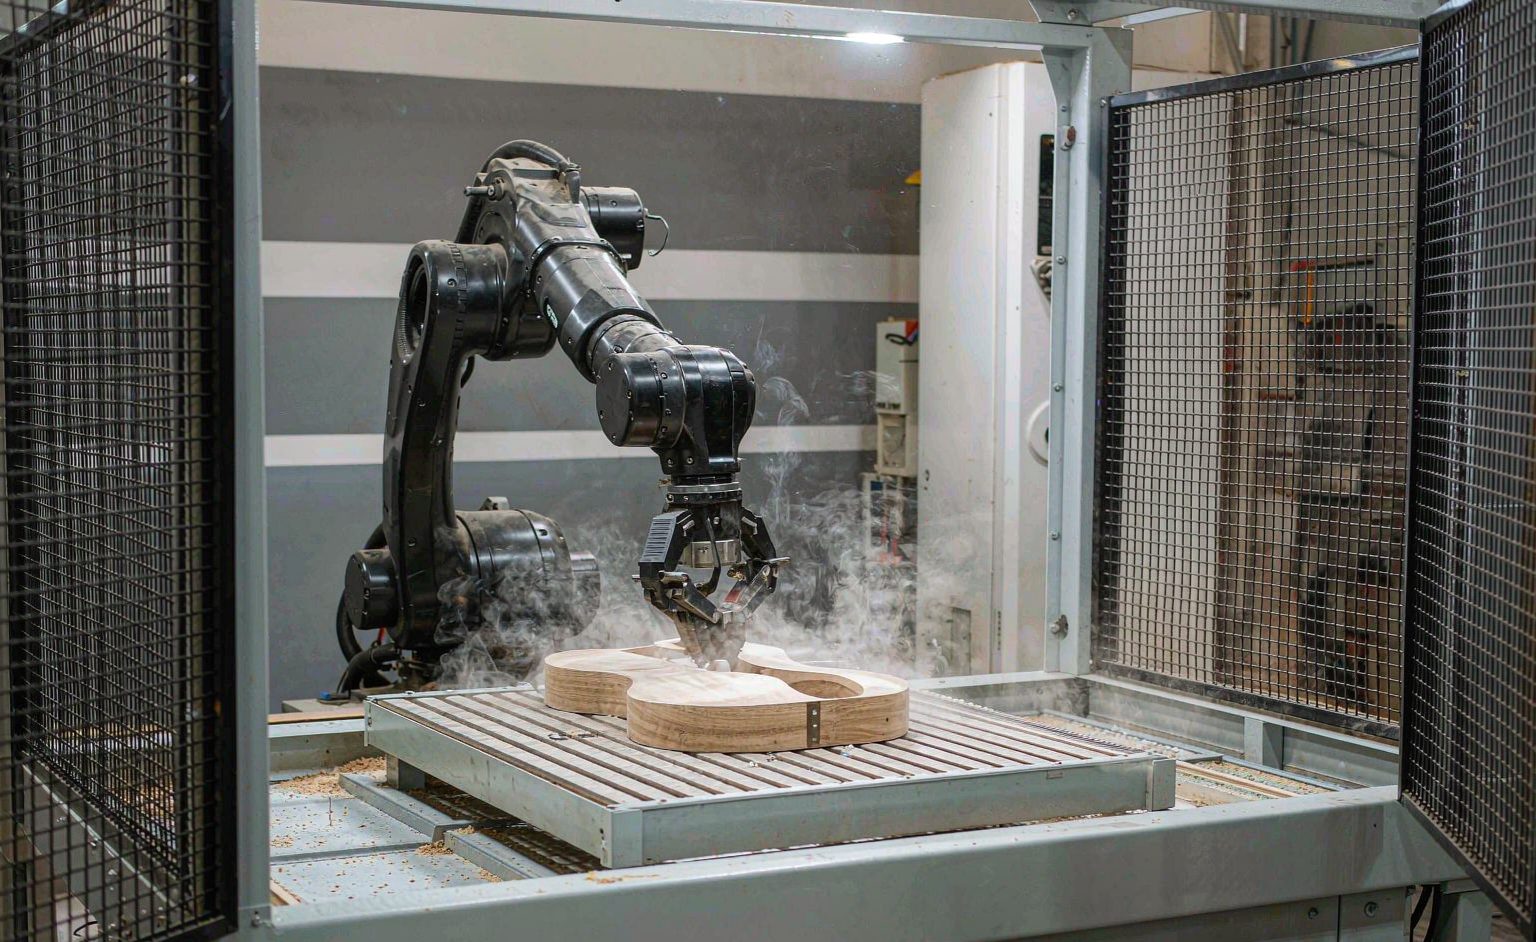
ロボティックポリシングセルは、仕上げラインにおいて最もスキルに依存する工程を置き換えます:手作業のポリシング品質はオペレーターの感覚に依存し、その感覚はスケール拡大できません。ロボットセルはフォース制御を通じてその感覚を実現します——ロボットは位置だけでなく、接触圧力を指示します——だからこそ、研磨された面が常にそうであったように、ポリシングされた面がシフトを超えて公差を維持できるようになったのです。本ガイドは、生産性の高いセルと高価なアームを分ける仕様ポイントを扱います。.
ロボットの周りの4つのシステム
| システム | 機能 | 欠如によるコスト |
|---|---|---|
| フォース制御 | 曲面への一定の接触圧力 | 曲面でのバーンスルー、平面での研ぎ残し |
| 工具摩耗補償 | バッフィングホイールが摩耗した際のオフセット | ‚·フト以内でドリフトを完了する |
| 部品提示 | 継ぎ目を同一に提示する治具 | すべての部品が新しいティーチング作業 |
| スラリー&コンパウンド管理 | 媒体の一貫した塗布 | 仕上げがオペレーターの習性に左右される |
フォース制御が最も重要な仕様です——研削とポリシングは位置制御タスクの仮面を被ったフォースタスクであり、接触圧力を制御するセルは、手作業のポリッシャーが感覚で追及する曲面をまたいで仕上げ品質を維持します。A ロボティックグラインディングセル は同じアーキテクチャを共有しています:ポリシングの変種は原理ではなく、媒体と圧力を変えるだけです。.
アプリケーションノート:楽器、医療機器、金属製品
ポリシングセルがコスト対効果を発揮するのは、表面仕上げが製品そのものとなる場面でです:楽器本体(ギターやヴァイオリンの仕上げは、曲面の木材全体で一貫したコンパウンド塗布を要求します)、医療機器部品(洗浄可能性に連動する仕上げクラス)、金属製品(カトラリー、金物、建築用金物)。各製品ファミリーは、セルのアーキテクチャではなく、媒体と圧力プロファイルを変更します——だからこそ、適切に仕様を定めたセルは、単一のSKUではなく製品ファミリー全体に対応できるのです。.
購入者向け仕様チェックリスト
| チェックポイント | 確認箇所 | 合格条件 |
|---|---|---|
| 仕上げの一貫性 | 第1個と第50個の部品 | 生産ロット全体でのRa値の一致 |
| フォース範囲&分解能 | 曲面試験片 | 曲面全体での圧力維持 |
| 媒体寿命 | ホイールごとのサイクル数 | 推定ではなく記録されたもの |
| 取り替え | ファミリーAからファミリーBへ | プログラム呼び出しであり、再ティーチングではない |
仕上げの一貫性の行は、購入者にとって最も強力なテストです:生産ロットから第1個と第50個の仕上げ済み部品を要求してください——Ra値の一致は、フォース制御と摩耗補償が実際に連携して機能している証拠です。サプライヤー間でセルを比較する購入者は、プレゼンテーションと安全アーキテクチャが共通の分野であるため、また ロボティックセルガイド, の統合側チェックリストも読むべきです。.
よくある質問
�¤の研磨セルで複数の製品ファミリーを扱うことができるか? プログラムベースの取り替えであれば可能です——治具取付を共有するファミリーは数分で交換可能、新しい工具が必要なファミリーは1日で交換可能。.
より重要なのは、ロボットブランドか、フォース制御品質か? フォース制御——ロボットは位置デバイスであり、仕上げ品質が実際に決まるのはフォースセンサーループです。.
ポリシングセルと研削セルの違いは? メディアと圧力プロファイルのみ — 力制御、摩耗補償、プレゼンテーションアーキテクチャは同じであり、上記の研削セルガイドに詳細が記載されています。.
参考文献: 研磨.