FANUCレーザー溶接ロボットの統合:購入前に計画すべきこと
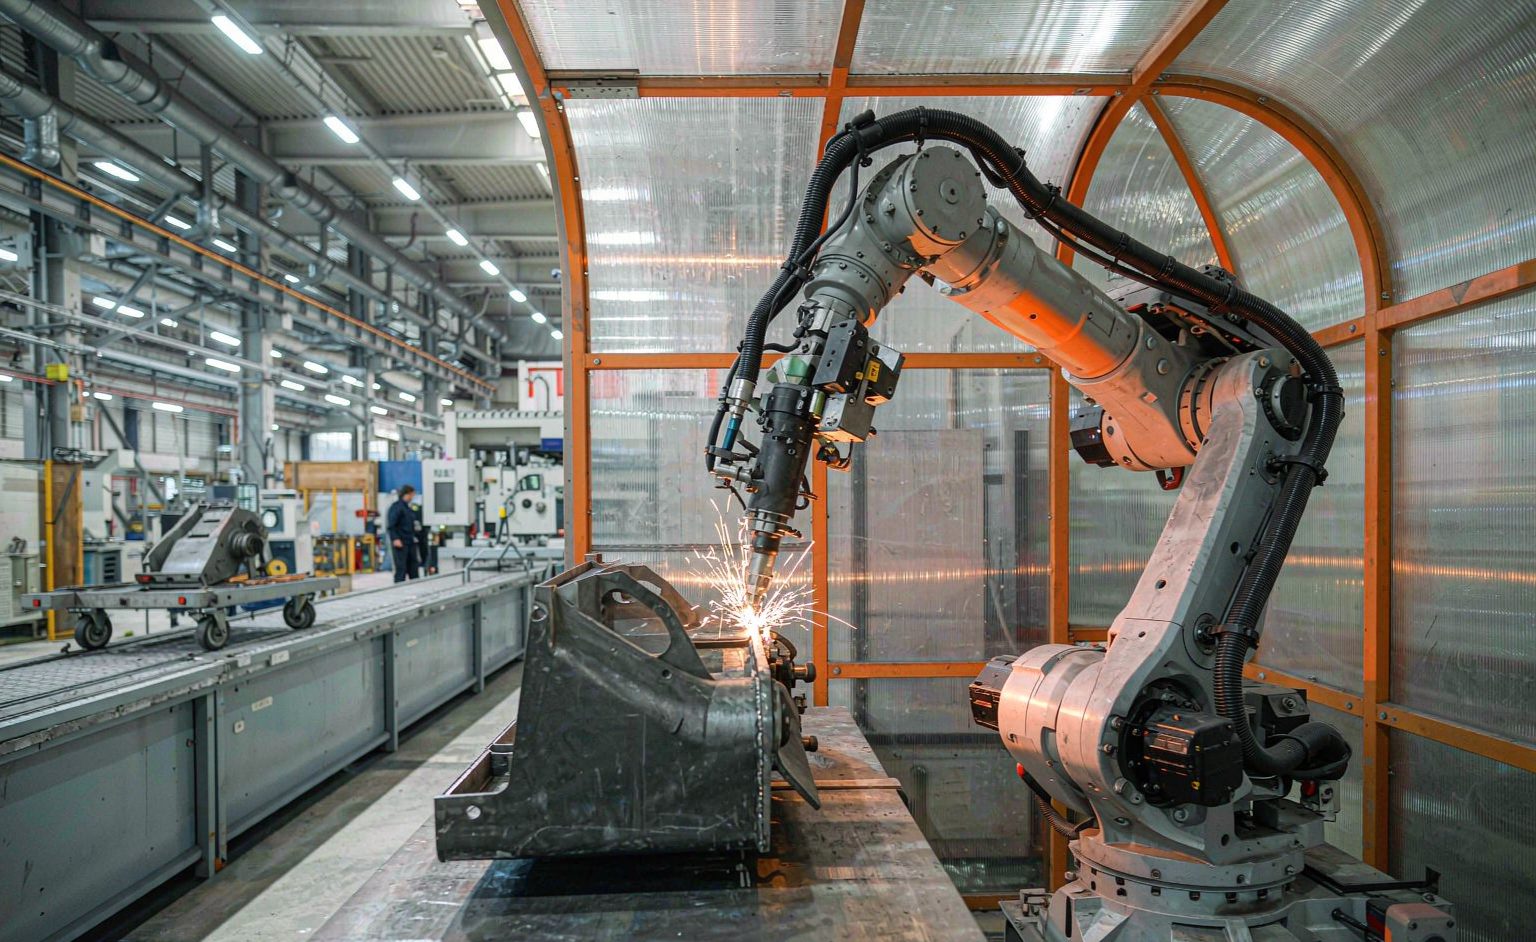
FANUCのロボットラインナップは、レーザー溶接統合に関する問い合わせで最も多くのリクエストがあるプラットフォームです。その理由は明確であり、アームは信頼性が高く、ドキュメンテーションは充実しており、サービスネットワークはグローバルです。しかし、FANUCのレーザー溶接ロボットはソリューションではなく構成要素です。セルが機能するかどうかは、それを取り巻く統合上の決定事項によって決まります。本ガイドでは、インターフェースから治工具、安全性まで、購入前に重要な計画プロセスについて順を追って説明します。.
アームの選定:荷重能力、リーチとマウント
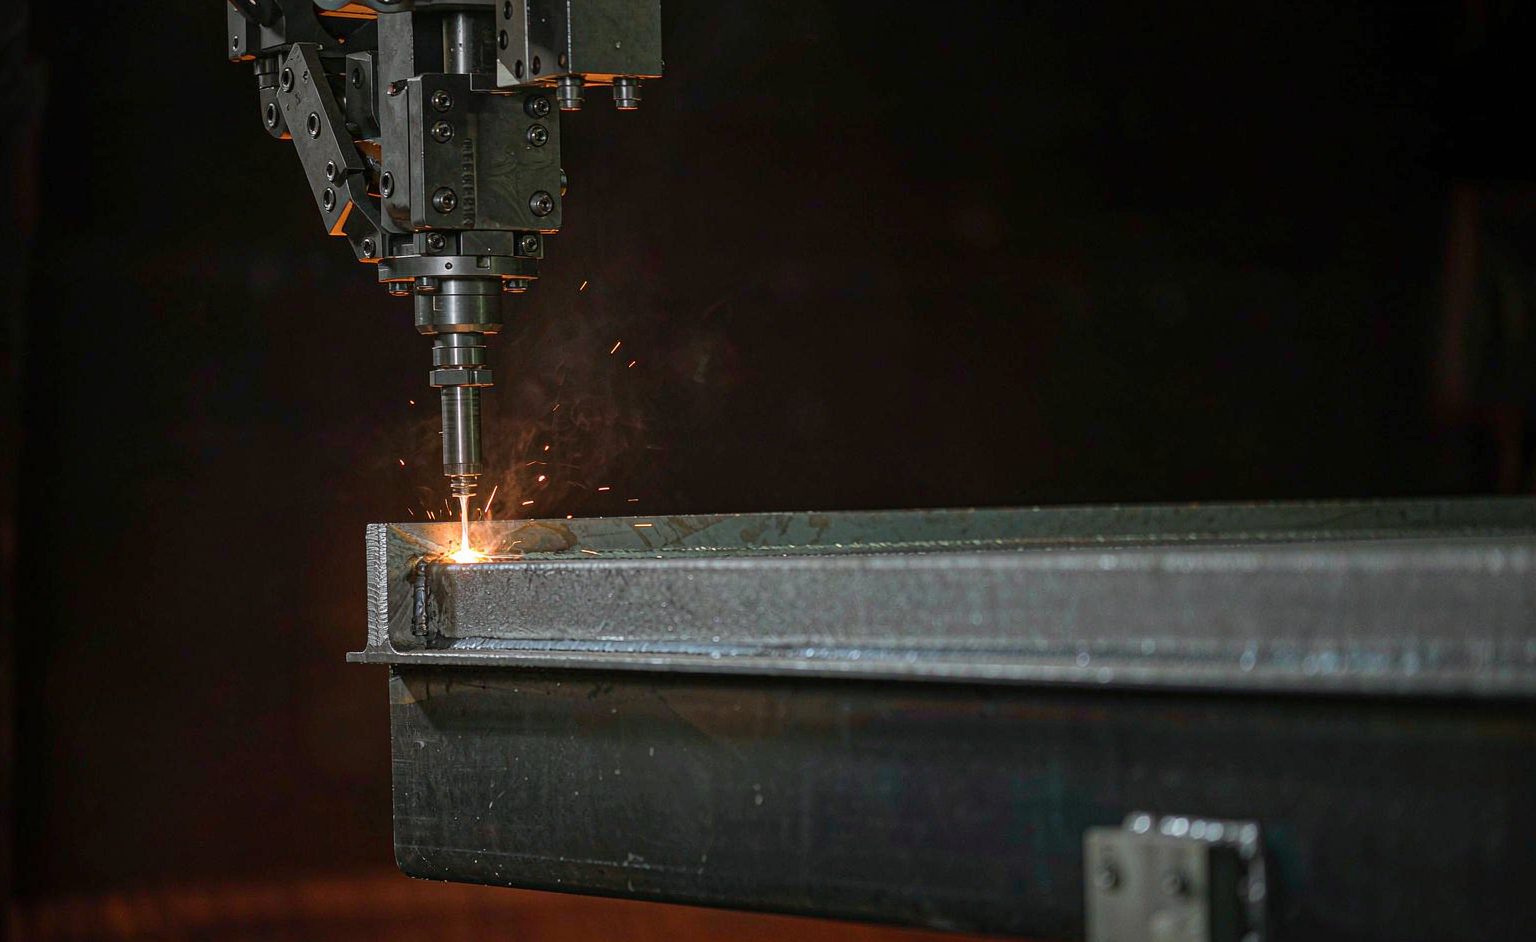
レーザー溶接セルでは通常、中程度の荷重能力を持つアーム(7〜35kgクラス)が使用されます。これは、溶接ヘッド、ケーブル管理、光学系が溶接対象部よりもはるかに軽量であるためです。重要な決定事項:リーチは、ヘッドのオフセット量を確保しながら治工具のエンベロープ全体をカバーする必要がある。床、レール、または天井へのマウント方法が、1つのアームで複数の治工具に対応可能かを決定する。また、ハンド部のケーブル配線は、メンテナンスのダウンタイムなしで、長年のトルチードの曲げに耐える必要がある。購入者は、類似品ではなく、実際の部品形状に基づく計画されたリーチ解析を見せることを義務付けるべきです。納品後にリーチ不足が発覚すると、再度の据付工事が必要になるためです。.
統合コストを左右するインターフェース
| インターフェース | 接続先 | 計画の問い |
|---|---|---|
| レーザー光源からヘッドへ | 光ファイバー伝送、冷却、電力 | 光源のブランドは何か、どの保証が適用されるか |
| ロボットコントローラーから光源へ | 動作中の電力変調 | 独自インターフェースまたはゲートウェイが必要か |
| 治工具からロボットへ | 部品のプレゼンテーション、クランピング信号 | 治工具を誰が設計するか、そしていつ |
| セルから工場へ | 排煙、安全PLC、MES連携 | 工場が書面で提供すべきもの |
コントローラーから光源への行項目は、見積もりの差異が静かに生じる箇所です。一部のレーザー光源にはFANUCフィールドバスとのネイティブ統合が提供されますが、他の製品にはゲートウェイが必要であり、その遅延が高速時に溶接品質の変動として現れます。RFQで光源のブランドを指定し、インターフェースアーキテクチャを書面で要求する買い手は、見出し価格ではなく実際の費用を比較できます。治工具の行項目にはスケジュールリスクが伴います。ロボットの納品後に治工具設計を開始すると、典型的な遅延の要因となります。セルと並行して治工具を設計すれば、数週間の節約が可能です。これらのインターフェースを統合するワークステーションアーキテクチャについて、 マルチ軸CNCレーザー溶接ワークステーションで詳細が紹介されています.
治工具とポジショナー:精度の基盤
レーザー溶接は、MIGやTIGよりも接合部の誤差を許容しないため——ビームのフォーカスゾーンはほとんど許容しない——治工具とポジショナーが精度の負担を負います。常に接合部を一貫して提示する堅牢なクランピングが、賢いロボット軌道補償を上回ります。複数面への溶接が必要な部品に対しては、アームがヘッドを保持しつつ、ポジショナーが部品を移動します。これはポジショナーの軸がロボットの軸と協調制御されなければならないことを意味し、統合範囲にポジショナーコントローラーを含める必要があり、前提として扱うべきではありません。U型のデュアル軸ポジショナーのようなデュアル軸ポジショナーは U型デュアル軸ポジショナー が、まさにこの協調制御のために存在しており、アームが連続して溶接しながら、部品が回転・傾斜して配置されます。.
安全性とコンプライアンス:後付けではなく、設計段階から組み込む
レーザー溶接には、MIGセルが抱えることのない危害が加わる。光束自体、その反射、およびアークプロセスと異なる排気特性がそれらである。セル設計には、レーザークラスに応じた観察窓を備えた定格エンクロージャ、セーフティPLCが強制するインターロックアクセス、および合金組成に合わせた排気能力の設計が含まなければならない。FANUCのデュアルチャネルセーフティ機能——安全保持、速度制限、ゾーン制御——は、このアーキテクチャに統合され、ワークローディングのためのより速く安全な人間操作を可能にする。買い手は、見積前の段階で、安全コンセプト文書を提供するよう将来のインテグレーターに要求すべきである。安全の物語がフェンスから始まるセルは、設計が逆転しているセルである。.
本番稼働の最初の数ヶ月が証明すること
適切に統合されたFANUCレーザーセルは、3つの数字でその性能を証明する。一次パスの溶接品質——シフトごとに測定し、基準と比較すること。チェンジオーバータイム——ファミリAの最終良品からファミリBの最初の良品までの時間。そして稼働率——レーザー光源が通常それを決定し、ロボットが決定しないため、光源のサービス体制はロボットのそれと同程度の精査に値する。自らの仕事に自信を持つインテグレーターは、参照セルからこれらの数字を共有する。共有しないインテグレーターは、何らかの情報を伝えている。レーザー溶接に関するより広いロボットファミリーの決定については、背景は 産業用ロボットプラットフォーム あんど レーザービーム溶接の物理 が技術的な基礎を提供する。.
よくある質問
FANUCロボットはレーザー光源を直接駆動できるか? ネイティブフィールドバス統合を提供する光源の場合、はい——出力のリampがモーションと同期し、これが溶接開始と停止をクリーンにする。それ以外のケースではゲートウェイが両者をインターフェースし、そのレイテンシ仕様が重要となる。.
レーザー溶接に適するペイロードクラスは何か? €œ35kg範囲のミッドペイロードアームは、ほとんどのヘッドとケーブルの組み合わせをカバーします。設計の良いセルでは、位置決め装置ではなくアーム自体では部品の移動は行いません。.
統合にはどれくらいの時間がかかるか? 標準セルの場合、注文から最初の良品までの8〜16週間、主に治具設計と安全検証が占める。これらはロボット出荷前に着手するとより速くなる。.