曲げ・成形ロボット:金属加工メーカー向けセル設計、機能、ROI
ロボチック曲げ・成形セルは展示場から主流の金属加工現場へと移行し、導入しているオペレーションは共通したパターンを報告している。ロボットはプレスブレーンを置き換えるものではなく、その周囲の不整合を置き換えるものだ。本ガイドでは、曲げ・成形ロボットが実際に何を行うのか、どの種の部品族に適しているのか、設計が優れたセルはどのようにレイアウトされているのか、そして会計士との接触に耐えるROI根拠をどう構築するのかを説明する。.
ロボチック曲げセルが実際に何を行うのか
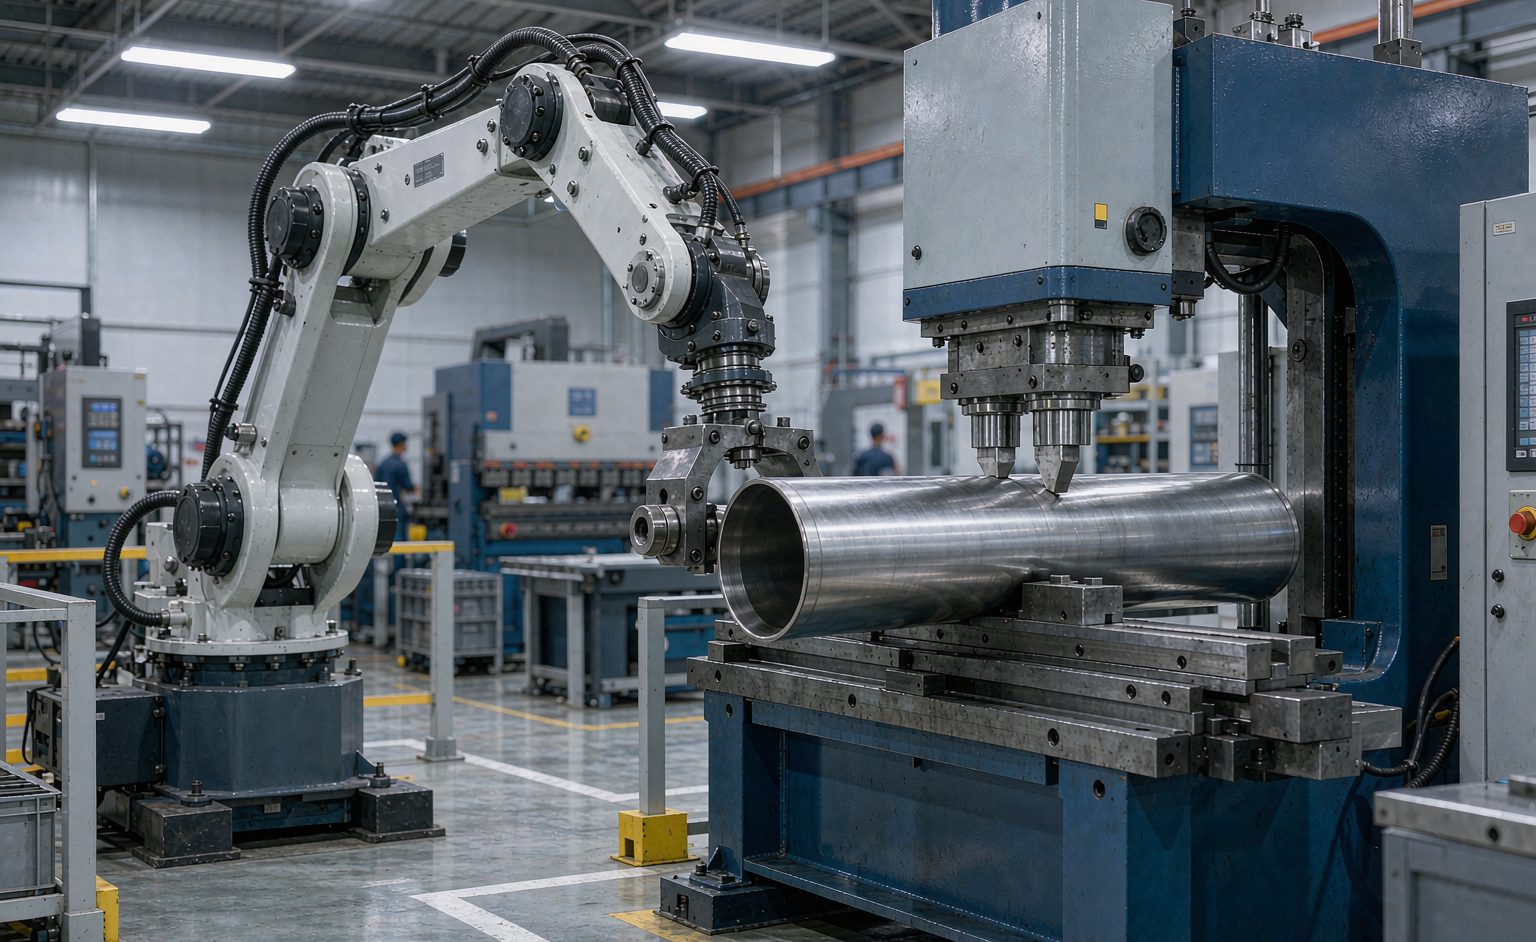
曲げロボットセルは3つのシステムを統合している。部品を搬送する産業用アーム、それに成形するCNCプレスブレーンまたはパネルベンダー、そしてそれらを橋渡しするグripperツールである。アームは板材を読み込み、複数の曲げ作業を通じてそれを再位置決めし、完成品を排出する。これにより、オペレーターが配列に従って部品を搬送するのを待つのではなく、ブレーンは空切り状態を維持できる。ロボットの価値は提示の一貫性にある。同一の把持、同一の角度、同一のタイミング、それがすべてのサイクルにおいて如此である。数値を追跡している加工業者は通常、手動操作で典型的な30〜40%の利用効率から、70〜85%の範囲へとブレーンの利用効率が上昇するのを見出す。そして、この利用効率の飛躍こそが、ロボットのスピードではなく、生産能力が現われる場所である。.
ロボチック曲げに適した部品——そして適さない部品
| 部品の特性 | ロボットの適合性 | 理由 |
|---|---|---|
| 小〜中程度の板材、3〜8回の曲げ | 理想的 | グリップの経済性。ロボットが完璧にマスターできる配列 |
| 高品種、繰り返しのある部品族 | 強い | 部品ごとにプログラムを呼び出し、チェンジオーバーは数分で完了 |
| 非常に大きなパネル | 特殊ツールを使用すれば可能 | パネルベンダーまたはデュアルアームの取り扱いが必要 |
| 一回限りのカスタム作業 | 低い | プログラミングコストが加工回数の価値を上回る |
一回限りの行が誠実な境界線である。ロボチック曲げは繰り返しでプログラミングを償却し、決して繰り返されない部品は毎回プログラミングの費用を支払うことになる。高品種の加工業者はオフラインプログラミングでこれに対処する——板材が存在する前に3Dモデルから曲げ配列を生成する——これにより、経済性は多品種化の方へシフトする。セルを評価する買い手は、ベンダーの展示セットではなく、自社の部品族ヒストグラムを持ち込むべきである。ヒストグラムは、どの量の割合が実際にロボットのスイートスポットにあるかを教えてくれる。.
セルレイアウト:生涯付き合う決断
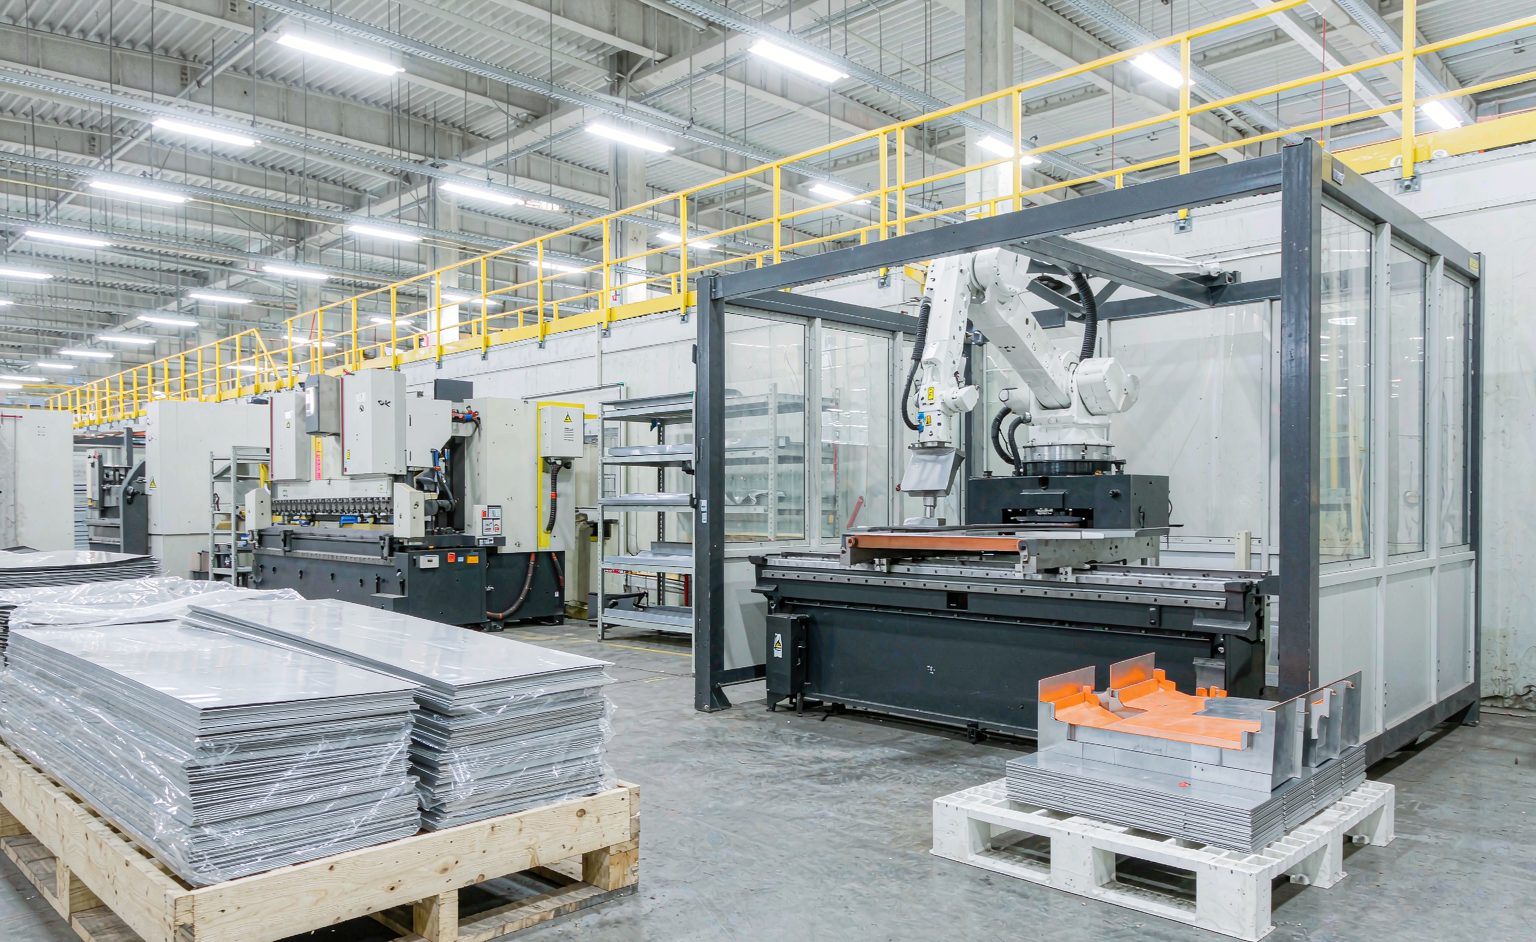
曲げセルのレイアウトは、そのスループットを生涯にわたり決定する。板材の供給にはロボットが飢えることのないバッファスペースが必要であり、ブレーンの位置はアームのリーチエンベロープ、したがってその速度を決定し、排出には完成品が新たな手動ボトルネックにならないよう仕分けまたは積み上げロジックが必要である。安全アーキテクチャ——フェンス、光電センサー、エリアスキャナー——は後付けではなく設計時に組み込むべきである。なぜなら後付けは、セルを正当化したエンベロープを縮小さめるからである。既存の溶接または機械加工ラインの傍に曲げセルを追加するオペレーションは、輸送インターフェースも計画すべきである。セルの流れを接続するビン、コンベア、またはAGVルートである。なぜなら、物流で飢えるだけで速く動くセルは何も生み出さないからである。この計画の溶接側の対応は、私たちのガイドで紹介されている 多軸CNCレーザー溶接ワークステーション.
ROIの根拠を誠実に構築する
| ROIの入力値 | 数値の根拠 | よくある楽観的落とし穴 |
|---|---|---|
| 現行ベンチの稼働率 | 推定ではなく、2週間の実測に基づく | 定格性能を実績として使用すること |
| 1回の曲げ加工あたりの人件費 | 完全コスト換算給与 × 接触時間 | 作業者の待機時間を無視すること |
| 廃棄率と手戻り率 | パートファミリー別の月次品質データ | セルで加工されない見込みのパーツで平均化するすること |
| 生産量予測 | 受注済み契約、加重パイプライン | 願望的な単一数値 |
稼働率の項目には測定への要求が相応しい:タイムスタンプ付きのベンチデータ2週間が、どの程度の生産能力が作業者を待っているかを正確に示し、その数値——ベンダーのケーススタディではなく——が回収期間計算の基盤となる。廃棄率の項目も同じ規律を奨励する:曲げロボットは手戻りを引き起こす分散を削減するが、セルに実際に移行する部分ファミリーに対してのみ有効である。自社の測定入力値から根拠を構築する製造業者は確信をもって購買する;パンフレットから構築する者はデモを購買する。曲げセルを完全な製造ラインに接続するポジショナーとハンドリングの要件は 双軸U字型ポジショナー.
実装:最初の四半期はどのように見えるか
現実的な実装は3段階で行われる。設置と安全検証に2~4週間を要する。プログラム開発が続く:最初の3~5つの部分ファミリーがプログラミングされ、デバッグされ、サイクルタイムが安定するまで測定される——これはセルが評判を築くまたは失う場所であり、最高のパーツを最初スケジュールすることで、作業者の信頼を意図的に構築する。最終段階は日常計画への統合:セルはスケジューリングシステムに入り、その稼働率は週次レビューに加えられ、ROIの根拠における実績値が予測値を置き始める。最初の四半期を測定された立ち上がり期間として扱う運用は、初日から定格性能を期待する運用よりも滑らかな採用を報告する——ロボットは一貫して金属を曲げるが、その周囲の運用は人間のスケジュールで学習する。.
よくある質問
曲げロボットは1シフトで異なる部分ファミリーを処理できるか? 可能——それが核心の設計意図である。グリッパーの交換とプログラム呼び出しは数分で完了し、オフラインプログラミングにより、セルが稼働中に新しいファミリーを準備できる。制約はロボットではなくグリッパーの在庫である。.
曲げセルには何人の作業者が必要か? 通常、1~2つのセルにつき1人の監督者が、板のバulk投入と例外処理を行う。人件費モデルはパーツごとの処理からセルごとの監督へとシフトする。.
ロボティック曲げは厚板で機能するか? ベンチが形成できる範囲で機能する——ロボットはハンドリングを担当する。非常に厚く、非常に大きな部品にはより重いアームとツールが必要であり、経済性はケースバイケースで確認すべきである。.
背景読み物: 産業用ロボット あんど プレスブレーキ技術 このガイド全体で言及されている基盤技術について説明します。.
機種の選択ではなくセルの選択は? このガイドはセル設計とROI(投資利益率)の計算を扱います。機器面—どの曲げ加工機の種類がどの部品家族に適しており、どのように仕様を指定するかについては、ここをご参照ください 精密金属成形自動化のための産業用ロボティック曲げ加工機.