협동형 로봇 용접 시스템: 협동 로봇이 산업용 아치를 능가할 때
Cobot 용접 시스템 — 용접 토치를 휴대하는 협동 로봇 아암 — 은 용접 자동화의 가장 빠르게 성장하는 세그먼트가 되었으며, 그것들을 둘러싼 마케팅는 누구나 적합하다고 암시합니다. 그렇지 않습니다. Cobot은 속도와 페이로드를 단순성, 안전 유연성 및 가격과 교환하며, 승리의 핵심 질문은 워크로드가 그들이 포기한 것을 그들이 제공하는 것보다 덜 가치 있게 평가하는지 여부입니다. 이 가이드는 그 경계를 정직하게 그립니다.
“협동적(Collaborative)”이 실제로 구매하는 것
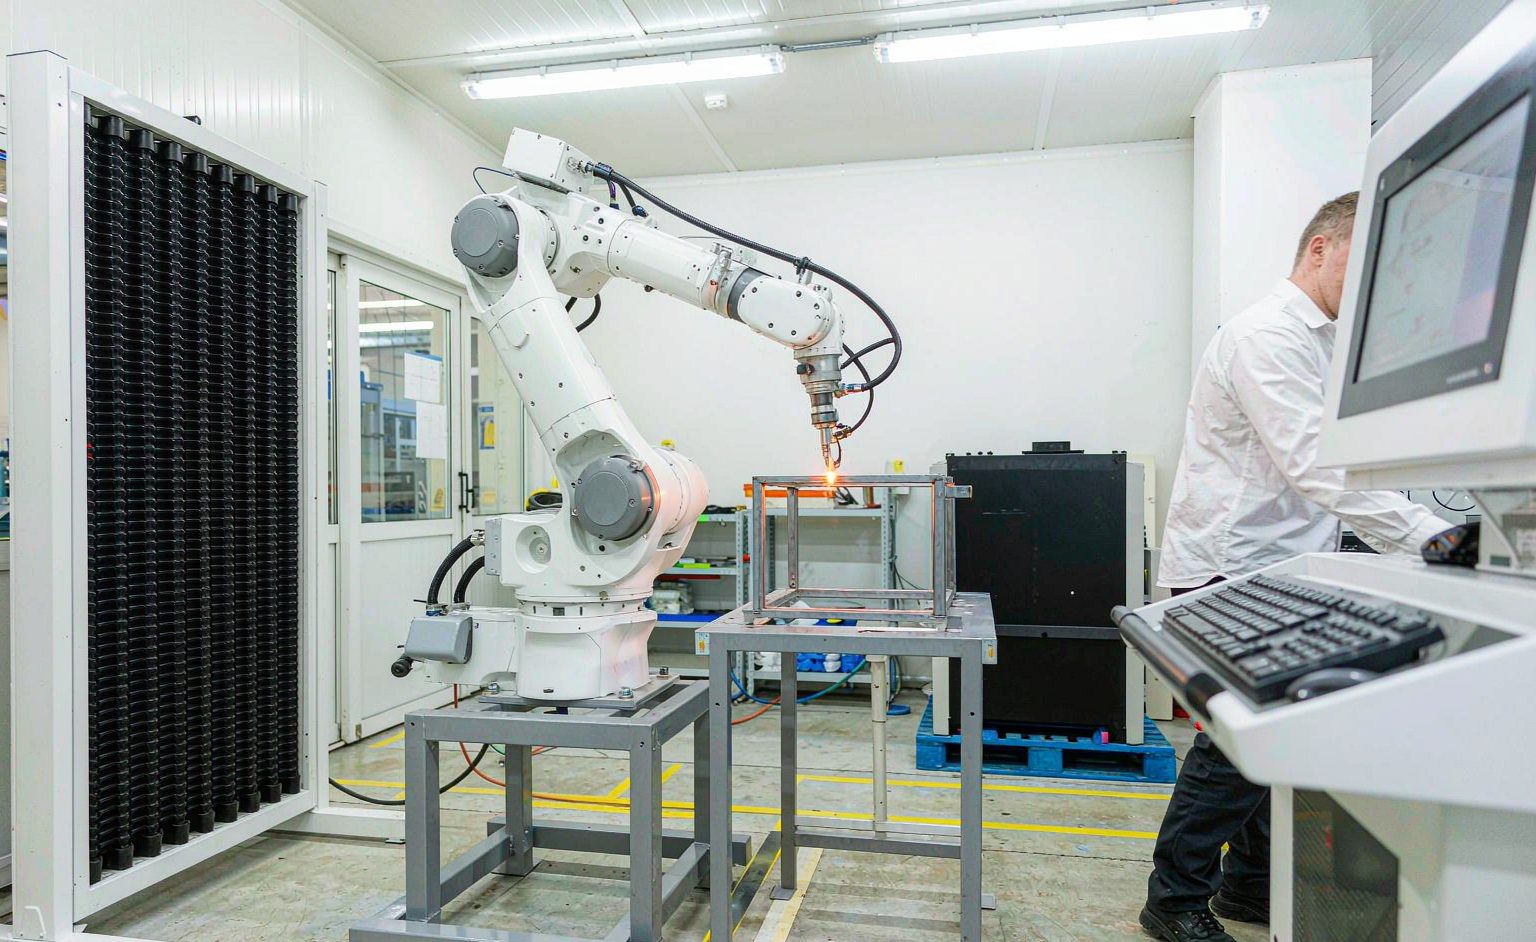
Cobot의 정의적 특징은 사람이 근처에서 작업할 수 있는 라이선스입니다: 힘 제한 관절과 둥근 기하학은 관련 안전 표준 하에서 적절한 적용 리스크 평가의 조건 하에 울타리 없는 공간에서 작동할 수 있게 합니다. 이는 작은 업체들의 경제성을 변화시킵니다: Cobot 용접 셀은 산업용 셀이 울타리, 바닥 및 기초가 필요한 구석에 공간을 차지합니다. 작동 모델도 변합니다 — 핸드 가이드 프로그래밍은 로봇 프로그래머가 아닌 용접사가 토치를 이음부 따라 끌어서 경로를 가르치고, Cobot이 이를 기록하게 합니다. 병목이 용접 인력이 아닌 처리량이 있는 업체들은 이 모델이 적합하다고 판단합니다: 용접사가 월요일에는 프로그래머가 되고 화요일에는 감독자가 됩니다.
Cobot이 이기는 곳 — 그리고 지는 곳
| 조건 | Cobot 판정 | 이유 |
|---|---|---|
| 짧은 공정, 빈번한 변경 | 확실한 우위 | 몇 분 이내의 핸드 가이드 학습, 프로그래머 대기 없음 |
| 작은 업체, 로봇공학 인력 없음 | 확실한 우위 | 운영은 기존 용접사들의 기술에 부합 |
| 대량 생산, 긴 아크파임(long-arcpime) 부품 | 산업용에 패배 | Cobot 속도는 20–40% 사이클 타임 테이블에 남아 있음 |
| 무거운 부품, 긴 토치 리치 | 산업용에 패배 | 페이로드와 리치 상한이 구속 |
속도 행은 정직한 헤드라인입니다: Cobot은 설계상 더 느리게 작동합니다 — 그들의 힘 제한 관절은 안전을 위해 속도를 희생합니다 — 그리고 이음부당 몇 분씩 용접하는 부품들에서, 그 희생은 실질적인 처리 능력으로 복합됩니다. 대량 생산 업체는 산업용 아암을 구매해야 하며, 40개 부품 패밀리와 로봇공학 엔지니어가 없는 잡샵은 구매하지 말아야 합니다. 왜냐하면 Cobot의 단순성이 그들에게 없는 속도보다 더 가치 있기 때문입니다. Cobot을 후회하는 업체들은 거의 항상 Cobot이 맞았던 후 물량이 산업용 사례로 성장한 업체들입니다 — 이는 실망의 옷을 입은 성공 이야기입니다.
아암 주변의 용접 패키지
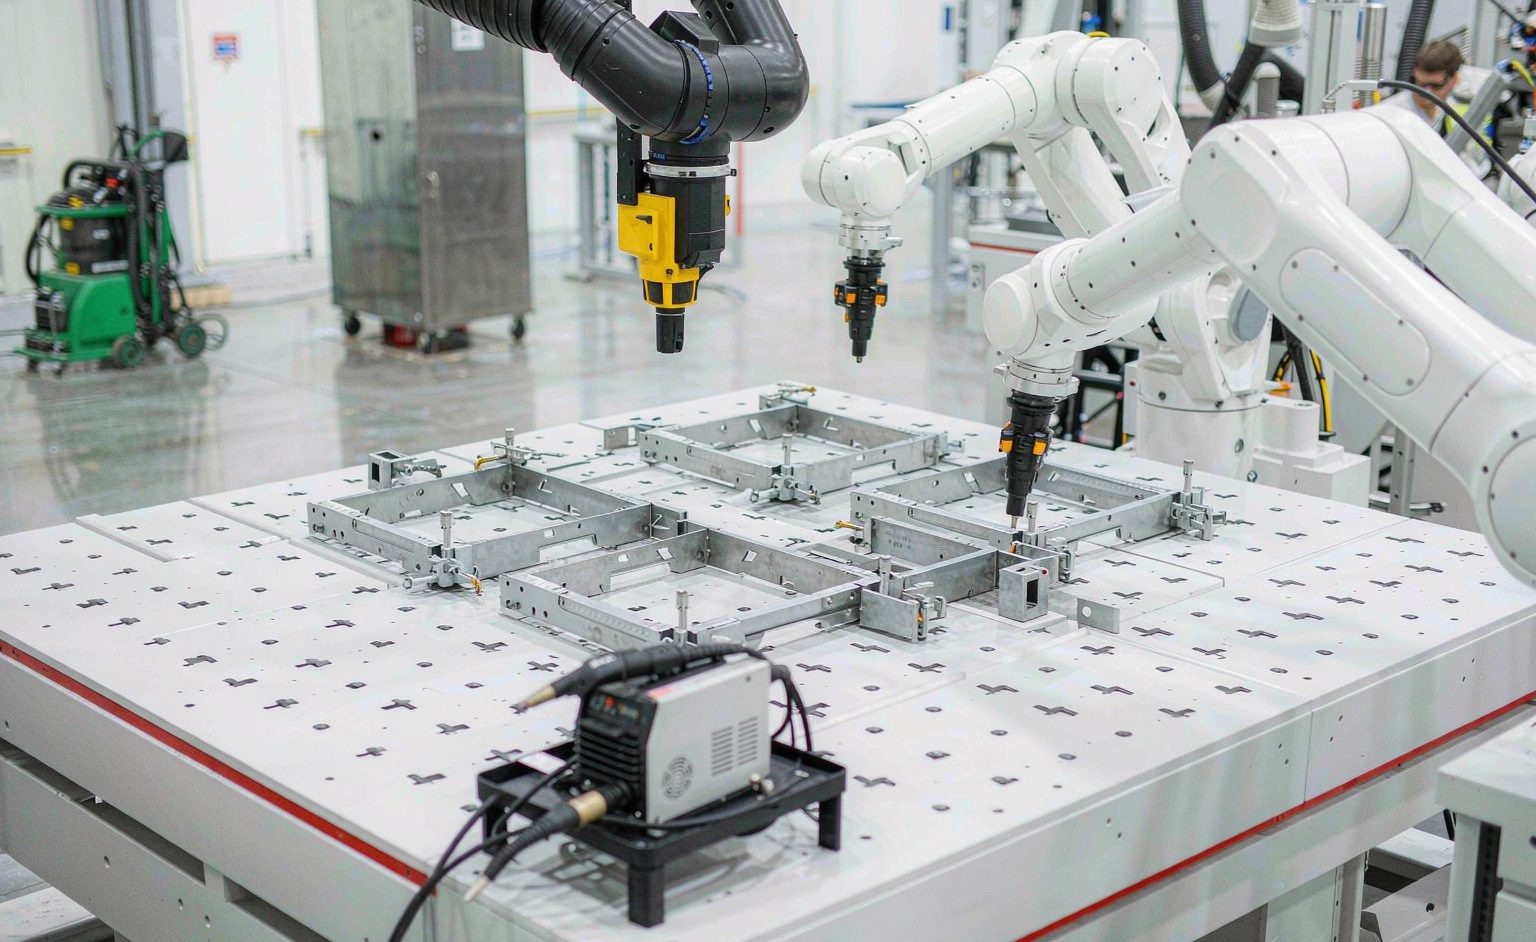
Cobot 용접 시스템은 아암보다 더 많습니다: Cobot 동작에 대한 등급이 정해진 토크와 케이블 관리, 올바른 인터페이스가 있는 파워소스, 작업에 맞추어 크기 조정된 포지셔너 또는 테이블, 그리고 울타리 없는 레이아웃이 다르게 다루어야 하는 연기 제거 — 흔히 인클로저가 아니라 테이블에서. 토치 패키지는 구체적인 주목을 받을 자격이 있습니다: Cobot 손목은 케이블 강성에 민감하며, 잘 배치되지 않은 토치 리드가 아암의 반복 정밀도와 충돌합니다. 구매자는 책임 있는 공급자로부터 완전한 패키지를 평가하거나, Cobot 브랜드, 파워소스 및 테이블 간의 인터페이스를 책임지는 지정된 통합 기업을 요구해야 합니다. 이 계획의 산업용 셀 대응물은 우리의 가이드에 있습니다 레이저 용독 워크스테이션, 그리고 포지셔닝 하드웨어는 듀얼 축 포지셔너.
안전: 단순하지만 부재하지는 않다
힘 제한(force-limited)이라 해서 무위험을 의미하지는 않는다 — 토치는 여전히 뜨겁고, 부품은 여전히 전기가 잘 통하며, 위험성 평가는 여전히 법적 필수 사항이다. 협동적 응용은 시스템으로 평가되어야 한다: 코봇, 토치, 가공물, 워크스페이스 및 인간의 동작을 함께 고려해야 한다. 작업장이 코봇의 안전 특성에서 가장 많은 혜택을 보는 경우는 응용을 진정으로 협동적으로 유지할 때이며 — 예를 들어 로봇이 테이블 반대쪽에서 용접하는 동안 조립 인원이 부품을 로딩하는 등, 감독이 이루어지는 환경 — 반면에 어쨌든 코봇을 울타리로 격리해 협동형 가격을 지불하면서 산업용 한계를 감수하는 경우에는 가장 큰 혜택을 받지 못한다. 표준 배경은 협동 로봇 과 아크 용접 공정 에 근거하며, 여기에서 사용되는 용어를 뒷받침한다.
효과적인 구매 시퀀스
부품 히스토그램부터 시작하라: 조인트 길이, 부품 무게, 변경 전환(changing over) 빈도. 데모에서 가장 어려운 가족(family)을 시범으로 가르쳐 보라 — 만약 용접사가 오후 내내 수락 가능한 경로를 생성할 수 없다면, 코봇의 단순성 약속은你们的 기하학적 형태 앞에서 실패하고 있다. 픽스처와 배기가 포함된 완전한 셀 가격을 산정하고, 로봇 가격의 합계가 아니라 산업용 대안과 총비용을 비교하라. 그리고 노동 모델을 명시적으로 계획하라: 누가 가르치고, 누가 운영하고, 누가 유지보수하는지. 코봇은 그 계획이 용접사의 판단과 로봇의 일관성을 활용하는 곳에서 이긴다; 반면, 계획이 어느 한쪽이 다른 쪽의 업무를 수행한다고 가정하는 곳에서는 실망이 뒤따른다.
자주 묻는 질문
코봇은 산업용 로봇만큼 잘 용접할 수 있는가? 용접 품질은 비교할 만한 수준이다 — 둘 다 배운 경로를 실행한다. 차이는 용접의 견고함이 아닌 속도, 적재 중량 및 도달 범위에 있다.
코봇은 울타리가 필요한가? 유효한 협동 응용 위험성 평가 하에는 보통 불필요하며, 그 울타리 없는占地面积은 그들 가치의 큰 부분을 차지한다. 판단은 홍보 자료가 아니라 평가가 내린다.
현실적인 비용 범위는 얼마인가? 완전한 코봇 용접 셀은 일반적으로 동등한 산업용 셀의 일부 수준에 그치지만, 정직한 비교에는 픽스처, 테이블 및 배기가 포함되며 — 저렴한 패키지들이 조용히 그 비용을 다시 덧붙이는 곳이다.