금속 굽힘 자동화: 프레스 브레이크 로봇 통합을 위한 단계별 가이드
Manual press brake operations present significant challenges in modern sheet metal fabrication. Handling large, heavy, or sharp plates exposes operators to safety hazards, while repetitive bending cycles contribute to physical fatigue and inconsistent angles. → 수동 프레스 브레이크 작업은 현대 철판 가공에서 상당한 과제를 제시합니다. 대형, 중량 또는 날카로운 플레이트를 다루면 작업자가 안전 위험에 노출되고, 반복적인 벤딩 사이클은 신체적 피로와 일관되지 않은 각도를 초래합니다.
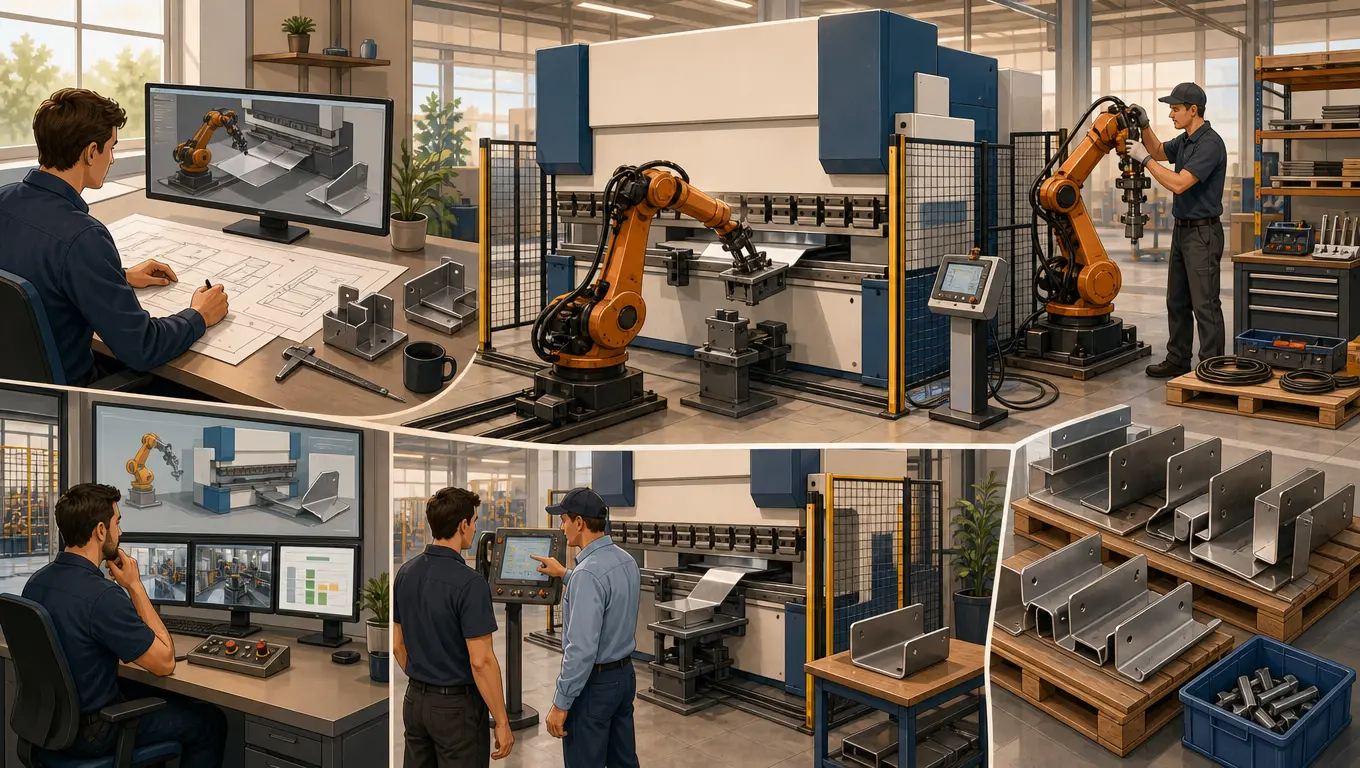
Automating these operations with a specialized → 이러한 작업을 전문화된 로봇 굴곡기 helps address these challenges. By integrating a multi-axis articulated robot with a synchronized press brake, manufacturers can run consistent, continuous production. This guide provides a step-by-step tutorial on configuring, programming, and optimizing an industrial press brake bending cell. → 를 사용하여 이러한 과제를 해결할 수 있습니다. 다축 아티큘레이티드 로봇을 동기화된 프레스 브레이크와 통합함으로써 제조업체는 일관되고 연속적인 생산을 실행할 수 있습니다. 이 가이드는 산업용 프레스 브레이크 벤딩 셀의 구성, 프로그래밍 및 최적화에 대한 단계별 튜토리얼을 제공합니다.
Preparation and System Prerequisites → 1. 준비 및 시스템 요구사항
Before programming your robotic cell, verify that your hardware and mechanical interfaces meet the necessary standards for automation. Press brakes designed for manual operation often lack the digital communication protocols required for real-time synchronization. → 로보틱 셀을 프로그래밍하기 전에 하드웨어 및 기계식 인터페이스가 자동화의 필요한 표준을 충족하는지 확인하십시오. 수동 운영용으로 설계된 프레스 브레이크는 종종 실시간 동기화에 필요한 디지털 통신 프로토콜이 부족합니다.
Essential Hardware Checklist → 필수 하드웨어 확인 목록
- Press Brake with CNC Automation Interface: → CNC 자동화 인터페이스가 있는 프레스 브레이크: The press brake controller must support digital handshaking (such as EtherCAT, Profinet, or dedicated I/O links) to coordinate backgauge movements with the robot’s paths. → 프레스 브레이크 컨트롤러는 백게이지 이동과 로봇 경로를 조정하기 위해 디지털 핸드셰이크(EtherCAT, Profinet 또는 전용 I/O 링크 포함)를 지원해야 합니다.
- Articulated Bending Robot: → 아티큘레이티드 벤딩 로봇: A 6-axis robot with a payload matching your heaviest part and gripper assembly. For extended workpieces, a robot mounted on a → 가장 무거운 부품과 그리퍼 어셈블리에 맞는 하중을 가진 6축 로봇입니다. 연신 작업물의 경우, robotic floor track system → 로보틱 플로어 트랙 시스템에 장착된 로봇 significantly expands the operating envelope. → 작동 범위를 크게 확장합니다.
- Dual-Action Gripper Assembly: → 듀얼 액션 그리퍼 어셈블리: A gripper combining pneumatic suction cups (for large surface areas) and mechanical clamps (for narrow flanges or secure mechanical locking). → 대형 표면적용 기체식 흡착 컵과 좁은 플랜지 또는 안전한 기계적 고정용 기계식 클램프를 결합한 그리퍼입니다.
- Sheet Separation Station: → 시트 분리 스테이션: Equipped with magnetic fanners (for ferrous metals) and air-knives to prevent the robot from picking up multiple sheets simultaneously. → 강철 금속용 자석 팬과 에어ナイ프를 갖추고 있어 로봇이 여러 시트를 동시에 들어 올리는 것을 방지합니다.
- Gravity Alignment/Centering Table: → 중력 정렬/센터링 테이블: A physical fixture used to align the sheet’s edges, correcting any minor positional errors introduced during the pick-up phase. → 픽업 단계에서 발생한 미세한 위치 오류를 보정하기 위해 시트 가장자리를 정렬하는 데 사용되는 물리적 피스처입니다.
Step-by-Step Bending Integration Guide → 2. 단계별 벤딩 통합 가이드
A reliable automated bending sequence depends on precise, repeatable coordinates and coordinated movement. Follow these steps to configure your cell’s workflow: → 신뢰할 수 있는 자동화된 벤딩 시퀀스는 정확하고 반복 가능한 좌표와 조율된 움직임에 의존합니다. 셀 워크플로를 구성하려면 다음 단계를 따르십시오:
Step 1: Sheet Loading & Double-Sheet Detection → 단계 1: 시트 적재 및 이중 시트 감지
The robot moves to the raw material pallet. Before lifting, magnetic fanners apply a localized magnetic field to separate stacked steel sheets. The gripper picks up a blank, and passes it over a double-sheet thickness sensor (mechanical contact or ultrasonic). If the sensor detects a thickness variation (e.g., measuring 3.0mm instead of the specified 1.5mm), the cycle pauses, and the sheet is rejected to avoid damaging the press brake tooling. → 로봇이 원자재 팔레트로 이동합니다. 들어 올리기 전에 자석 팬이 국소 자기장을 적용하여 적층된 강철 시트를 분리합니다. 그리퍼가 블랭크를 들어 올려 이중 시트 두께 센서(기계적 접촉 또는 초음파) 위로 통과시킵니다. 센서가 두께 편차를 감지하면(예: 지정된 1.5mm 대신 3.0mm 측정), 사이클이 일시 중단되고 프레스 브레이크 공구를 손상시키지 않도록 시트가 거부됩니다.
Step 2: Precise Centering on the Gravity Table → 단계 2: 중력 테이블상의 정확한 센터링
정렬된 블랭크가 있더라도, 원재료 시트 팔레트는 운송 중에 이동될 수 있습니다. 정확한 좌표 기준을 설정하기 위해, 로봇은 블랭크를 경사형 센터링 테이블 위에 올려놓습니다. 중력에 의해 부품이 기계식 영점 기준 스톱퍼에 밀착됩니다. 정렬이 완료되면 로봇은 그리퍼를 다시 시트에 고정하고 새 좌표 오프셋을 레지스터에 저장합니다.
단계 3: 프레스 브레이크 백게이지와의 Tool-Path 동기화
로봇은 시트를 프레스 브레이크의 개방 스로트로 조종하여 후면 가장자리를 CNC 백게이지 핀에 밀착시킵니다. 이 단계에서 디지털 핸드셰이크가 발생합니다:
- 로봇이 프레스 브레이크에 “Part in Position” 신호를 전송합니다.
- 프레스 브레이크가 상형으로 시트를 약간 클램프합니다.
- 백게이지가 다가오는 벤드를 위한 경로를 확보하기 위해 후퇴하며, 브레이크가 로봇에게 “Safe to Bend” 신호를 다시 전송합니다.
단계 4: 다이나믹 애크 종속 경로 작성
프레스 브레이크 펀치가 금속을 V다이 안으로 누를 때, 평판 시트가會上 회전합니다. 로봇은 이 회전 아크를 동적으로 따라야 합니다. 로봇이 너무 천천히 움직이면 시트가 자체 중량으로 굽거나 그리퍼에서 미끄러질 수 있습니다. 로봇이 너무 빠르게 움직이면 다이에서 시트를 잡아당겨 안전 사고나 부품 손상을 초래할 수 있습니다.
현대 프레스 브레이크 벤딩 로봇 은 전용 “벤딩 소프트웨어 패키지”를 사용합니다. 이 소프트웨어는 소재가 변형되면서 이동하는 회전 중심을 계산하고, 로봇 암의 상승 속도를 프레스 브레이크 램 속도와 일치시켜 스트로크 전체 동안 일관된 정렬을 유지합니다.
단계 5: 재그리핑 및 최종 팔레타이징
반대쪽 측면에 여러 벤드가 있는 부품의 경우, 로봇의 물리적 그립이 결국 토출 경로에 방해가 될 수 있습니다. 로봇은 부분 성형된 부품을 중간 재그립 스테이션에 놓고 그립을 해제한 후, 구부리지 않은 플랜지에 그리퍼를 재위치시켜 나머지 벤드를 완료하기 위해 부품을 가져옵니다. 완료되면 로봇은 미리 정의된 내스팅 패턴으로 출력 스택에 부품을 placement합니다.
일반적인 자동화 병목현상 문제 해결
산업용 벤딩 셀은tight한 기계적 마진 내에서 운영됩니다. 작은 소재 변동도 전체 부품 품질에 영향을 줄 수 있습니다. 아래는 일반적인 문제와 권장 corrective 조치가 있습니다:
| 관찰된 문제 | 유력한 근본 원인 | 권장 corrective 조치 |
|---|---|---|
| 서로 다른 배치 간 각도 편차 | 소재 경도 변동 또는 시트 두께 공차 (스프링백 변동 유발). | 프레스 브레이크에 실시간 레이저 각도 측정 센서(예: LAMS)를 통합하여 벤딩 깊이를 실시간으로 조정합니다. |
| 서션 그리퍼에서 부품 미끄러짐 | 오일 코팅판 표면, 연삭 스케, 또는 로봇 전환 중 높은 가속도. | 진공 임계값 한계를 높이고, 기계식 에지 클램프를 통합하며, 전환 프로그램에서 저크 설정을 줄입니다. |
| 완제품 표면의 흠집 | 다이나 고무컵과의 금속-금속 접촉 또는 연마 알갱이가 갇힌 서션컵. | 보호 나일론 다이 커버(V라인 보호 테이프)를 설치하고 무표시 폴리에우레탄 서션컵을 사용하십시오. |
| 백게이지 충돌 경고 | 프레스 브레이크와 로봇 컨트롤러 간의 비동기 신호. | 핸드셰이크 시퀀스를 검토하고 벤딩 스트로크가 시작되기 전에 백게이지가 완전히 후퇴하도록 지연 단계를 추가하십시오. |
그리퍼 선택 및 구성
그리퍼는 성공적인 자동 벤딩 셀의 핵심 구성 요소입니다. 맞춤 설계된 그리퍼를 사용하면 단일 로봇이 다양한 부품 모양과 크기를 처리할 수 있습니다.
- 진공 그리드 시스템: 대형 평판 패널에 적합합니다. 서션컵을 독립된 공압 구역으로 그룹화하여 부품 형상에 따라 구역을 선택적으로 활성화할 수 있습니다.
- 공압 클램핑 재비: 중량 부품, 좁은 프로필, 또는 서션컵이 밀봉을 형성할 수 없는 대형 컷아웃이 있는 부품에 필수적입니다. 클램핑 재비는 미끄러짐 위험 없이 빠른 전환을 가능하게 하는 명시적 기계적 잠금을 제공합니다.
- 자동 그리퍼 체인저(ATC): 고혼합·소량 작업장을 위한 ATC는 로봇이 10초 이내에 진공 배열과 기계식 집게 사이를 전환할 수 있게 하여 다양한 작업 간에도 지속적인 생산을 유지합니다.
자주 묻는 질문
질문: 로봇 벤딩 장비는 소량 생산에도 처리할 수 있나요, 아니면 대량 생산에만 적합한가요?
A: 과거에는 대량 생산에만 사용되었으나, 최신 오프라인 프로그래밍(OLP) 소프트웨어는 운영자가 3D CAD 파일을 가져와 분 단위로 충돌 없는 로봇 경로를 자동으로 생성할 수 있게 합니다. 이를 통해 최소 20~50부품의 배치 생산에서도 자동 셀이 경제적으로 사용됩니다.
질문: 금속 벤딩 자동화는 소재 스프링백을 어떻게 보정하나요?
A: 보정은 테스트 벤딩 기반으로 예상 스프링백을 사전 프로그래밍하거나, 프레스 브레이크에서 활성 각도 측정 시스템을 사용하는 방식으로 처리됩니다. 이 센서는 공구가 열리는 동안 실시간으로 스프링백 각도를 측정하고 목표 각도에 도달하기 위해 짧은 이차 펀칭을 자동으로 수행합니다.
질문: 산업용 로봇 벤딩 셀에 적용되는 안전 기준은 무엇인가요?
A: 자동 벤딩 셀은 산업용 로봇에 대한 ISO 10218-1/2, 프레스 브레이크에 대한 ANSI B11.3를 포함한 국제 안전 기준을 준수해야 합니다. 일반적으로 안전 용장, 라이트 커튼, 안전 스캐너를 포함하여 운영자를 고속으로 움직이는 판재와 핀치 포인트로부터 보호합니다.
결론 및 맞춤 구성
로봇 벤딩 셀을 사용하여 프레스 브레이크 작업을 자동화하면 안전성을 개선하고, 노동 비용을 절감하며, 일관된 부품 품질을 제공할 수 있습니다. 물리적 구성은 신중한 설계가 필요하지만, 가동 시간과 반복 정확도에서 얻는 장기적인 이점은 안정적인 투자 수익률을 제공합니다.
TrueSyn은 맞춤 그리퍼 설계부터 프레스 브레이크와의 동기화된 프로그래밍까지 통합 서비스를 제공합니다. 부품으로 시뮬레이션을 실행하고 맞춤화된 자동화 솔루션을 탐색하려면 애플리케이션 팀에 문의하십시오.
벤딩 자동화에 대한 전문가 가이드 얻기
부품 설계 및 사이클 타임 목표에 대해 팀과 논의하세요:
- 이메일: wangd@zjcxlaser.com
- WhatsApp(펑 씨): +86-13615855016
- WhatsApp(왕 씨): +86-13185595609
- YouTube에서 시스템 사용 영상 보기: TrueSyn 로봇 자동화 채널