
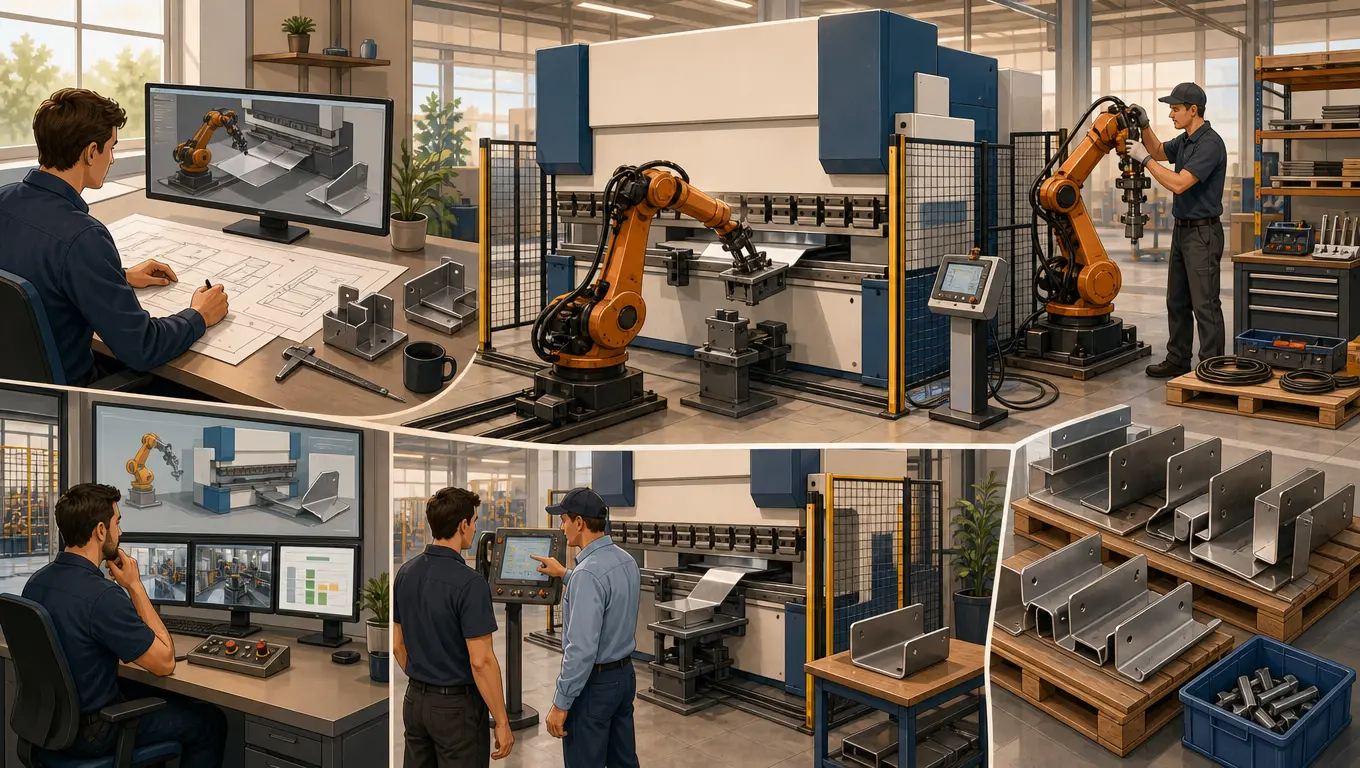
Автоматизация гибки металла: пошаговое руководство по интеграции роботизированных систем для листогибочных прессов
Ручные операции на гибочном прессе создают значительные проблемы в современном производственном цехе листового металла. Обработка больших, тяжёлых или острых листов подвергает оператора риску для безопасности, в то время как повторяющиеся циклы гибки приводят к физическому утомлению и нестабильности углов. Автоматизация этих операций с использованием специализированного роботизированная гибочная машина помогает решить указанные проблемы. Путём интеграции многосуставного робота с синхронизированным листогибочным прессом производители могут осуществлять стабильное непрерывное производство. Данное руководство содержит пошаговое руководство по настройке, программированию и оптимизации промышленной ячейки гибки на листогибочном прессе.
Подготовка и системные требования
Перед программированием вашей роботизированной ячейки убедитесь, что ваше оборудование и механические интерфейсы соответствуют необходимым стандартам для автоматизации. Листогибочные прессы, разработанные для ручной работы, часто не поддерживают цифровые протоколы связи, необходимые для синхронизации в реальном времени.
Основной перечень оборудования
- Листогибочный пресс с интерфейсом автоматизации на базе ЧПУ: Контроллер листогибочного пресса должен поддерживать цифровой обмен данными (например, EtherCAT, Profinet или выделенные линии ввода-вывода) для координации движений задней линейки с траекториями робота.
- Манипулятор для гибки: Шестистепенный робот с грузоподъёмностью, соответствующей самой тяжёлой детали и оснастке захвата. Для длинных заготовок робот, установленный на рельсовую систему существенно расширяет рабочую зону.
- Двухфункциональный захват: Захват, сочетающий пневматические вакуумные присоски (для больших плоских поверхностей) и механические зажимы (для узких полок или надёжной механической фиксации).
- Станция разделения листов: Оснащена магнитными вентиляторами (для ферромагнитных металлов) и воздушными ножами для предотвращения одновременного захвата роботом нескольких листов.
- Стол выравнивания/центрирования за счёт силы тяжести: Физический установ, используемый для выравнивания кромок листа, устранения незначительных погрешностей положения, возникающих при захвате.
Пошаговое руководство по интеграции гибки
Надёжная автоматизированная последовательность гибки зависит от точных, воспроизводимых координат и согласованного движения. Выполните следующие шаги для настройки рабочего процесса вашей ячейки:
Шаг 1: Загрузка листа и обнаружение двойного листа
Робот перемещается к паллете с исходным материалом. Перед подъёмом магнитные вентиляторы создают локальное магнитное поле для разделения стопки стальных листов. Захват берёт заготовку и пропускает её над датчиком толщины двойного листа (механический контакт или ультразвуковой). Если датчик обнаруживает отклонение толщины (например, 3,0 мм вместо указанных 1,5 мм), цикл приостанавливается, а лист отбраковывается во избежание повреждения инструмента пресса.
Шаг 2: Точное центрирование на гравитационном столе
Даже при выровненных заготовках, необработанные паллеты с листовой сталью могут смещаться при транспортировке. Для точного определения координатной точки отсчета робот помещает заготовку на наклонный центрирующий стол. Деталь под действием силы тяжести скользит к механическим упорам нулевой точки. После выравнивания робот захватывает лист захватом снова, сохраняя новый координатный сдвиг в своем регистре.
Шаг 3: Синхронизация траектории инструмента с задним упором листогибочного пресса
Робот перемещает лист в раскрытую станину листогибочного пресса, прижимая задний край к пальцам ЧПУ заднего упора. На этом этапе происходит цифровой обмен сигналами:
- Робот отправляет сигнал “Деталь в положении” на листогибочный пресс.
- Листогибочный пресс слегка прижимает лист верхней матрицей.
- Задний упор уходит, освобождая путь для предстоящего гиба, и пресс отправляет обратно роботу сигнал “Безопасно для гибки”.
Шаг 4: Динамический методfollowing по дуге
Когда пуансон гибочного пресса нажимает металл на V-образный выемочный инструмент, плоский лист поворачивается вверх. Робот должен динамически следовать за этой дугой вращения. Если робот движется слишком медленно, лист может согнуться под собственным весом или соскользнуть из захвата. Если робот движется слишком быстро, он может вырвать лист из инструмента, что создаёт риск для безопасности или приводит к повреждению детали. Современные роботы для гибки на листогибочных прессах используют специализированный “пакет программного обеспечения для гибки”. Это программное обеспечение вычисляет центр вращения (который смещается по мере деформации материала) и согласует скорость подъема руки робота со скоростью хода ползуна листогибочного пресса, сохраняя постоянную ориентацию на протяжении всего хода.
Шаг 5: Повторный захват и финальная укладка на паллет
Для деталей с несколькими гибками на противоположных сторонах физический захват робота может со временем перекрыть путь инструменту. Робот может поместить частично готовую деталь на промежуточную станцию повторного захвата, освободить захват, переставить его на неогнутый фланец и взять деталь для завершения остальных гибков. После завершения робот укладывает деталь на выходную стопу в заранее заданном паттерне укладки.
Устранение распространенных узких мест автоматизации
Промышленные гибочные ячейки работают в пределах жестких механических допусков. Небольшие вариации материала могут повлиять на качество готовой детали. Ниже приведены распространенные проблемы и рекомендуемые корректирующие действия:
| Наблюдаемая проблема | Вероятная причина | Рекомендуемое корректирующее действие |
|---|---|---|
| Угловое отклонение между различными партиями | Вариации твердости материала или допусков по толщине листа (вызывающие разную упругую отдачу). | Интеграция датчика измерения угла в реальном времени (например, LAMS) на листогиб для корректировки глубины гиба «на ходу». |
| Проскальзывание детали из вакуумных захватов | Маслянистая поверхность листа, прокатная окалина или высокие ускорения при перемещении робота. | Увеличьте пороговые значения вакуума, интегрируйте механистые краевые зажимы и снизьте настройки рывка в программе перехода. |
| Царапины на поверхности готовой детали | Металл по металлу при контакте с матрицей или попадание абразивной стружки в присоски. | Установите защитные покрытия матрицы из нейлона (защитная лента V-образного типа) и используйте полиуретановые присоски, не оставляющие следов. |
| Сигнализация столкновения заднего упора | Рассинхронизация сигналов между листогибом и контроллером робота. | Проверьте последовательность обмена сигналами; убедитесь, что добавлен шаг задержки, чтобы задний упор полностью убирался перед началом гиба. |
Выбор и настройка захвата
Захват — критически важный компонент успешной автоматизированной ячейки гибки. Захваты, спроектированные индивидуально, позволяют одному роботу обрабатывать широкий спектр форм и размеров деталей.
- Вакуумные сетчатые системы: Отлично подходят для крупных плоских панелей. За счёт группировки присосок в независимые пневматические зоны вы можете выборочно активировать зоны в зависимости от геометрии детали.
- Пневматические зажимные губки: Необходимы для тяжёлых деталей, узких профилей или деталей с большими вырезами, где присоски не могут создать герметичное уплотнение. Зажимные губки обеспечивают надёжную механическую фиксацию, позволяя быстро выполнять переходы без риска проскальзывания.
- Автоматические сменные захваты (ATC): Для производств с большим номенклатурным разнообразием и малыми партиями ATC позволяет роботу менять вакуумные массивы и механические захваты менее чем за 10 секунд, поддерживая непрерывное производство при выполнении разных заказов.
Автоматизация гибочного пресса: компоновка ячеек и способы их размерирования
Автоматизация гибочного пресса и “роботизированная автоматизация гибочного пресса” описывают одну и ту же семейство систем, поэтому в этом разделе рассматриваются варианты компоновки, которые фактически влияют на производительность и стоимость.
| Компоновка | описание | Компромисс |
|---|---|---|
| Один робот, один гибочный пресс | Один робот обслуживает один гибочный пресс в ограждённой ячейке. | Наиболее просто обосновывается; пресс простаивает, пока робот повторно захватывает деталь. |
| Один робот, два гибочных пресса | Робот чередует работу между двумя прессами. | Более высокая утилизация, но планирование и маршрутизация деталей становятся сложнее. |
| Робот-обслуживатель с буфером деталей | Робот плюс внутринеячечный буфер, чтобы пресс никогда не ждал. | Восстанавливает большую часть потерянного времени цикла; требует места на полу. |
| Автоматическая смена инструмента | Инструменты меняет станок, а не вручную. | Окупается только там, где смена наладки частая. |
Как определить размер ячейки автоматизации гибочного пресса
- Измерьте собственное время цикла пресса на один загиб, включая ход рейки и прижим.
- Добавьте время обработки которое требуется роботу на каждый захват, позиционирование и размещение.
- Умножьте на количество загибов; этот продукт — а не скорость робота — является вашим временем цикла.
- Добавьте время переналадки и замены инструмента для реального производства, а не для средней детали.
Робот, работающий в два раза быстрее, часто изменяет производительность ячейки всего на несколько процентов, если учитывать обработку и переналадку. Именно поэтому честной спецификацией является исследование времени цикла для вашей собственной номенклатуры деталей, а не сравнение технических паспортов роботов.
Что необходимо закрепить в протоколе приёмки
- Гарантированное количество деталей в час для указанной номенклатуры деталей, за полный сменный цикл.
- Допуск угла гибки для первой и последней детали партии, а не только для средней.
- Время переналадки из подтверждённого начального состояния, при наличии инструмента.
- Поведение при восстановлении после промаха захвата, двойного покрывала или брака.
Часто задаваемые вопросы
В: Может ли роботизированная гибочная машина обрабатывать малые производственные партии, или она предназначена только для крупносерийного производства?
Ответ: Хотя раньше такие системы применялись исключительно для крупносерийного производства, современное программное обеспечение офлайн-программирования (OLP) позволяет операторам импортировать 3D CAD-файлы и автоматически генерировать безопасные для робота траектории за считанные минуты. Это делает автоматизированные ячейки экономически целесообразными для серий от 20 до 50 деталей.
В: Как автоматизация гибки металлов компенсирует пружинение материала?
Ответ: Компенсация выполняется либо путём предварительного программирования ожидаемого пружинения на основе испытательных гибов, либо с помощью активных систем измерения угла на листогибе. Эти датчики в реальном времени измеряют угол пружинения по мере открытия инструмента и автоматически выполняют кратковременный дополнительный удар для достижения целевого угла.
В: Какие стандарты безопасности применяются к промышленным роботизированным гибочным ячейкам?
Ответ: Автоматизированные гибочные ячейки должны соответствовать международным стандартам безопасности, включая ISO 10218-1/2 для промышленных роботов и ANSI B11.3 для листогибов. Меры безопасности обычно включают защитное ограждение, световые завесы и сканеры безопасности для защиты операторов от быстро движущихся листов и опасных точек защемления.
Заключение и индивидуальная конфигурация
Автоматизация операций на гибочном прессе с помощью роботизированной ячейки гибки помогает повысить безопасность, снизить затраты на рабочую силу и обеспечить стабильное качество деталей. Хотя физическая конфигурация требует тщательного проектирования, долгосрочные преимущества по доступности и повторяемости обеспечивают надёжную окупаемость инвестиций. TrueSyn предлагает полные сервисы интеграции, от разработки индивидуальных захватов до синхронизированного программирования для вашего гибочного пресса. Свяжитесь с нашей прикладной командой, чтобы выполнить симуляции с вашими деталями и изучить индивидуальное решение по автоматизации.
Получите экспертные рекомендации по автоматизации гибки
Обсудите с нашей командой конструкции деталей и цели по цикличному времени:
- Электронная почта: wangd@zjcxlaser.com
- WhatsApp (г-н Пэн): +86-13615855016
- WhatsApp (гжа Ван): +86-13185595609
- Посмотрите наши системы в действии на YouTube: Канал роботизированной автоматизации TrueSyn